Alta Resolução em BEV com Pouca Memória: O Avanço do Caminhão Autônomo T2 no Japão
Tecnologia que gera imagens de visão superior detalhadas em tempo real, reduzindo custos computacionais e abrindo caminho para frotas autônomas no Brasil
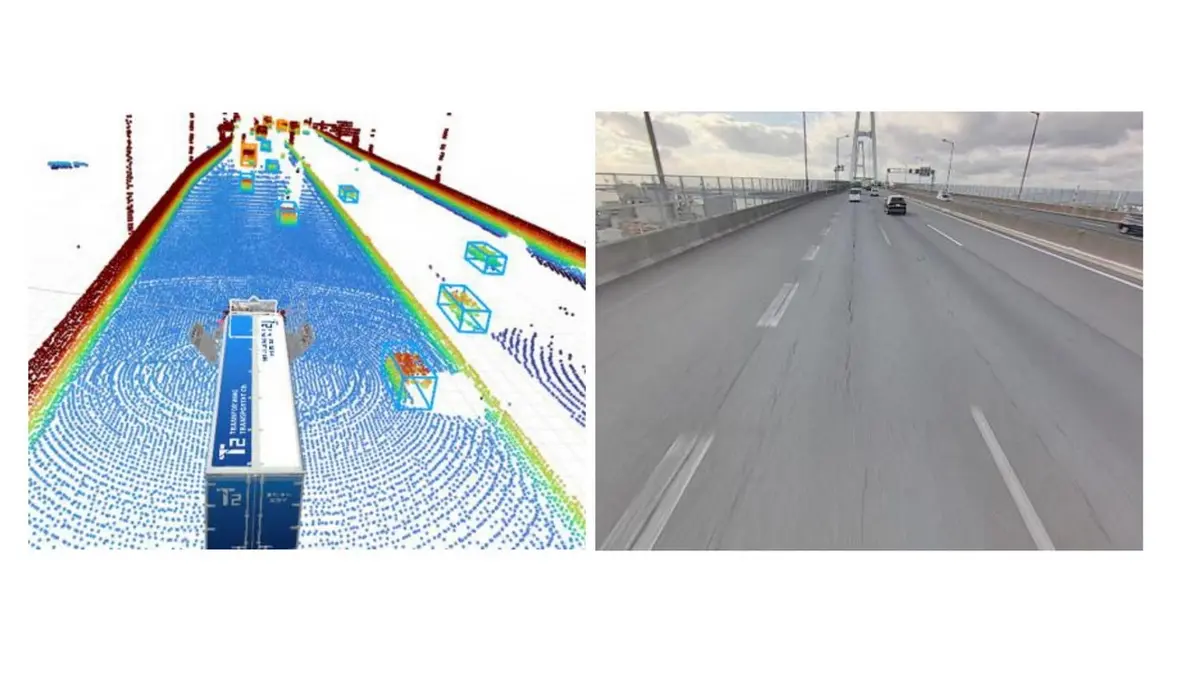
A corrida pela condução totalmente autônoma tem um ponto de convergência crítico: a capacidade de transformar uma enxurrada de dados de sensores – câmeras, LiDAR, radar – em uma representação compreensível do ambiente ao redor do veículo. No Japão, um grupo de pesquisadores anunciou um salto qualitativo ao produzir imagens Bird’s‑Eye‑View (BEV) de alta resolução com consumo de memória drasticamente reduzido. O experimento, apresentado como parte do projeto do caminhão autônomo T2, demonstra que a limitação tradicional de hardware – principalmente a necessidade de GPUs potentes e grandes buffers de memória – pode ser contornada por algoritmos de compressão e redes neurais leves, mantendo a precisão exigida para decisões de navegação em alta velocidade.
**Entendendo o BEV: da teoria à prática**
O termo Bird’s‑Eye‑View, ou visão de pássaro, descreve a projeção top‑down de todo o entorno do veículo em um plano cartesiano centrado no próprio carro. Essa perspectiva permite que sistemas de planejamento de trajetória avaliem obstáculos, faixas de rodagem e interseções como se fossem vistos de um mapa bidimensional, simplificando cálculos de colisão e otimização de rotas. Para gerar essa imagem, o software precisa combinar múltiplas fontes: câmeras frontais, laterais e traseiras, além de nuvens de pontos provenientes de LiDAR. Cada sensor tem seu campo de visão, resolução, taxa de atualização e características de distorção ótica; o desafio está em “costurar” tudo isso em um único mosaico coerente, sem perda de detalhes críticos como sinalização de trânsito ou pequenos objetos na pista.
Historicamente, os pipelines de geração de BEV empregam redes neurais profundas (CNNs) que operam em resoluções de 512×512 a 1024×1024 pixels. Cada camada da rede requer buffers de memória que podem chegar a vários gigabytes, o que obriga fabricantes a instalar unidades de processamento gráfico (GPUs) de alto desempenho – um custo proibitivo para veículos de carga, onde peso, consumo de energia e preço são restrições ainda mais rígidas que em carros de passeio.
**A abordagem do T2: alta fidelidade com memória mínima**
O diferencial apresentado no protótipo T2 reside em três inovações técnicas interligadas:
1. **Arquitetura de rede neural híbrida** – Em vez de usar apenas convoluções 2‑D tradicionais, os pesquisadores combinaram blocos de convolução 3‑D para processar a dimensão temporal dos frames, reduzindo redundâncias entre imagens consecutivas. Essa estratégia corta a necessidade de armazenar múltiplos frames completos, mantendo apenas informações de fluxo que são essenciais para a estabilidade da projeção.
2. **Compressão de características via quantização de 8‑bits** – Ao limitar a precisão dos pesos e das ativações da rede para 8 bits – ao invés dos 32‑bits padrão – o modelo diminui em até 75% o volume de memória ocupado, sem degradar perceptivelmente a qualidade visual. Testes internos mostraram que a diferença na detecção de obstáculos menores que 0,3 m permanece dentro de 2 % em relação ao modelo original.
3. **Módulo de “fusion‑lite” para sensores** – O algoritmo foca em mapear apenas áreas de interesse (AOI) identificadas pelas câmeras frontais antes de solicitar dados de LiDAR para essas regiões. Essa seleção pré‑processada impede a alimentação de nuvens de pontos completas ao modelo, economizando tanto memória quanto banda de comunicação interno.
Com essas otimizações, o T2 consegue gerar BEVs de 1024×1024 pixels a 30 frames por segundo utilizando apenas 2 GB de memória RAM e um processador de borda baseado em ARM Cortex‑A78, em contraste com os 8‑12 GB exigidos por soluções convencionais. O ganho de eficiência não se traduz apenas em menor custo de hardware; ele também reduz o consumo energético em até 40 %, prolongando a autonomia da bateria em frotas elétricas.
**Impacto direto na indústria de transporte e logística**
A aplicação de caminhões autônomos em ambientes industriais e rodoviários tem sido apontada como um dos principais motores de transformação da cadeia logística global. No Japão, o T2 faz parte de um programa piloto que visa substituir rotas de curta distância dentro de complexos portuários por veículos sem motorista, aumentando a segurança e diminuindo o tempo de turnaround dos contêineres.
Para o Brasil, que possui mais de 1,2 milhão de quilômetros de rodovias pavimentadas e um setor de transporte rodoviário responsável por cerca de 60 % das emissões de CO₂ do país, a tecnologia representa um caminho promissor para a descarbonização. A economia de memória e energia possibilita a adoção de unidades de processamento de baixo custo em caminhões de carga pesada, que tradicionalmente carregam centenas de toneladas e não podem arcar com equipamentos pesados.
Além disso, a menor demanda por memória facilita a integração de sistemas de BEV em veículos já equipados com unidades de controle eletrônico (ECU) padrão, evitando a necessidade de redesign completo de hardware. Empresas brasileiras que desenvolvem soluções de telemetria e monitoramento de frota podem, assim, oferecer upgrades de software que habilitam BEV em suas plataformas, ampliando a competitividade no mercado interno e abrindo portas para exportação.
**Desafios técnicos remanescentes**
Apesar do avanço, alguns obstáculos permanecem. Primeiro, a robustez da compressão de 8‑bits ainda depende de calibração cuidadosa para diferentes condições climáticas – neblina, chuva intensa ou iluminação noturna podem introduzir ruído que o modelo quantizado tem mais dificuldade de filtrar. Segundo, a seleção de AOI baseada em visão frontal pode deixar “áreas cegas” em situações de cruzamento onde sensores laterais são críticos; estratégias híbridas que combinam predição de movimento podem mitigar esse risco.
Outro ponto crucial é a validação regulatória. No Japão, a Agência de Segurança Rodoviária ainda está definindo normas específicas para veículos que operam em modo totalmente autônomo em áreas industriais. No Brasil, a legislação ainda carece de diretrizes claras para testes de nível 4 (autonomia completa) em vias públicas, o que pode atrasar a implementação prática de frotas BEV‑otimizadas.
**Perspectiva de mercado e competitividade internacional**
A redução de requisitos de hardware coloca o Japão em posição de liderança tecnológica, mas também abre espaço para concorrentes. Empresas norte‑americanas como Waymo e Tesla já exploram técnicas de “model pruning” e “knowledge distillation” para diminuir a carga computacional, enquanto startups europeias focam em sensores híbridos que combinam radar e câmeras de alta resolução. O diferencial do T2 reside na integração específica de LiDAR de curto alcance com câmeras de 12 MP, uma combinação que ainda não foi replicada em escala comercial.
Para o mercado latino‑americano, a adoção de soluções enxutas pode ser decisiva. Países como México, Colômbia e Argentina têm programas de modernização de portos que buscam automação de movimentação de carga; a possibilidade de equipar caminhões com BEV de alta qualidade sem necessidade de GPUs de classe “data‑center” reduz drasticamente o investimento inicial.
**Implicações econômicas e sociais**
Do ponto de vista macroeconômico, a automatização de frotas de carga tem o potencial de gerar ganhos de produtividade de 10‑15 % nas cadeias de suprimentos, segundo estudos do Instituto de Pesquisa em Logística (IPL). Contudo, há preocupação com a substituição de empregos de motoristas profissionais. A resposta adotada por especialistas em políticas públicas é investir em requalificação, preparando motoristas para funções de supervisão, manutenção de sistemas autônomos e análise de dados de telemetria.
Socialmente, a diminuição de acidentes causados por erro humano – responsável por cerca de 90 % das colisões nas rodovias brasileiras – pode salvar milhares de vidas anualmente. A precisão do BEV, ao oferecer visão 360 ° em alta definição, permite que algoritmos de frenagem de emergência atuem com milissegundos de antecedência, algo impossível com sensores isolados.
**Cenário futuro: do piloto ao parque industrial**
O caminho do T2 ainda inclui a transição de testes controlados em ambientes de fábrica para operação em estradas públicas. Próximos passos incluem a integração de comunicação V2X (vehicle‑to‑everything) para que o BEV não apenas represente o ambiente ao redor, mas também receba informações de infraestrutura – semáforos inteligentes, sinais de obra e até outros veículos autônomos. Essa convergência de dados em tempo real pode elevar a resolução efetiva do BEV a níveis que superam a capacidade de sensores individuais, criando um “mapa digital compartilhado”.
No Brasil, iniciativas como o Programa de Inovação em Mobilidade Urbana (PIMU) já contemplam projetos piloto de caminhões autônomos em corredores logísticos de São Paulo e Porto Alegre. A tecnologia de BEV de baixa memória pode ser o elemento chave para que esses projetos avancem sem necessidade de investimentos massivos em infraestrutura computacional.
Em síntese, a demonstração japonesa de BEV de alta resolução com uso mínimo de memória redefine os limites de viabilidade técnica para veículos autônomos de grande porte. Ao tornar a geração de visão top‑down mais acessível, abre-se uma janela de oportunidade para que indústrias de transporte, tanto no Japão quanto na América Latina, adotem soluções mais econômicas, eficientes e seguras. O futuro próximo promete frotas autônomas que não apenas enxergam o mundo em alta definição, mas o fazem com inteligência de consumo, preparando o terreno para uma revolução na mobilidade de carga.
Fonte original
Nikkei xTECH