Colaboração tátil: o futuro dos sistemas hápticos na robótica avançada
Entrevista com a professora Allison Okamura revela como a integração do toque digital está transformando medicina, indústria e educação
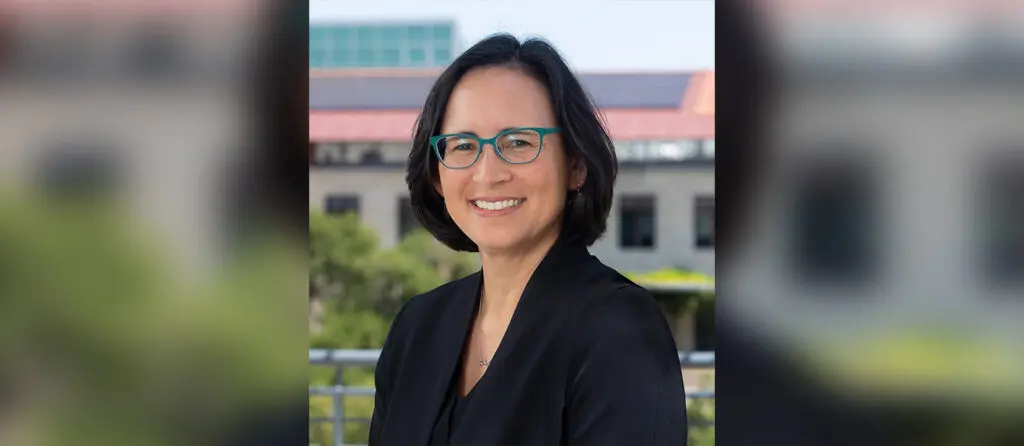
A conversa entre Claire e a professora Allison Okamura, do Departamento de Engenharia da Universidade de Stanford, chega em um momento crítico para a robótica: a necessidade de tornar as máquinas capazes não apenas de agir, mas de sentir. Em um cenário onde a automação avança a passos largos, a capacidade de transmitir e receber feedback tátil em tempo real – o que os especialistas chamam de "háptica colaborativa" – pode ser o diferencial que permitirá que robôs trabalhem lado a lado com humanos em ambientes complexos, como salas de cirurgia, linhas de produção ou laboratórios de pesquisa. A própria Okamura descreve a háptica como a "ponte sensorial" que conecta a inteligência artificial ao sentido mais primitivo do ser humano, o tato, permitindo que decisões sejam tomadas com base em sensações tão precisas quanto a visão ou o som.
A trajetória acadêmica de Allison Okamura oferece um panorama das múltiplas facetas da háptica. Formada em engenharia elétrica e com doutorado em robótica, ela ocupa a cátedra Richard W. Weiland na Stanford e lidera grupos de pesquisa focados em teleoperação, realidade virtual, robótica médica e soft robotics. Seu trabalho se destaca por integrar modelagem matemática avançada, algoritmos de controle em tempo real e materiais flexíveis capazes de reproduzir texturas e forças variáveis. Um exemplo emblemático é o desenvolvimento de um manipulador cirúrgico que, conectado a uma plataforma de realidade virtual, permite que o cirurgião sinta a resistência dos tecidos internos como se estivesse operando diretamente sobre o paciente, reduzindo erros e abreviando o tempo de aprendizado.
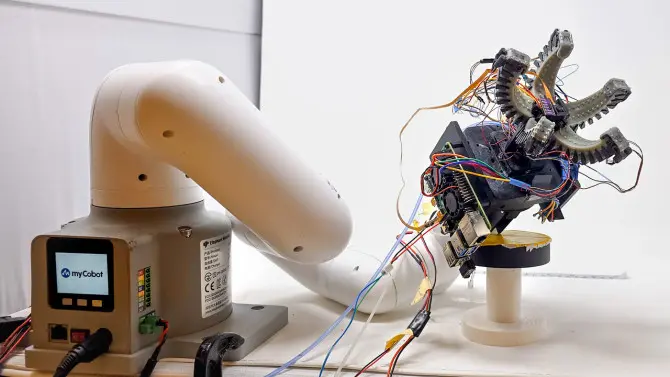
Do ponto de vista técnico, criar um sistema háptico colaborativo envolve desafios multidisciplinares. Primeiramente, é preciso capturar as forças exercidas pelo usuário ou pelo ambiente com sensores de alta resolução, como strain gauges ou sensores piezoelétricos, que convertem deformações mecânicas em sinais elétricos. Em seguida, esses dados são processados por controladores de alta velocidade – frequentemente baseados em FPGA ou ASIC – que devem garantir latências inferiores a 10 milissegundos para que o feedback seja percebido como natural. Finalmente, atuadores precisos, como motores de ímã linear ou dispositivos de forma variável, reproduzem as forças detectadas. Okamura enfatiza que a sincronização entre captura, processamento e reprodução é o ponto crítico; qualquer descompasso pode gerar sensação de atraso, provocando desconforto ou até risco de lesões em aplicações médicas.
No mercado, o potencial econômico dos sistemas hápticos colaborativos está se expandindo rapidamente. Segundo a pesquisa da Grand View Research de 2023, o mercado global de tecnologia háptica deve ultrapassar US$ 9 bilhões até 2030, impulsionado por setores como saúde, entretenimento e manufatura avançada. Empresas de dispositivos médicos, como Medtronic e Intuitive Surgical, já investem em plataformas que combinam realidade aumentada com feedback de força para procedimentos minimamente invasivos. Na indústria de jogos, gigantes como Sony e Meta desenvolvem controladores que prometem substituir o tradicional "vibração" por sensações de resistência e textura, criando experiências mais imersivas. No Brasil, startups como Haptik Brasil e Haptic Robotics já iniciam projetos piloto em treinamento de operadores de máquinas pesadas, indicando que o ecossistema local está pronto para absorver a tecnologia.
Do ponto de vista social, a háptica colaborativa tem implicações profundas. Na medicina, a teleoperação háptica pode levar cirurgias robóticas a regiões remotas, onde especialistas não residem, democratizando o acesso a procedimentos de alta complexidade. Em contextos de reabilitação, dispositivos que simulam resistência e apoio podem acelerar a recuperação de pacientes com lesões motoras, ao reproduzir exercícios físicos de forma personalizada. Na educação, laboratórios virtuais equipados com feedback tátil permitem que estudantes de engenharia manipulem protótipos digitais com a mesma precisão de um laboratório físico, reduzindo custos e ampliando o alcance de cursos de alta tecnologia.
Para a América Latina, a adoção dessas tecnologias traz tanto oportunidades quanto desafios. O Brasil possui um grande número de centros de pesquisa em robótica – como o Instituto de Pesquisas Tecnológicas (IPT) e a Escola Politécnica da USP – que já desenvolvem projetos de soft robotics e telemedicina. Contudo, a infraestrutura de banda larga, essencial para a baixa latência exigida pelos sistemas hápticos, ainda é desigual. Políticas públicas que incentivem a expansão de redes 5G e a criação de parques tecnológicos especializados podem acelerar a integração da háptica em setores estratégicos como agronegócio, onde robôs colaborativos poderiam sentir a delicadeza necessária ao colher frutas sem danificá‑las.
Especialistas apontam que o futuro da háptica colaborativa está ligado à convergência com outras tecnologias emergentes. A inteligência artificial, por exemplo, pode interpretar os sinais hápticos para reconhecer padrões de força que indicam falhas em componentes mecânicos, permitindo manutenção preditiva. O aprendizado de máquina também pode adaptar o feedback em tempo real, personalizando a sensação de toque de acordo com a preferência ou a condição fisiológica do usuário. Ao mesmo tempo, a computação quântica, embora ainda em estágio experimental, promete otimizar algoritmos de controle complexos, reduzindo ainda mais a latência e ampliando a fidelidade das sensações.
No âmbito regulatório, a introdução de sistemas hápticos em ambientes críticos como salas de cirurgia requer a aprovação de agências como a FDA nos Estados Unidos e a ANVISA no Brasil. As normas de segurança devem contemplar não apenas a confiabilidade dos sensores e atuadores, mas também a integridade dos dados transmitidos, protegendo contra interferências que poderiam gerar feedback incorreto. Okamura ressalta que a colaboração entre pesquisadores, fabricantes e órgãos reguladores deve ser precoce, para que padrões de teste sejam estabelecidos antes da comercialização em massa.
Em síntese, a entrevista com Allison Okamura revela que a háptica colaborativa está prestes a redefinir a forma como humanos e máquinas interagem. Desde cirurgias remotas até a fabricação de componentes delicados, a capacidade de sentir e responder ao toque digital abre caminhos para uma nova era de robótica assistida. Para o Brasil e a América Latina, o caminho passa por investimentos em infraestrutura de comunicação, apoio à pesquisa local e alinhamento regulatório, fatores que determinarão se a região será apenas consumidora ou também criadora de soluções hápticas. O panorama indica que, nos próximos anos, a sensação de toque – antes reservada ao mundo físico – será tão presente no ambiente virtual quanto a tela de um smartphone, impulsionando inovação e inclusão em múltiplas esferas da sociedade.
Fonte original
Robohub