Formigas e Abelhas Inspiram Robôs de Navegação
Como a biologia de insetos está remodelando a engenharia robótica moderna
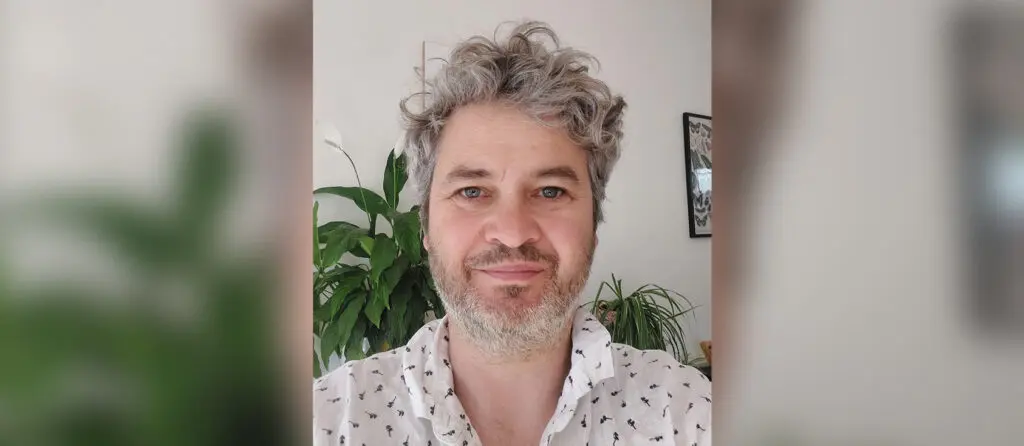
Em um episódio recente do popular podcast "Robot Talk", a apresentadora Claire dialogou com o professor Andrew Philippides, da University of Sussex, sobre um tema que está ganhando cada vez mais tração no cenário da biorobótica: a navegação inspirada em insetos. A conversa vai além da curiosidade acadêmica; ela abre caminho para soluções práticas que podem ser aplicadas em veículos autônomos, drones de entrega e até em dispositivos de saúde. A proposta de Philpides é clara: em vez de empregar sensores caros e complexos, os engenheiros podem olhar para os sistemas naturais de formigas e abelhas e adaptar suas estratégias de orientação de forma biomimética.
### A simplicidade do cérebro de um inseto O cérebro de uma formiga, por exemplo, pesa menos que o de um microcontrolador, mas consegue processar informações de maneira eficiente. Em vez de calcular rotas exatas com GPS, as formigas usam mapas químicos do ambiente, combinando feromônios com orientação solar e proprioceptiva. Isso lhes permite navegar por trilhas estreitas, evitar obstáculos e chegar a destinos com um nível de precisão que rivaliza com sistemas modernos de navegação. Por outro lado, as abelhas são especialistas em visão. Seus olhos compostos capturam padrões de luz em frequências que os humanos nem percebem, permitindo que elas voltem ao ninho mesmo em condições de pouca luz.
Philippides destaca que, em termos de engenharia, esses sistemas são um exemplo de "embodied intelligence" – inteligência incorporada no corpo. A ideia é que, ao invés de centralizar todos os dados em um processador, os sensores e atuadores de um robô sejam distribuídos em seu corpo, criando um sistema de feedback contínuo que imita a resposta imediata dos insetos. Essa abordagem reduz latência e aumenta a robustez, já que a perda de um sensor individual não compromete a navegação completa.
### Da teoria para a prática: protótipos robóticos No centro de pesquisa de Philippides, já existem protótipos de robôs que utilizam algoritmos inspirados em abelhas. Em testes, esses robôs conseguem identificar e seguir trilhas de luz em um labirinto de obstáculos, usando apenas uma câmera monocular e um pequeno conjunto de sensores de proximidade. A navegação é guiada por uma rede neural treinada com padrões de movimento de abelhas em voo, o que permite ao robô ajustar sua trajetória em tempo real.
Outro projeto em andamento envolve um robô esférico que se move como uma formiga. Ele usa um conjunto de sensores de pressão distribuídos na superfície para detectar inclinações do terreno e adaptar sua postura. A vantagem dessa configuração é a minimização de energia, já que a estrutura física já atua como parte do sistema de controle, eliminando a necessidade de motores adicionais para estabilidade.
### Impactos no setor industrial brasileiro Para o Brasil, onde a logística em áreas rurais muitas vezes depende de terrenos irregulares e falta de infraestrutura, a adoção de robôs com navegação biomimética pode revolucionar o transporte de insumos agrícolas. Empresas de entrega de alimentos podem integrar drones que navegam de forma autônoma em ambientes urbanos, usando padrões de luz natural e sinais de vibração para evitar colisões. O custo de sensores avançados pode ser um gargalo, mas o modelo de Philippides sugere que, ao reduzir a dependência de sensores caros, as empresas podem oferecer soluções mais acessíveis.
Além disso, o mercado latino‑americano está cada vez mais aberto a tecnologias de baixo custo e alta eficiência. A crescente demanda por sistemas de inspeção em fazendas, hidrelétricas e estradas pode ser atendida por robôs que utilizam princípios de navegação simples, porém eficaz, como os dos insetos. A região, que abriga grandes biomas com biodiversidade complexa, pode se beneficiar de sistemas que aprendem a navegar em ambientes naturais sem causar perturbações.
### Desafios técnicos e éticos Apesar das promissoras aplicações, ainda existem barreiras significativas. A principal delas é a adaptação de algoritmos de navegação de insetos a ambientes digitais que não replicam perfeitamente as condições físicas. Os sensores ópticos e químicos utilizados pelos insetos são altamente sensíveis a condições atmosféricas; adaptar isso a robôs de campo requer calibração constante. Outro desafio é a integração de sistemas de visão com sensores de vibração, o que implica no desenvolvimento de hardware que possa operar em paralelo sem interferência.
No âmbito ético, a discussão gira em torno do uso de robôs em espaços públicos. Se a navegação se baseia em sinais de luz natural e padrões de vibração, há risco de interferir em fauna e flora locais. Além disso, a privacidade dos dados coletados pelos robôs, especialmente em ambientes urbanos, é uma preocupação que os desenvolvedores precisam abordar.
### Perspectivas futuras e o papel da pesquisa interdisciplinar Philippides enfatiza que a evolução da biorobótica depende da colaboração entre neurocientistas, engenheiros e especialistas em ecologia. Cada disciplina traz ferramentas únicas: enquanto os neurocientistas desvendam os circuitos de navegação, os engenheiros traduzem esses insights em algoritmos e hardware, e os ecologistas garantem que a tecnologia seja sustentável e respeitosa ao meio ambiente.
A visão de Philippides não se limita aos insetos. Ele propõe que futuros robôs se inspirem em outras formas de vida, como pássaros que utilizam gradientes magnéticos do planeta. Essa visão de ecossistemas de sensores, onde cada organismo oferece uma nova fonte de inspiração, sugere um futuro onde a robótica será cada vez mais integrada à biologia.
### Conclusão A conversa com Andrew Philippides nos mostra que a resposta para a complexidade da navegação autônoma pode estar escondida nas pequenas criaturas que já dominaram a Terra há milhões de anos. Ao reimaginar a inteligência como algo incorporado no corpo – ao invés de depender de processadores centralizados – a biorobótica abre portas para robôs mais eficientes, resilientes e econômicos. Para o Brasil e a América Latina, onde a necessidade de soluções de mobilidade e logística sustentável é urgente, a adaptação dessas estratégias pode ser um diferencial competitivo. Em última análise, a jornada rumo à robótica autônoma não precisa ser uma corrida tecnológica, mas sim um diálogo contínuo entre o que a natureza já fez de melhor e o que a engenharia pode aprimorar.
Fonte original
Robohub