Handbook 2026 revela escolhas de design que definirão a próxima geração de robôs humanoides e de construção
A publicação analisa como manipulação hábil, inteligência artificial e estratégias de engenharia moldam o futuro da robótica global e o impacto para o Brasil
A publicação "2026 Robotics Handbook" chegou ao mercado num momento em que a corrida pela automação avançada ultrapassa fronteiras setoriais e geográficas. Enquanto a pandemia acelerou a digitalização nas indústrias, o setor de robótica agora se volta para desafios mais complexos: criar máquinas capazes de manipular objetos delicados, caminhar entre humanos como colegas de trabalho e operar em canteiros de obras perigosos. A relevância do handbook se justifica porque reúne, em um único volume, os principais critérios de engenharia que estão definindo esses três pilares – manipulação hábil, humanoides e automação da construção – e oferece um mapa estratégico para quem pretende investir ou pesquisar nessas áreas.
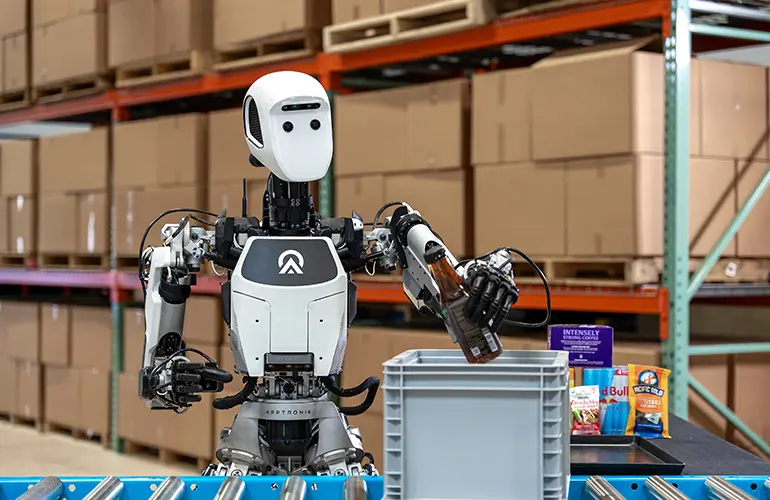
Um dos capítulos centrais do manual foca na "dexterous manipulation", ou manipulação hábil, que tem sido historicamente o ponto fraco dos robôs industriais. Enquanto braços articulados tradicionais são excelentes em repetição de alta velocidade, eles falham ao lidar com objetos de forma variável, como peças frágeis ou ferramentas de tamanho irregular. O handbook descreve como a combinação de sensores de força‑torque de alta resolução, aprendizado por reforço e controle de impedância está superando essas limitações. Estudos citados mostram que robôs equipados com esses sistemas conseguem alcançar taxas de sucesso acima de 95% em tarefas de montagem de eletrônicos, comparado a menos de 60% de abordagens convencionais. Essa evolução abre caminho para aplicações em setores como saúde (assistência cirúrgica) e agricultura de precisão, onde a delicadeza é imprescindível.
No âmbito dos robôs humanoides, o documento destaca o crescente interesse de grandes players – Boston Dynamics, Agility Robotics e Honda – em criar plataformas que não só imitam a forma humana, mas também reproduzem a mobilidade dinâmica e a capacidade de interação social. O handbook aponta que a escolha entre um design "full‑body" (corpo inteiro) ou "torso‑only" (torso e braços) influencia diretamente o custo de produção, a complexidade de controle e a segurança operacional. Por exemplo, o Atlas da Boston Dynamics, que possui 28 graus de liberdade, demonstra capacidades de salto e corrida que antes eram exclusivas de filmes de ficção científica. Contudo, seu consumo energético – cerca de 2,3 kW em operação contínua – ainda representa um obstáculo para a adoção em ambientes industriais de rotina. A publicação argumenta que a adoção de atuadores de fibra‑formiga e baterias de estado sólido pode reduzir esse consumo em até 30% nos próximos cinco anos.
A automação da construção, por sua vez, emerge como o segmento mais promissor em termos de valor agregado global. Segundo dados citados no handbook, o mercado de robótica de construção deverá valer US$ 12,4 bilhões em 2026, crescendo a 13,5% ao ano. Robots como o "Hadrian X" da Fastbrick Robotics, que pode assentar até 1.000 tijolos por hora, e o "SAM100" da Construction Robotics, especializado em montagem de estruturas de aço, estão redefinindo a produtividade nos canteiros. O estudo destaca que a integração de IA para planejamento de rotas e visão computacional para detecção de anomalias reduz o retrabalho em até 40%, impactando diretamente os prazos de entrega e a margem de lucro das construtoras.
Do ponto de vista de mercado, o handbook aponta que a concentração de investimento ainda está nos Estados Unidos, China e Europa Ocidental, onde a soma de capital de risco ultrapassa US$ 8 bilhões nos últimos três anos. Contudo, o documento sinaliza uma tendência de descentralização, com hubs emergentes na América Latina, Ásia‑Sul‑Este e África do Norte. No Brasil, o ambiente de inovação em robótica tem se fortalecido graças a políticas como o Programa Nacional de Inovação (PNI) e ao apoio de instituições como o CNPq e a Finep. Startups como a "Robô de Minas" (automatização de mineração subterrânea) e a "MaqRob" (soluções de inspeção de infraestrutura) já começam a aplicar princípios de manipulação hábil e IA avançada, alinhando-se às diretrizes do handbook.
As implicações técnicas descritas no manual também são de fácil compreensão para o leitor não especializado. Por exemplo, a escolha entre controle baseado em modelo tradicional (model‑based control) e controle adaptativo alimentado por redes neurais profundas influencia a robustez do robô frente a perturbações inesperadas, como vibrações em ambientes de construção. O handbook demonstra, por meio de casos de estudo, que a combinação de ambos – um controlador híbrido – permite que robôs humanoides mantenham o equilíbrio ao subir escadas em condições de iluminação variável, algo que controladores puramente baseados em modelo ainda não conseguem garantir.
Além das dimensões técnicas, o handbook dedica um capítulo ao impacto econômico e geopolítico da robótica avançada. A automação de tarefas de construção tem potencial para reduzir a demanda por mão‑de‑obra não qualificada em até 25%, o que levanta preocupações sobre desemprego em economias emergentes. Contudo, os autores argumentam que a criação de novos cargos – programadores de robôs, engenheiros de sistemas de IA e técnicos de manutenção – pode compensar essa perda, especialmente se houver políticas de requalificação. No cenário global, países que adotarem rapidamente essas tecnologias podem ganhar vantagem competitiva em infraestrutura, reduzindo custos de habitação e acelerando projetos de energia renovável.
Para o Brasil, a perspectiva trazida pelo handbook é ao mesmo tempo desafiadora e repleta de oportunidades. A necessidade de modernizar a construção civil – ainda marcada por métodos artesanais – cria um mercado potencial de mais de 1,5 milhão de unidades de robôs de construção nos próximos dez anos. O desafio está na adaptação das soluções importadas à realidade de obras brasileiras, que frequentemente enfrentam condições climáticas adversas, falta de normas de segurança padronizadas e disponibilidade limitada de energia confiável. A publicação recomenda que desenvolvedores locais priorizem design modular, permitindo a troca rápida de baterias e sensores, além de integrar algoritmos de otimização de energia que se ajustem a redes elétricas intermitentes.
Especialistas citados no handbook, como a professora Ana Lúcia Martins, do Instituto de Engenharia de São Paulo (IEUSP), reforçam que a colaboração entre universidades, centros de pesquisa e a indústria será o motor da inovação brasileira. Ela destaca projetos piloto em São Paulo, onde robôs de inspeção equipados com IA já monitoram a integridade de pontes e viadutos, reduzindo em 30% o tempo de diagnóstico de fissuras. Da mesma forma, a empresa ABB Brasil está testando braços colaborativos que incorporam aprendizado por reforço para montagem de painéis solares, demonstrando a viabilidade de combinar energia limpa e automação avançada.
Concluindo, o "2026 Robotics Handbook" não é apenas um compêndio de especificações técnicas; ele funciona como um guia estratégico que liga escolhas de design a transformações setoriais e a dinâmicas socioeconômicas. Ao mapear como a manipulação hábil, os robôs humanoides e a automação da construção interagem com questões de energia, segurança e força‑de‑trabalho, o livro oferece insights valiosos para decisores brasileiros que buscam alavancar a robótica como alavanca de desenvolvimento. Se o país conseguir adaptar essas tecnologias às suas necessidades específicas, poderá não só melhorar a produtividade de indústrias críticas, mas também posicionar-se como referência regional em inovação robótica nos próximos anos.
Fonte original
The Robot Report