IA Desperta uma Revolução no Design de Manipuladores Robóticos
A pesquisadora Josie Hughes do EPFL mostra como algoritmos de aprendizado profundo estão criando braços robóticos mais eficientes e adaptáveis
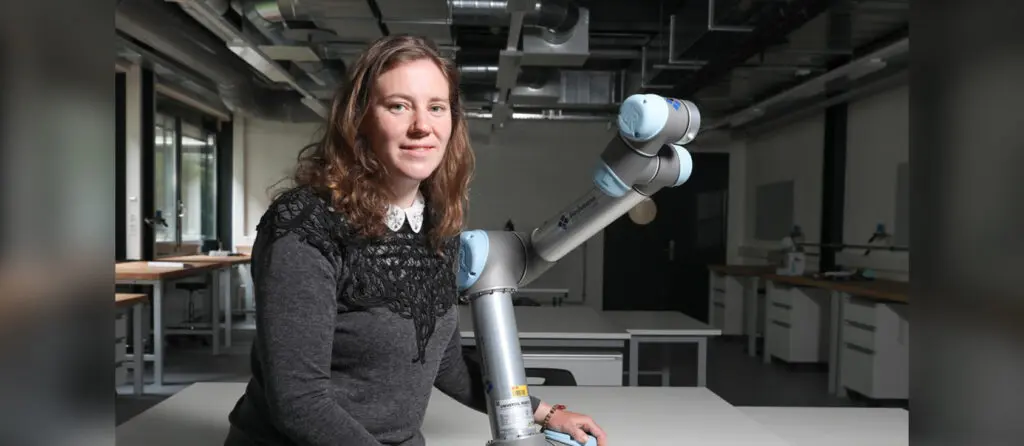
Em um mundo onde a automação permeia cada canto da indústria, o design de manipuladores robóticos tornou‑se um ponto de atenção. Tradicionalmente, esses braços são concebidos a partir de parâmetros de engenharia empíricos e testes físicos extensivos. Mas, nos últimos anos, a inteligência artificial (IA) tem mudado drasticamente essa abordagem. A conversa de Claire com a professora Josie Hughes, do laboratório CREATE da École Polytechnique Fédérale de Lausanne (EPFL), traz à tona um cenário em que algoritmos de aprendizado profundo não apenas sugerem, mas criam novos protótipos de braços robóticos sob demanda.
A trajetória de Josie Hughes é emblemática para quem acompanha a convergência entre IA e robótica. Com PhD em Bio‑inspired Robotics pela Universidade de Cambridge, ela passou a estudar como organismos naturais resolvem problemas de locomoção e manipulação. Em 2021, fundou o CREATE Lab na EPFL, um centro de pesquisa que visa explorar a interseção entre criatividade humana e inteligência artificial. No laboratório, equipes multidisciplinares trabalham para que o “design generativo” – uma abordagem em que algoritmos geram soluções de engenharia de forma autônoma – se torne uma prática comum na criação de dispositivos mecânicos.
Como funciona o design generativo com IA? O processo começa com a definição de restrições e objetivos: peso máximo, torque desejado, dimensões de carga e requisitos de segurança. Em seguida, um modelo de rede neural, treinado em milhares de simulações de dinâmica e materiais, explora milhões de combinações de geometria, distribuição de massa e layout de atuadores. O algoritmo avalia cada proposta por meio de métricas de performance, usando simulações computacionais rápidas (por exemplo, Finite Element Analysis acelerado por GPU). A solução que melhor satisfaz os critérios emerge como design candidato, pronto para prototipagem física.
Um dos primeiros resultados do CREATE Lab foi um manipulador de seis graus de liberdade que, graças ao design generativo, apresenta uma distribuição de peso otimizada em 35% em relação ao modelo tradicional. Esse braço não só reduz a carga sobre o atuador principal, mas também melhora a precisão ao lidar com objetos delicados, algo crucial em linhas de montagem de eletrônicos de consumo.
A aplicação prática desses braços robóticos vai muito além das fábricas. No setor médico, por exemplo, braços mais leves e com melhor articulação podem ser empregados em cirurgias robóticas, permitindo movimentos mais finos e precisos. Em logística, manipuladores que se adaptam automaticamente a itens de formas diversas reduzem tempos de ciclo e aumentam a eficiência dos centros de distribuição.
No entanto, a adoção da IA no design não está isenta de desafios. Primeiro, a computação necessária para treinar modelos generativos ainda é intensiva; grandes clusters de GPUs ou mesmo acesso a nuvem de alto desempenho são necessários para gerar protótipos viáveis em tempo razoável. Em segundo lugar, a validação física de designs gerados por IA demanda processos de fabricação flexíveis, como impressão 3D em metais e plásticos avançados, que nem sempre estão disponíveis em todas as regiões.
Para o Brasil, esses desafios apresentam tanto obstáculos quanto oportunidades. A indústria 4.0 está em ascensão, com empresas brasileiras investindo em automação para competir globalmente. A utilização de IA no design de manipuladores pode reduzir o tempo de desenvolvimento de novos dispositivos, economizando milhões de reais em pesquisa e testes. Além disso, a impressão 3D de peças complexas, já em uso em empresas como a Embraer e a Petrobras, pode se integrar ao fluxo de trabalho do design generativo, fechando o ciclo entre virtual e físico.
O panorama latino‑americano também demonstra potencial para adoção de tecnologias de IA no design de robôs. Startups de Boston Dynamics, Kuka e ABB têm parcerias com universidades da região, e há um crescente interesse em plataformas de aprendizado de máquina que funcionem em ambientes com recursos computacionais limitados. O desafio, porém, reside na formação de profissionais capacitados e na criação de ecossistemas de inovação que possam sustentar a pesquisa em IA aplicada.
Além disso, a questão de segurança não pode ser subestimada. Quando um algoritmo gera uma estrutura que nunca foi vista antes, é imperativo garantir que ela atenda a normas de segurança, especialmente em aplicações que envolvem interação humana. A integração de sensores avançados e sistemas de supervisão em tempo real pode mitigar riscos, mas demanda mais pesquisas.
O futuro do design generativo em manipuladores robóticos parece promissor. A tendência de combinar aprendizado profundo com simulações físicas cada vez mais rápidas sugere que protótipos virtuais podem chegar ao estágio de produção em poucos dias. Isso abre portas para personalização em massa, onde um manipulador pode ser customizado para cada cliente e tarefa específica, reduzindo custos e aumentando a competitividade.
Em síntese, a conversa com Josie Hughes ilustra como a inteligência artificial não está apenas otimizar processos já existentes, mas também redefinindo o conceito de engenharia de robôs. Ao permitir que algoritmos criem soluções que escalam além da criatividade humana tradicional, estamos diante de uma nova era de inovação, onde o braço robótico não é mais apenas um produto acabado, mas um conceito em constante evolução, moldado por dados, simulações e a capacidade de aprender em tempo real.
A adoção dessas tecnologias no Brasil e na América Latina dependerá da colaboração entre universidades, indústria e governo para criar ecossistemas que favoreçam a pesquisa e a implementação prática. Se esses elementos se alinhar, a região poderá se tornar referência em robótica inteligente, acompanhando ou até ultrapassando os líderes globais em eficiência e inovação.
Fonte original
Robohub