IA Humanoide Aprende a Andar e Manipular Objetos sem Demonstrações Completas
Novo método permite que robôs combine habilidades de locomoção e manipulação aprendidas separadamente, abrindo caminho para tarefas complexas sem treinamento sequencial
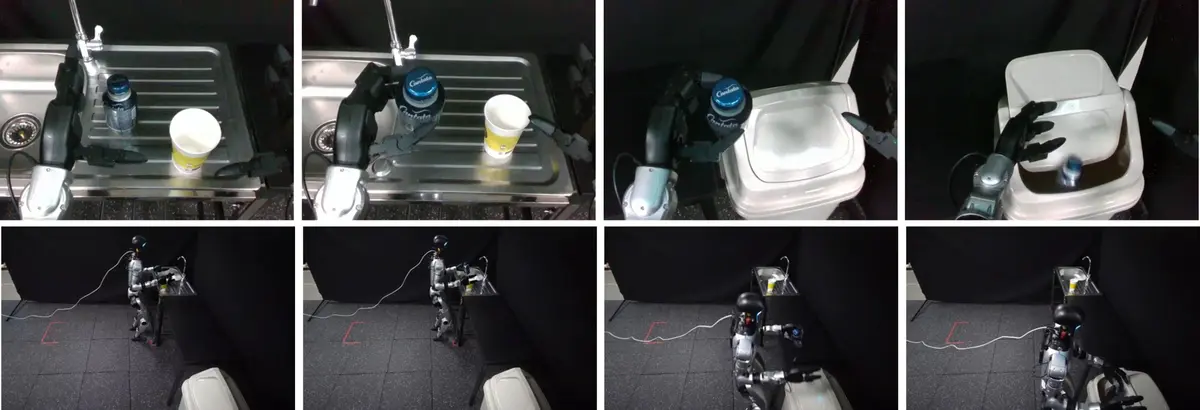
**Introdução** A convergência entre inteligência artificial e robótica tem avançado a passos largos, mas ainda enfrenta um obstáculo crítico: a necessidade de treinar máquinas para executar sequências completas de tarefas. Tradicionalmente, os robôs aprendem por demonstração ou por tentativa‑e‑erro em ambientes controlados, exigindo enormes volumes de dados que cobrem cada etapa do processo. Agora, um time de pesquisadores dos Estados Unidos revelou um sistema de IA humanoide capaz de aprender locomotória – a habilidade de caminhar – e manipulação de objetos – a destreza de pegar, mover e usar itens – em conjuntos de dados separados e, posteriormente, combiná‑los para realizar tarefas compostas sem que tenha sido apresentado um exemplo completo. Essa inovação promete acelerar a adoção de robôs em ambientes reais, onde a variedade de situações impede a coleta exaustiva de demonstrações.
**Desenvolvimento da tecnologia** A solução se baseia em duas frentes de aprendizagem: (1) dados de locomoção, obtidos em simulações ou em laboratórios onde o robô simplesmente caminha, corre, sobe escadas ou atravessa terrenos irregulares; (e) dados de manipulação, que envolvem interações finas com objetos – desde pegar uma caixa até apertar botões. Cada conjunto foi usado para treinar redes neurais especializadas, utilizando técnicas avançadas de aprendizado por reforço e aprendizado por imitação. O ponto de ruptura foi a criação de um *policy mixer* – um módulo que, em tempo real, decide qual sub‑política (locomotiva ou manipuladora) deve ser ativada, ou como elas devem ser mescladas. Essa arquitetura modular permite que o robô planeje e execute sequências como "caminhar até a mesa, pegar o copo, levar ao cliente" sem ter visto essa sequência inteira durante o treinamento.
**Por que a abordagem modular supera os métodos convencionais?** Métodos tradicionais de aprendizado de demonstração (Learning from Demonstration – LfD) exigem que o operador mostre ao robô a sequência completa, o que pode levar horas ou dias de gravação para tarefas aparentemente simples. Além disso, a variabilidade das condições – iluminação, objetos inesperados, obstáculos – demanda novas demonstrações para cada cenário. A separação das habilidades reduz drasticamente a carga de dados: um conjunto de milhares de trajetórias de caminhada pode ser reutilizado para centenas de tarefas que envolvem deslocamento, e um banco de manipulações pode servir a múltiplas aplicações. Essa reutilização cria um ecossistema de competências que se combinam de forma flexível, semelhante ao repertório humano, onde aprendemos a caminhar na infância e, posteriormente, aplicamos essa base para atividades como correr, dançar ou praticar esportes.
**Contexto de mercado e indústria** A indústria robótica tem buscado há décadas a chamada "robô universal" – máquinas capazes de adaptar-se a diferentes funções sem reprogramação extensiva. Empresas como Boston Dynamics, Agility Robotics e Hyundai Robotics já lançaram protótipos de robôs bípedes que caminham em ambientes dinâmicos, mas ainda dependem de programação ponto‑a‑ponto para tarefas de manipulação. A nova abordagem pode mudar esse panorama ao oferecer um caminho mais econômico para a criação de robôs multifuncionais. No setor logístico, por exemplo, um único robô poderia percorrer um armazém, pegar itens de prateleiras e entregá‑los a operadores humanos, substituindo a necessidade de linhas de montagem rígidas. Na manufatura, a mesma base de locomotória poderia ser usada para inspeções de qualidade, enquanto a camada de manipulação lida com ajustes finos em peças.
**Implicações técnicas acessíveis ao leitor** Do ponto de vista técnico, a integração de políticas independentes requer duas soluções-chave: (i) *representação de estado comum*, onde tanto a caminhada quanto a manipulação compartilham uma visão unificada do ambiente (por exemplo, mapas 3D e deteção de objetos), e (ii) *gerenciamento de transição* entre modos. Os pesquisadores empregaram um algoritmo de aprendizado por reforço chamado **Hierarchical Reinforcement Learning (HRL)**, que define metas de alto nível ("chegar à mesa") e sub‑metas de baixo nível ("andar até o ponto X", "agarrar o objeto"). O algoritmo aprende a escolher a sub‑meta mais adequada usando recompensas diferenciadas, permitindo que o robô ajuste seu comportamento em tempo real caso um obstáculo inesperado apareça.
**Impacto econômico, geopolítico e social** Economicamente, a redução de tempo de treinamento traduz‑se em menor custo de desenvolvimento e manutenção de robôs. Empresas poderão lançar produtos mais rapidamente, aumentando a competitividade no mercado global. Geopoliticamente, países que investirem em pesquisas de IA modular podem ganhar vantagem estratégica ao acelerar a automação de fábricas, reduzindo a dependência de mão‑de‑obra intensiva. Socialmente, a tecnologia pode gerar novas oportunidades de trabalho em áreas de supervisão, manutenção e programação de robôs, ao mesmo tempo que levanta questões sobre substituição de empregos manuais em setores como varejo e serviços de entrega.
**Perspectiva brasileira e latino‑americana** No Brasil, a automação ainda enfrenta barreiras de alto custo de capital, infraestrutura limitada de internet industrial e escassez de profissionais qualificados. Contudo, a modularidade proposta abre portas para projetos de menor escala que podem ser adaptados a realidades locais. Por exemplo, startups de agritech podem usar robôs bípedes para percorrer plantações de café em terrenos irregulares, coletando amostras de solo e manipulando dispositivos de medição, tudo com um único hardware reutilizável. Na saúde, robôs capazes de se locomover em hospitais e manipular instrumentos estéreis podem auxiliar enfermeiros na entrega de medicamentos, reduzindo risco de contaminação. Para que isso aconteça, é crucial que universidades brasileiras – como USP, UNICAMP e UFRJ – incorporem a pesquisa de políticas modulares em seus programas de pós‑graduação e que o governo ofereça incentivos fiscais para a adoção de sistemas robóticos baseados em IA.
**Desafios e caminhos futuros** Apesar do avanço, ainda existem desafios técnicos significativos. A transferência da simulação para o mundo real (sim‑to‑real) continua sendo um gargalo: diferenças de fricção, sensores ruidosos e variações de iluminação podem degradar a performance das políticas aprendidas. Os pesquisadores apontam que técnicas de *domain randomization* e *fine‑tuning* em ambientes reais são necessárias para fechar essa lacuna. Outro ponto crítico é a segurança – robôs que combinam locomoção e manipulação precisam de sistemas de detecção de colisão robustos para evitar acidentes com humanos.
**Conclusão e projeções** A criação de um humanoide que aprende a caminhar e a manipular objetos de forma independente e depois os combina para executar tarefas complexas representa um marco na robótica cognitiva. Ao eliminar a necessidade de demonstrações completas, a abordagem reduz custos, acelera o tempo de comercialização e amplia o leque de aplicações industriais e de serviços. No cenário brasileiro, a tecnologia pode ser um catalisador para a modernização de setores estratégicos, desde a cadeia de suprimentos até a saúde pública, desde que sejam criadas políticas públicas que fomentem pesquisa, capacitação e adoção segura. Olhando adiante, espera‑se que a integração de múltiplas habilidades em plataformas modulares seja a base para robôs verdadeiramente versáteis, capazes de se adaptar dinamicamente ao ritmo acelerado da economia digital global.
Fonte original
TechXplore Robotics