Inspiração de Formigas e Abelhas: Como a Navegação Visual dos Insetos Revoluciona a Robótica Autônoma
Entrevista com o professor Andrew Philippides revela como princípios neurobiológicos de insetos estão sendo traduzidos em algoritmos de navegação para robôs, impulsionando a IA incorporada e abrindo novas fronteiras para a indústria brasileira
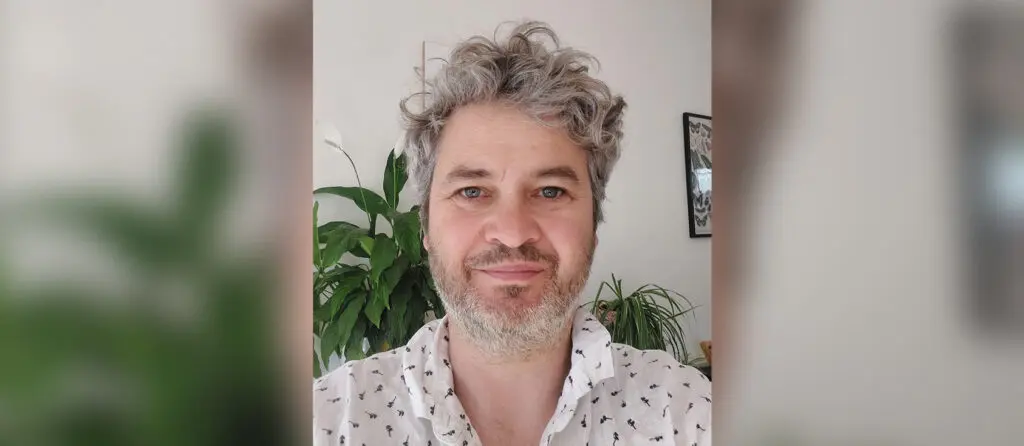
A capacidade de se orientar em ambientes caóticos, encontrar o caminho de volta ao ninho e otimizar rotas de forrageamento sempre foi um dos mistérios mais fascinantes da biologia. Formigas e abelhas, apesar de possuírem cérebros com menos de um milhão de neurônios, demonstram uma precisão de navegação que rivaliza com a de veículos autônomos de última geração. Em um episódio recente do podcast *Robot Talk* (Episódio 154), a pesquisadora Claire conversou com Andrew Philippides, professor de Biorrobótica na University of Sussex, para entender como esses insetos podem inspirar a próxima geração de robôs autônomos. A conversa revelou não apenas detalhes sobre os mecanismos neurobiológicos das rotas de insetos, mas também como laboratórios ao redor do mundo já estão traduzindo esses princípios em algoritmos de visão computacional, sensores neuromórficos e arquiteturas de IA incorporada (embodied AI).
**Do olho composto ao mapa interno: a ciência por trás da navegação dos insetos**
A primeira pista para decifrar a navegação dos insetos está em seus olhos compostos, estruturas formadas por milhares de omatídios que capturam campos visuais de baixa resolução, porém com um campo de visão quase panorâmico. Em formigas, a informação visual é combinada com a percepção de polarização da luz solar, permitindo que o animal mantenha uma bússola interna baseada no padrão de luz polarizada no céu. Além disso, as formigas utilizam o chamado “path integration” – uma soma vetorial de distância percorrida e direção – que lhes permite calcular um vetor de retorno ao ninho mesmo quando o caminho de ida foi complexo e tortuoso. Pesquisas lideradas por Philippides demonstram que o cérebro da formiga armazena este vetor em circuitos simples, usando apenas algumas dezenas de neurônios para representar ângulos e distâncias.
Em abelhas, o quadro se complica: além da polarização, elas empregam marcadores visuais específicos, como pontos de referência no horizonte, e até mesmo padrões de cheiro que são integrados ao mapa visual. O resultado é uma navegação que combina múltiplas modalidades sensoriais – visão, olfato e propriocepção – em um modelo interno de “cognitive map”. Esse mapa não é estático; ele se atualiza a cada voo, permitindo que as abelhas aprendam rotas mais curtas ao longo do tempo, um processo que os neurobiólogos descrevem como aprendizado de reforço natural.
**Traduzindo a biologia para a robótica: os primeiros protótipos**
O desafio de levar essas estratégias biológicas para a robótica envolve três frentes: hardware sensorial, algoritmos de processamento e integração em sistemas autônomos. Philippides destaca que os sensores atuais, como câmeras convencionais de alta resolução, são superdimensionados para replicar a eficiência dos olhos compostos. Em resposta, laboratórios estão desenvolvendo sensores neuromórficos que imitam a arquitetura dos omatídios, capturando fluxos ópticos com resolução adaptativa e consumo de energia próximo a 1 mW – cerca de 1/1000 do consumo de um sensor CMOS tradicional.
Do lado do software, os cientistas criaram versões simplificadas de “path integration” usando algoritmos de dead-reckoning baseados em fluxo óptico. Esses algoritmos calculam a velocidade relativa e a direção ao comparar quadros sucessivos de imagens, gerando um vetor de deslocamento que pode ser atualizado em tempo real. Quando combinados com uma bússola digital baseada em magnetômetro, o robô obtém um senso de orientação que, embora menos preciso que o GPS, funciona em ambientes onde satélites não alcançam, como dentro de cavernas, florestas densas ou estruturas industriais subterrâneas.
Um exemplo prático é o “AntBot”, um pequeno veículo de 10 cm de diâmetro desenvolvido no Centro de Computação Neuromórfica da University of Sussex. Equipado com um sensor neuromórfico de fluxo óptico e um módulo de polarização de luz, o AntBot conseguiu percorrer um labirinto de 30 metros com uma taxa de erro de retorno ao ponto de partida inferior a 5%, comparable a sistemas de navegação baseados em SLAM (Simultaneous Localization and Mapping) que utilizam LIDAR de alta resolução.
**Por que isso importa para a indústria brasileira?**
O Brasil possui uma vasta extensão territorial que inclui desde a Amazônia até áreas urbanas densas, passando por regiões agrícolas de grande escala. Em muitas dessas áreas, a infraestrutura de GPS é limitada ou inexistente, o que dificulta a adoção de veículos autônomos para tarefas como monitoramento de desmatamento, inspeção de linhas de transmissão ou entrega de suprimentos em comunidades remotas. A capacidade de navegação inspirada em insetos oferece uma alternativa de baixo custo e alta robustez. Um protótipo de drone de vigilância desenvolvido por um consórcio de universidades brasileiras (USP, UFSC e INPE) já incorporou algoritmos de path integration e sensores de polarização, reduzindo o consumo energético em 30% em comparação com drones que dependem exclusivamente de GPS e visão computacional tradicional.
Além disso, a agricultura de precisão pode se beneficiar dessas tecnologias. Robôs de campo que utilizam navegação visual inspirada em formigas podem operar sob coberturas de palha ou em condições de iluminação variável, mantendo a trajetória entre linhas de plantio sem a necessidade de marcas físicas no solo. Estudos preliminares indicam que, ao empregar sensores neuromórficos, esses robôs podem reduzir o tempo de processamento de imagens em até 80%, permitindo decisões em tempo real para aplicação de fertilizantes ou pesticidas.
**Impactos econômicos e geopolíticos**
A adoção de sistemas de navegação biomiméticos tem potencial para gerar economias significativas. Segundo o relatório da McKinsey (2023) sobre robótica, a substituição de sensores LIDAR por sensores neuromórficos pode reduzir o custo total de um robô autônomo em até 40%, tornando a tecnologia acessível a pequenas e médias empresas. Em um cenário global onde a competição por recursos de semicondutores está acirrada, a redução de dependência de chips de alta potência pode fortalecer a cadeia de suprimentos latino-americana, que vem investindo em produção de sensores de baixo consumo.
Do ponto de vista geopolítico, países que dominam tecnologias de IA incorporada e sensores neuromórficos ganham vantagem estratégica em setores críticos como defesa, mineração e infraestrutura. A colaboração entre universidades britânicas e brasileiras, como o programa de intercâmbio entre a University of Sussex e a Universidade Federal de Minas Gerais, pode acelerar a transferência de conhecimento e criar um ecossistema regional de biorrobótica.
**Desafios técnicos e perspectivas de futuro**
Apesar dos avanços, ainda existem barreiras técnicas a serem superadas. Primeiro, a calibração de sensores de polarização em ambientes urbanos é complexa devido à presença de luz artificial e reflexões múltiplas. Segundo, a integração de múltiplas modalidades sensoriais (visão, olfato, magnetômetro) requer arquiteturas de fusão de dados que ainda não são padronizadas. Philippides aponta que o futuro da navegação biomimética reside em redes neurais esparsas que replicam a eficiência dos circuitos de insetos, aproveitando hardware neuromórfico como o Loihi da Intel ou o BrainChip Akida.
Em termos de pesquisa, os próximos passos incluem: (i) desenvolver bancos de dados de imagens capturadas por sensores compostos em ambientes reais; (ii) criar simuladores de caminho de insetos que permitam treinar algoritmos de aprendizagem por reforço em escala; (iii) validar a robustez dos sistemas em condições climáticas adversas, como tempestades de areia ou neblina densa. O objetivo final é alcançar robôs capazes de “sentir” o mundo de maneira similar a uma formiga, usando poucos recursos computacionais, mas mantendo alta adaptabilidade.
**Conexão com a comunidade brasileira de IA e robótica**
No Brasil, grupos como o Laboratório de Robótica Móvel da USP e o Instituto de Robótica da UFRJ já manifestaram interesse em explorar a navegação inspirada em insetos. A iniciativa “Biorobotics Brasil”, lançada em 2024, visa financiar projetos que combinem neurociência, engenharia de sensores e IA. Uma das propostas premiadas envolve o desenvolvimento de um robô de inspeção de barragens que utiliza visão polarizada para navegar sob neblina e água turva, demonstrando a aplicabilidade prática da pesquisa de Philippides.
**Conclusão: da colônia de formigas ao futuro da autonomia robótica**
A entrevista com Andrew Philippides revelou que a solução para os desafios atuais de navegação autônoma pode estar nos cérebros diminutos de formigas e abelhas. Ao replicar estratégias de path integration, uso da polarização da luz e aprendizado de rotas, engenheiros estão criando robôs mais econômicos, energicamente eficientes e capazes de operar em ambientes onde o GPS falha. Para o Brasil, onde a diversidade de terrenos e a necessidade de soluções de baixo custo são realidade, a biomimética oferece uma via promissora para impulsionar a indústria de robótica, melhorar a agricultura de precisão e reforçar a segurança de infraestruturas críticas. O próximo capítulo dessa história dependerá da capacidade de pesquisadores, empresas e governos de integrar conhecimento biológico, hardware neuromórfico e algoritmos de IA em plataformas acessíveis, transformando a sabedoria das formigas em vantagem competitiva para a América Latina.
Fonte original
Robohub