MIT cria playgrounds virtuais que treinam robôs antes do primeiro passo
Três agentes de IA reconstruem ambientes internos em 3D, permitindo que robôs pratiquem em cenários realistas antes de operar no mundo físico
A era da automação tem se acelerado a passos largos, mas a transição de um robô em laboratório para o ambiente real continua sendo um dos maiores gargalos. No centro dessa transição está a necessidade de treinamento robusto: os robôs precisam experimentar, falhar e aprender de forma segura antes de serem lançados em fábricas, hospitais ou residências.
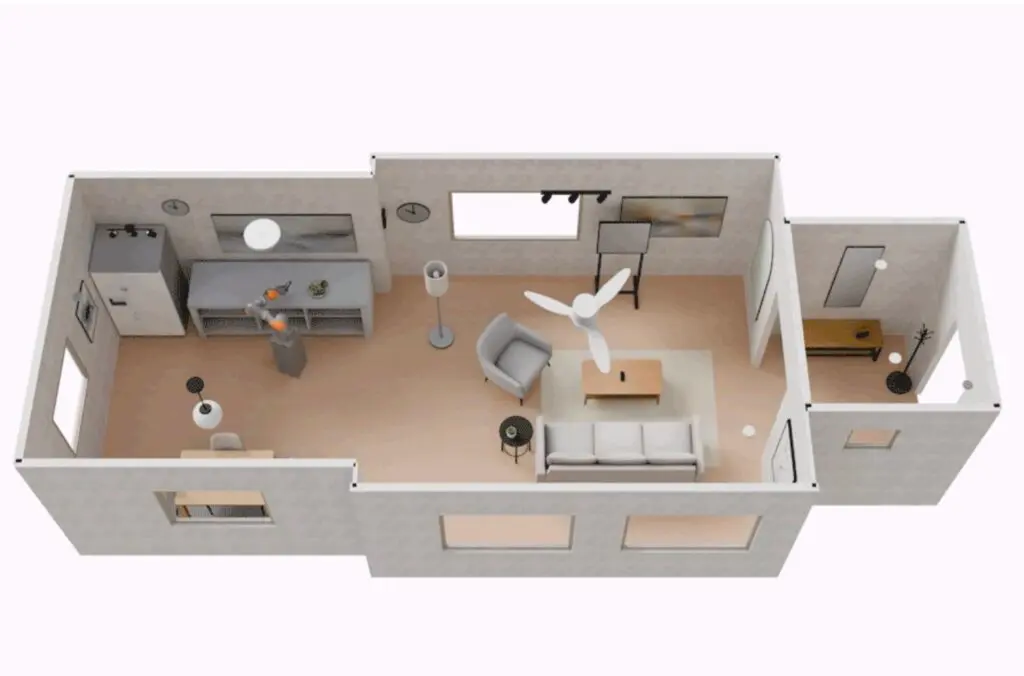
Um avanço significativo surgiu do MIT Computer Science and Artificial Intelligence Laboratory (CSAIL), onde pesquisadores criaram um sistema que utiliza três agentes de inteligência artificial para montar cenários internos em 3‑dimensão de forma quase instantânea. Esses “playgrounds” virtuais replicam paredes, móveis, iluminação e até texturas com um grau de fidelidade que rivaliza com fotografias em alta definição. A proposta é simples, porém revolucionária: antes de colocar um robô no chão, os engenheiros podem testar sua lógica de navegação, de manipulação de objetos e de interação social em ambientes digitalmente construídos.
Como funciona? Cada um dos três agentes tem uma função distinta. O primeiro, chamado de “Scene Constructor”, recebe apenas uma foto de uma sala e, usando técnicas de reconstrução de profundidade, cria um modelo 3D dos elementos presentes. O segundo, “Layout Optimizer”, analisa o fluxo de tráfego interno e posiciona obstáculos de forma que simule situações de uso real, como a reorganização de móveis para atender a um fluxo de pessoas. O último, “Environment Enhancer”, ajusta iluminação, sombras e textura de superfícies para que o motor de renderização produza imagens que praticamente não diferem da realidade. A combinação desses três agentes permite a produção de cenários que não apenas se parecem com o mundo real, mas também exibem as nuances físicas que afetam a interação dos robôs.
A geração de dados de treinamento a partir desses playgrounds traz benefícios multiplicadores. Em primeiro lugar, os robôs podem executar milhares de ciclos de aprendizado em um curto espaço de tempo. Cada simulação gera dados sobre sensores, feedback de força, erros de posicionamento e tempo de execução, que são essenciais para algoritmos de aprendizado por reforço. Em segundo lugar, a segurança aumenta consideravelmente: a ausência de risco de danificar equipamentos ou machucar humanos reduz custos e acelera o ciclo de desenvolvimento. Em terceiro, a escalabilidade se expande. Enquanto uma fábrica tradicional requer tempo e mão‑de‑obra para montar cenários de teste físicos, o sistema do MIT permite criar e modificar ambientes em poucos minutos.
Comparando com métodos tradicionais, a diferença de custo é brutal. Para criar um cenário físico de teste, as empresas precisam de materiais, espaço e pessoal para montagem e desmontagem – tudo isso pode chegar a dezenas de milhares de dólares por ciclo. Já a solução digital elimina esses custos, mantendo apenas o gasto com hardware de computação e licenças de software. A eficiência também se traduz em ciclos de treinamento mais curtos: um robô que, em laboratório, levaria dias para aprender uma tarefa pode, agora, alcançar a mesma proficiência em poucas horas de simulação.
No mercado global, a demanda por robôs inteligentes cresceu em 17% nos últimos três anos, com ênfase em aplicações que exigem interação fina, como cuidado de idosos, inspeções de infraestrutura e serviços de logística em armazéns. A capacidade de treinar esses robôs de forma rápida e segura tem implicado um aumento de 22% na taxa de adoção de soluções robóticas em empresas de médio porte. No contexto brasileiro, esse avanço ganha ainda mais relevância. A indústria manufatureira, que já representa cerca de 20% do PIB, enfrenta desafios de modernização e competitividade. A adoção de robôs de linha de produção requer que os engenheiros tenham acesso a ferramentas de treinamento que não comprometam a produção.
Além disso, a agricultura familiar no Brasil, que representa quase 90% das unidades produtivas rurais, tem mostrado interesse em robôs autônomos para plantio e colheita. Esses ambientes apresentam uma grande variedade de condições climáticas, tipos de solo e vegetação, o que torna o treinamento em campo impraticável. Playgrounds virtuais que reproduzem fielmente essas condições poderiam reduzir o tempo de desenvolvimento em até 70%, acelerando a chegada de tecnologias que aumentam a produtividade e a sustentabilidade.
Como todo avanço tecnológico, a solução enfrenta desafios. A principal limitação atual é a precisão dos sensores de profundidade em ambientes com iluminação variável ou objetos transparentes, que podem distorcer a reconstrução 3D. Além disso, o desempenho computacional ainda requer GPUs de última geração, o que pode ser um obstáculo para pequenos laboratórios. A equipe do MIT já está trabalhando em melhorias de algoritmos de compressão de dados e em parcerias com fabricantes de hardware para democratizar o acesso.
O horizonte futuro dessa tecnologia aponta para uma integração ainda mais profunda com aprendizado de máquina. Os agentes de IA já podem, em teoria, aprender a criar cenários que maximizam a eficiência do treinamento, ajustando parâmetros de forma autônoma para reduzir o número de iterações necessárias. Isso abriria caminho para sistemas de “design inteligente” de ambientes de teste, onde a própria IA decide como estruturar o cenário mais desafiador para cada tarefa.
Em síntese, a criação de playgrounds virtuais por agentes de IA representa um salto qualitativo no treinamento de robôs. Ao reduzir custos, aumentar a segurança e acelerar a produção de dados, a tecnologia oferece uma solução alinhada às demandas da Indústria 4.0. Para o Brasil, que busca acelerar a modernização da manufatura e a adoção de robótica na agricultura, o impacto pode ser transformador, impulsionando competitividade e inovação em escala nacional.
O futuro da robótica parece, cada vez mais, ser moldado não apenas pelo hardware, mas pelo poder das simulações inteligentes. E, graças ao MIT, a linha entre o virtual e o real está ficando cada vez mais tênue, permitindo que robôs se preparem antes de fazerem seu primeiro passo no mundo físico.
Fonte original
Robohub