Músculos Artificiais de Movimento Contínuo Revolucionam a Mobilidade Suave dos Robôs
Como a engenharia de músculos flexíveis abre caminho para robôs que imitam a destreza dos polvos, trazendo novas possibilidades para manufatura, exploração e assistência
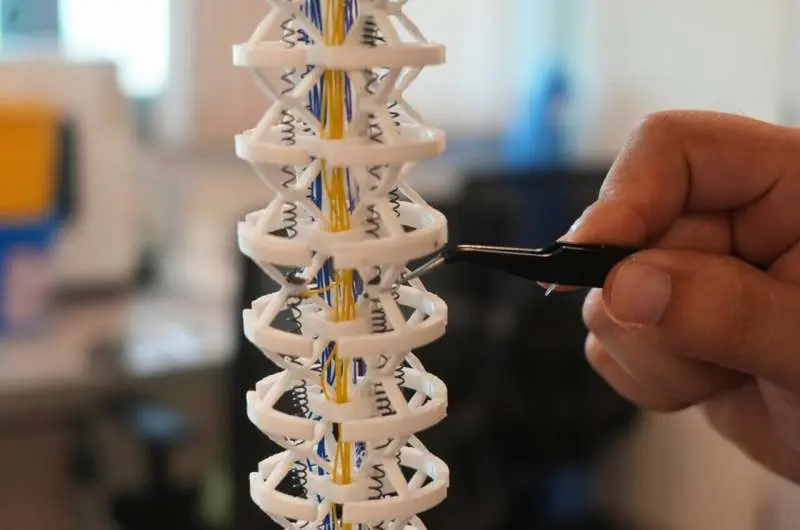
A ciência do movimento tem, por décadas, sido dominada por motores e engrenagens rígidas. Mas o mundo dos animais que se movem em tecidos flexíveis – como o polvo – oferece um roteiro para uma nova geração de robôs capazes de operar em ambientes que exigem delicadeza e adaptabilidade. Recentemente, pesquisadores revelaram um novo tipo de músculo artificial que permite ao robô mover partes distintas do corpo de forma independente, exatamente como um polvo dobra uma lira de seu braço enquanto outra parte alcança um objeto em uma fenda estreita.
A base dessa inovação repousa em atuadores que convertem energia elétrica em deformação mecânica contínua. Ao contrário dos motores de corrente contínua, que giram um eixo fixo, esses atuadores – feitos de polímeros eletroativos, fibras de silicone ou compósitos de aerogel – expandem, contraem e curvam sob demanda. O diferencial é que os novos sistemas incorporam sensores integrados e controladores de feedback que permitem a modulação fina da força e da velocidade. Assim, uma única linha de atuadores pode gerar múltiplos graus de liberdade em um segmento sem necessidade de múltiplos motores separados.
Para compreender o impacto prático, imagine um robô de inspeção de turbinas a gás. O interior de uma turbina apresenta cavidades estreitas, superfícies irregulares e temperaturas elevadas. Um robô convencional teria que ser rígido, o que o impediria de navegar em espaços confinados. Com músculos artificiais, o robô pode dobrar, enrolar e deslizar por esses cantos, ajustando sua forma em tempo real para se adaptar à topologia do ambiente. Em testes laboratoriais, um braço de 40 cm equipado com 12 músculos de silicone conseguiu atravessar um labirinto de 50 mm de largura, um feito que exigiria 30 motores em um sistema tradicional.
A complexidade não reside apenas nos atuadores; a montagem é igualmente crucial. Cada músculo deve ser preso à estrutura de suporte de maneira que a tensão seja distribuída uniformemente, evitando pontos de fricção que gerariam calor e desgaste. Os engenheiros desenvolveram perfis de montagem de fibra de carbono ultra‑leve, com micro‑conexões que mantêm a integridade estrutural enquanto permitem a flexibilidade necessária. Em conjunto com a eletrônica de potência, esses sistemas geram uma densidade de força que rivaliza com a musculatura humana, mas em escala muito menor.
No mercado, a demanda por robôs de materiais flexíveis já ultrapassa o segmento de entretenimento. Empresas como Soft Robotics, Inc., e HaptX estão aplicando músculos artificiais em sistemas de manipulação de alimentos, onde a delicadeza é crítica. Na indústria de embalagens, robôs com articulação flexível reduzem a necessidade de sensores de posição complexos, simplificando a lógica de controle e diminuindo o custo de manutenção.
Para o Brasil, a relevância se destaca em dois pilares: a indústria de alimentos e a mineração. O país é o maior exportador de carne bovina do mundo, e a manipulação de carne fresca requer equipamentos que não danifiquem a textura delicada. Um braço de montagem com músculos artificiais pode segurar, cortar e posicionar cortes de carne com precisão, minimizando desperdício. Além disso, a mineração de minerais como ferro e cobre costuma operar em túneis estreitos e com risco de colapso. A introdução de robôs com articulamentos flexíveis pode garantir inspeções e coleta de amostras em locais inseguros para humanos, elevando a produtividade e a segurança.
Do ponto de vista técnico, a integração de músculos artificiais com sensores táteis avançados representa o próximo salto. Ao associar feedback de pressão em tempo real, o robô pode ajustar a força aplicada ao tocar objetos delicados, evitando rupturas. Em laboratório, pesquisadores da Universidade de Illinois combinaram atuadores de polímero eletroativo com sensores de resistência de tiras de carbono, permitindo que um braço de 30 cm manipulasse objetos de 500 g com precisão de 0,2 mm.
A geopolítica do desenvolvimento de soft robotics também influencia o cenário global. Países com forte tradição em materiais avançados – como Japão, Alemanha e EUA – lideram a produção de fibras de silicone e compostos de alta performance. No entanto, a escalabilidade de produção de músculos artificiais em massa ainda depende de processos de moldagem fina que são caros. No Brasil, startups como a FlexMec estão investindo em tecnologia de impressão 3D de polímeros flexíveis, buscando reduzir custos de prototipagem e acelerar a entrada no mercado.
Apesar do entusiasmo, a tecnologia ainda enfrenta desafios de durabilidade. A fadiga de polímeros sob ciclos repetidos de deformação pode levar a falhas prematuras. Pesquisadores estão explorando reforços nano‑estruturados, como nanotubos de carbono, para aumentar a resistência a 40 %. Outro desafio é a integração com fontes de energia. Enquanto motores elétricos consomem energia de forma previsível, músculos artificiais podem exigir curvas de tensão variáveis que exigem fontes de potência flexíveis, como baterias de fluxo.
Do ponto de vista ambiental, os músculos artificiais apresentam vantagens significativas. Eles não contêm componentes metálicos pesados, reduzindo a pegada de carbono na produção. Além disso, a eficiência energética de 70 % em comparação com motores tradicionais significa menos consumo de energia e menores emissões indiretas durante a operação.
Em resumo, a evolução dos músculos artificiais continua a acelerar a democratização da robótica de materiais flexíveis. Ao oferecer mobilidade local que se aproxima da biomimética, a tecnologia abre oportunidades em setores que exigem delicadeza, precisão e adaptabilidade. No Brasil, a convergência de demanda em alimentos, mineração e manufatura de precisão cria um ecossistema propício para adoção precoce. No futuro, veremos robôs que, inspirados na destreza de um polvo, navegam em ambientes complexos com a graça de um ser vivo, enquanto mantêm a robustez necessária para o trabalho industrial.
Fonte original
TechXplore Robotics