Robôs entrelaçados: a nova fronteira da matéria inteligente
Como o Cross-Link Collective da Cornell transforma robôs individuais em um material adaptável, sem comando centralizado
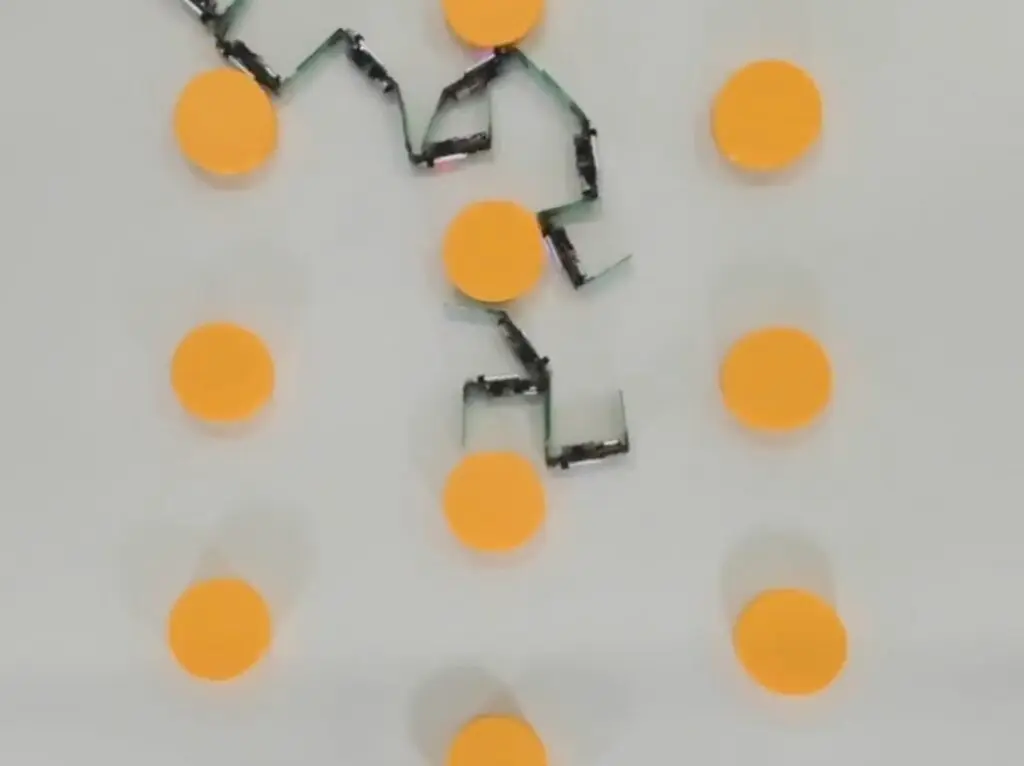
A engenharia de sistemas robóticos tem evoluído de máquinas isoladas para conglomerados capazes de agir como um organismo único. Essa transição ganha novo impulso com a pesquisa liderada por Syl Kacapyr, do Cornell University, que revelou o "Cross‑Link Collective" – um enxame de dezenas de mini‑robôs que, ao se entrelaçar, formam um material dinâmico, capaz de fluir, remodelar‑se e responder a obstáculos sem qualquer controle centralizado. Esse avanço desafia a concepção tradicional de robótica, ao incorporar princípios de física de materiais e biologia de colônias, oferecendo um modelo híbrido entre hardware rígido e comportamento moleular.
O "Cross‑Link Collective" parte de um conceito simples, mas revolucionário: cada robô individual possui mobilidade limitada – tipicamente movimentos de translação de poucos milímetros – e recursos de comunicação restritos a vizinhos próximos. Quando dois robôs se aproximam, ativam um mecanismo de engate físico que os une permanentemente, formando uma cadeia flexível. A partir desse ponto, a cadeia pode se curvar, estender ou contrair, dependendo das forças aplicadas pelos robôs de extremidade e das interações com o ambiente. A ausência de um controlador central significa que cada unidade calcula sua própria ação com base em sensores locais (pressão, proximidade e força), propagando decisões ao longo da cadeia como ondas de informação.
Do ponto de vista técnico, o sistema combina três áreas de pesquisa avançada: robótica modular, controle descentralizado e materiais programáveis. Os robôs são construídos com chassis de polímero leve, motores de passo miniaturizados e garras magnéticas que permitem o engate reversível. Sensores de força integrados medem a tensão ao longo da cadeia, enquanto microcontroladores de baixo consumo executam algoritmos de consenso que equilibram as tensões internas, evitando rupturas. Esse algoritmo de consenso, inspirado em modelos de flocking de Craig Reynolds, utiliza apenas informações de vizinhos imediatos, reduzindo a necessidade de comunicação de longo alcance e, consequentemente, a vulnerabilidade a falhas de rede.
A capacidade de mover‑se como um fluido tem implicações práticas profundas. Em ambientes confinados, como canos ou fissuras de rochas, o enxame pode se infiltrar como um gel, contornando obstáculos e reaplicando a forma ao emergir do outro lado. Em teste de laboratório, o coletivo atravessou um labirinto de 30 cm de profundidade, adaptando‑se a curvas fechadas sem intervenção humana. Esse comportamento lembra o de organismos como o slime mold (*Physarum polycephalum*), que também distribui sua massa de forma otimizada para alcançar recursos. A diferença crucial reside no fato de que os robôs do Cross‑Link podem ser programados para executar tarefas específicas – como carregar sensores, aplicar curativos ou montar estruturas – ao contrário dos organismos biológicos.
No âmbito industrial, a tecnologia abre caminho para novos processos de fabricação aditiva em escala macroscópica. Imagine linhas de montagem onde pequenos robôs se unem para formar suportes temporários que sustentam peças pesadas durante o processamento, e que, ao final, se desfazem em componentes reutilizáveis. Essa abordagem reduz o desperdício de material tradicional, como suportes de impressão 3D feitos de plástico ou metal, e diminui o tempo de desmontagem, já que o próprio enxame pode ser programado para se desagregar quando solicitado. Empresas de manufatura avançada nos Estados Unidos já manifestaram interesse em integrar o Cross‑Link em linhas de produção de aeroespacial, onde a precisão e a capacidade de adaptação são críticas.
A aplicação na construção civil também é promissora. Um enxame de robôs entrelaçados poderia ser despejado em cavidades de fundação, fluindo como concreto líquido, mas com a vantagem de poder ser recolhido e reutilizado, reduzindo o consumo de cimento, responsável por cerca de 8 % das emissões globais de CO₂. Estudos preliminares indicam que, ao distribuir a carga de forma uniforme, o coletivo pode reduzir fissuras em estruturas de concreto, aumentando a longevidade das edificações. Essa característica eco‑eficiente alinha‑se às metas de descarbonização da construção, estabelecidas por iniciativas como o Green Building Council.
Do ponto de vista geopolítico, a descentralização de controle traz segurança estratégica. Sistemas que dependem de um único hub de comando são vulneráveis a ataques cibernéticos ou falhas de energia. Em contraste, o Cross‑Link opera de forma resiliente: a perda de um subconjunto de robôs não compromete a integridade do coletivo, que simplesmente reconfigura sua topologia. Esse atributo tem sido destacado por analistas de defesa dos EUA, que veem potencial para missões de reconhecimento em território hostil, onde a capacidade de se infiltrar e se recolher rapidamente pode salvar vidas e equipamentos.
Para o Brasil e a América Latina, a tecnologia apresenta oportunidades e desafios específicos. Por um lado, a necessidade de adaptação a ambientes tropicais – com alta umidade e temperaturas elevadas – exigirá a revisão de materiais e componentes usados nos robôs. Pesquisadores da Universidade Federal de Minas Gerais (UFMG) já iniciaram projetos de revestimento anti‑corrosivo para micro‑robôs, buscando garantir operação prolongada em áreas como a Amazônia, onde a cobertura florestal impede o acesso de veículos tradicionais. Por outro, a escassez de investimentos em I D + I na região pode retardar a adoção comercial. Contudo, programas de cooperação entre universidades norte‑americanas e latino‑americanas, como o consórcio “Future Robotics for Sustainable Development”, oferecem bolsas e infraestrutura para que laboratórios locais adaptem a tecnologia às necessidades regionais, como monitoramento de desmatamento ou inspeção de barragens.
O impacto econômico potencial também é considerável. De acordo com um relatório da McKinsey (2023), a automação flexível pode gerar até US$ 1,5 trilhão em ganhos de produtividade até 2030, principalmente em setores que exigem manipulação de objetos não padronizados. O Cross‑Link, ao combinar mobilidade e adaptabilidade, pode captar uma fatia desse mercado, especialmente em áreas onde a robótica tradicional ainda é inviável devido à geometria complexa dos ambientes. Estima‑se que, ao final de 2027, o segmento de robótica modular representará cerca de 12 % do total de vendas de sistemas robóticos industriais, impulsionado por demandas de setores como energia renovável, mineração subterrânea e saúde.
Na saúde, os robôs entrelaçados podem revolucionar intervenções mínimas invasivas. Em procedimentos de endoscopia, um enxame de micro‑robôs poderia ser inserido em cavidades corporais, deslocando‑se como um fluido para alcançar áreas de difícil acesso, como vasos coronários estreitos. Cada unidade poderia carregar micro‑sensores ou dispositivos de liberação de fármacos, permitindo tratamento localizado e monitoramento em tempo real. Estudos iniciais em modelos animais, conduzidos pelo MIT, demonstraram que o enxame consegue se mover ao longo de paredes vasculares sem causar lesões, graças à distribuição de forças ao longo da cadeia.
A perspectiva futura aponta para a integração de inteligência artificial avançada nos algoritmos de consenso. Atualmente, o Cross‑Link utiliza regras determinísticas baseadas em física de materiais; contudo, ao incorporar aprendizado de reforço, os robôs poderiam otimizar rotas e estratégias de engate de forma autônoma, aprendendo com cada missão. Esse avanço exigirá poder computacional distribuído, possivelmente por meio de microprocessadores neuromórficos, capazes de executar inferências em tempo real com consumo de energia extremamente baixo. Essa convergência entre IA de borda e robótica modular pode gerar sistemas que se adaptam não apenas ao ambiente físico, mas também a mudanças nas metas operacionais, como priorizar rapidez sobre precisão ou vice‑versa.
Em síntese, o Cross‑Link Collective representa mais do que um novo protótipo de robô; ele inaugura a era da "matéria inteligente", onde a fronteira entre hardware e software se dissolve. Ao demonstrar que unidades simples podem, por meio de interações locais, gerar comportamentos emergentes comparáveis a materiais macroscópicos, a pesquisa abre caminho para soluções sustentáveis, resilientes e economicamente viáveis em múltiplas indústrias. Para o Brasil, o desafio será adaptar essa tecnologia ao contexto local, investindo em pesquisa aplicada e parcerias estratégicas que transformem a promessa em realidade concreta.
O futuro próximo deve observar protótipos de escala comercial testados em ambientes reais – como inspeções de pontes em São Paulo ou missões de exploração de cavernas na Chapada dos Veadeiros – proporcionando dados valiosos sobre durabilidade, manutenção e retorno sobre investimento. Se esses testes confirmarem o potencial descrito, poderemos testemunar, nos próximos cinco a dez anos, a presença cotidiana de enxames robóticos que, invisíveis como um líquido, desempenham papéis críticos na infraestrutura, na saúde e na preservação ambiental, consolidando a visão de um mundo onde a tecnologia se entrelaça, literalmente, com a matéria que nos cerca.
Fonte original
Robohub