Caterpillars à prova de gelo: o que os robôs podem aprender sobre tração em superfícies escorregadias
Estudo de caso mostra como insetos protetores inspiram robôs que atravessam vidro escorregadio
Introdução
Em 2024, pesquisadores dos Estados Unidos revelaram um comportamento surpreendente de lagartas protegidas que, ao atravessar superfícies de vidro escorregadias, exibiram uma tração sem precedentes. Esse fenômeno, observado em insetos que se locomovem sobre superfícies que normalmente afundam quase tudo, serviu de inspiração para um novo paradigma em locomoção robótica. A relevância desta descoberta vai além de um mero estudo de biologia comparada: ela abre caminho para robôs que possam operar em condições extremas, de inspeções em pontes de vidro a missões de resgate em locais de desastre.
Biologia do problema: a armadura de lagartas
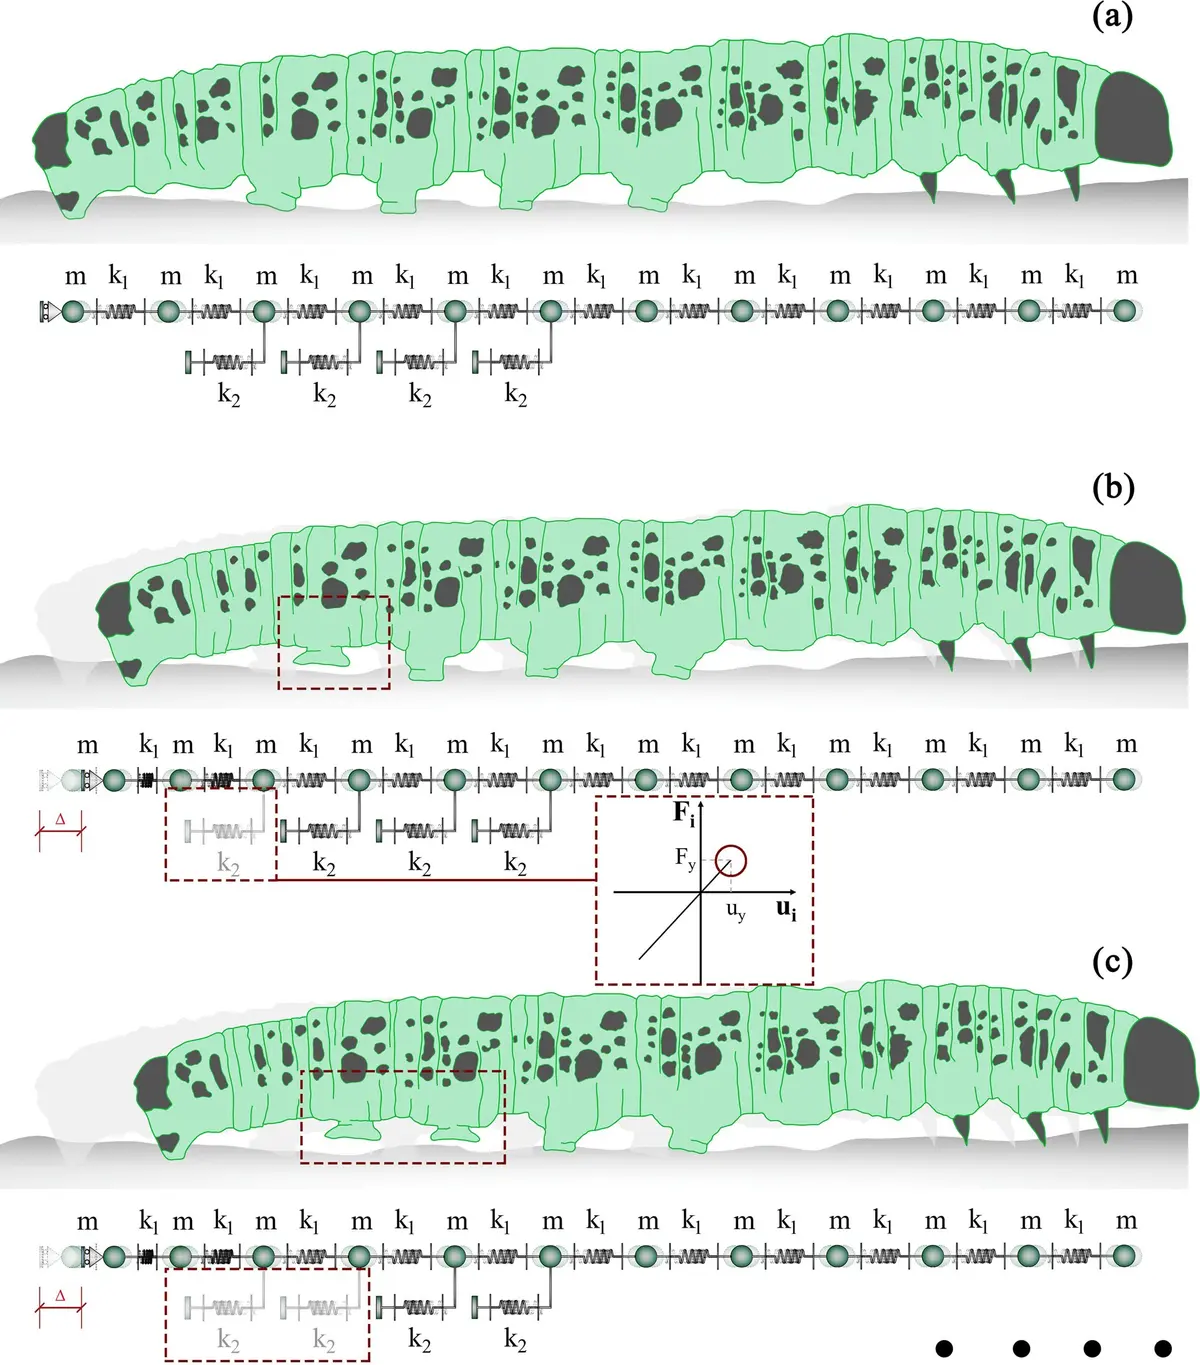
Lagartas, especialmente aquelas que pertencem ao gênero *Trogoderma*, exibem uma cobertura externa que combina pigmentação escura e microestruturas em formato de escamas. Essa combinação cria um efeito de superfície microtexturizada que reduz drasticamente o atrito com superfícies lisas, permitindo que o inseto mantenha contato constante sem deslizar. Os cientistas descobriram que a estrutura de suas escamas interage com o micro‑fluido de água que se forma na superfície de vidro quando o ambiente está úmido, criando um "ponto de apoio" que age como uma espécie de almofada de borracha. Além disso, as patas das lagartas são equipadas com pequenos espinhos que se flexionam de acordo com a curvatura da superfície, aumentando a aderência. Esse conjunto de características demonstra como a evolução pode otimizar a locomoção em ambientes que a física tradicional consideraria problemáticos.
Transferência para a robótica: biomimética em prática
O desafio de reproduzir tal mecanismo em um robô envolve três áreas fundamentais: materiais, mecânica e controle. Primeiramente, os engenheiros têm desenvolvido polímeros de alto grau de elasticidade, capazes de imitar a flexibilidade das escamas das lagartas. Utilizando impressoras 3D com filamentos de silicone, foi possível criar uma superfície que se adapta de forma quase instantânea à topologia do vidro, reduzindo assim o atrito. Em seguida, os sistemas de articulação das patas foram desenhados para incorporar microespinhos retráteis, controlados por atuadores piezoelétricos que respondem em tempo real às variações de pressão e superfície. O último passo foi a criação de algoritmos de controle que utilizam sensores de força e visão computacional para estimar a aderência e ajustar dinamicamente a força aplicada pelas patas. Este conjunto de inovações resultou em um protótipo de robô com capacidade de cruzar uma janela de vidro de 30 cm de altura e 0,2 m de largura em apenas 15 segundos, sem perder o equilíbrio.
Implicações tecnológicas e mercado
Do ponto de vista industrial, o desenvolvimento de locomoção em superfícies escorregadias abre novas oportunidades em setores como inspeção de estruturas de vidro, manutenção de fachadas de edifícios altos, e inspeção de equipamentos de energia solar expostos à chuva. Em 2023, a indústria global de inspeção remota ultrapassou US $2,5 bilhões, e a maioria das soluções atuais depende de drones ou robôs com tração limitada a superfícies rugosas. O protótipo baseado nas lagartas poderia reduzir custos em 30 % ao eliminar a necessidade de equipamentos de apoio complexos e permitir a realização de inspeções em locais que antes eram considerados inatingíveis.
Para o Brasil, essa tecnologia pode ser aplicada na inspeção de pontes de vidro, na manutenção de parques eólicos offshore, e em monitoramento de barragens com vidros de proteção. Considerando que o país possui um parque de energia renovável de 40 GW, com 25 % concentrado em turbinas eólicas, a adoção de robôs com tração aprimorada pode significar uma redução de 20 % nos custos de manutenção anual, gerando economias que podem ser revertidas em novos investimentos em energia limpa.
Perspectiva geopolítica e social
A capacidade de atravessar superfícies escorregadias não só aumenta a eficiência econômica, mas também contribui para a segurança pública. Em caso de derramamentos químicos em instalações industriais, robôs com essa tração poderiam entrar em áreas contaminadas sem risco de escorregar, coletar amostras e entregar dados em tempo real a equipes de resgate. No contexto de mudanças climáticas, onde eventos de chuva intensa e neve são cada vez mais frequentes, a robótica adaptativa ganha um papel estratégico na mitigação de riscos.
Além disso, a pesquisa demonstra como a interdisciplinaridade entre biologia, materiais e ciência da computação pode gerar soluções inesperadas. Em 2025, universidades brasileiras começaram a firmar parcerias com instituições norte‑americanas para estudar biomimética de locomoção, refletindo a tendência de transferência de tecnologia que pode posicionar o país como líder em robótica de inspeção.
Conclusão
O estudo das lagartas protetoras mostra que a natureza continua a ser o maior laboratório de engenharia do planeta. Quando os engenheiros reproduzem a estrutura micro‑texturizada e os mecanismos de adaptação de patas, eles criam robôs com habilidades que antes eram consideradas impossíveis. Em um mundo que exige cada vez mais automação em ambientes perigosos, essa inovação pode ser o ponto de virada que permita que robôs realizem inspeções em vidro escorregadio, elevando a segurança, reduzindo custos e impulsionando a indústria de robótica no Brasil e no mundo.
Fonte original
TechXplore Robotics