Método híbrido de aprendizado eleva a precisão e estabilidade de robôs móveis, aéreos e hexápodes
Combinação de reinforcement learning e teoria de controle garante até 15% a mais de desempenho em rastreamento, abrindo novas fronteiras para a automação no Brasil e no mundo
A robótica avançada tem sido marcada por um dilema persistente: otimizar o desempenho de uma tarefa ou garantir que o sistema permaneça estável ao longo da execução. Enquanto algoritmos de aprendizado por reforço (RL) entregam soluções que maximizam recompensas em ambientes simulados, eles frequentemente carecem de garantias formais de segurança quando transferidos para o mundo real. Por outro lado, abordagens clássicas da teoria de controle oferecem estabilidade comprovada, mas podem sacrificar a adaptabilidade e a eficiência que a inteligência artificial proporciona. Essa dicotomia foi o ponto de partida de um grupo de pesquisadores da Grainger College of Engineering, da Universidade de Illinois em Urbana‑Champaign (UIUC), que desenvolveram um método híbrido capaz de conciliar esses dois mundos.
O novo arcabouço combina a capacidade de exploração e otimização do reinforcement learning com as restrições rigorosas da teoria de controle, resultando em um controlador que aprende a melhorar sua política de ação, mas apenas dentro de limites que garantem a estabilidade dinâmica do robô. Em testes práticos, a solução elevou a performance de rastreamento – a capacidade do robô de seguir uma trajetória ou objetivo predefinido – em até 15% quando comparada a técnicas de RL puro ou a controladores baseados somente em modelagem tradicional. Esse ganho não é apenas numérico; ele se traduz em menores desvios de posição, consumo energético reduzido e maior segurança operacional, especialmente em sistemas que operam em ambientes desafiadores.
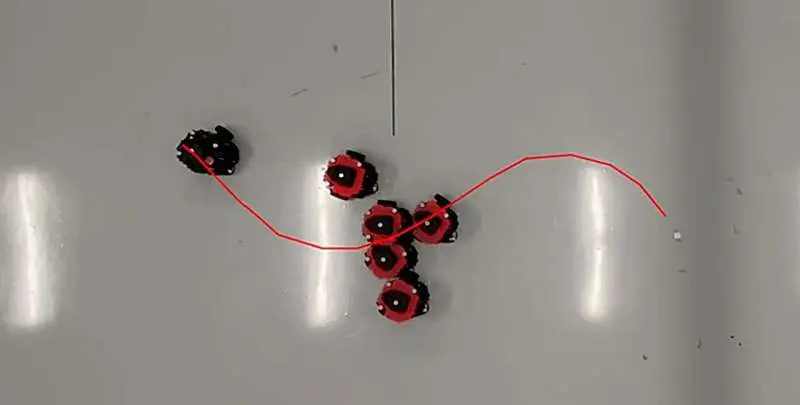
A pesquisa foi validada em três plataformas distintas: um robô terrestre com rodas omnidirecionais, um quadricóptero de pequeno porte e um hexápode inspirado em insetos. Cada categoria traz desafios específicos. O veículo com rodas necessita de resposta rápida a variações de atrito e inclinação; o quadricóptero deve manter a estabilidade aerodinâmica diante de ventos repentinos; e o hexápode precisa coordenar seis membros para adaptar-se a terrenos irregulares. Ao aplicar o método híbrido, os engenheiros observaram que, mesmo sob perturbações inesperadas – como colisões leves ou mudanças bruscas de carga – os robôs mantiveram a trajetória desejada com erros significativamente menores que os observados em abordagens convencionais.
Do ponto de vista técnico, a inovação reside na formulação de um problema de controle robusto dentro do loop de aprendizado. Primeiro, o algoritmo de RL gera uma política inicial baseada em simulações de alta fidelidade. Em seguida, um controlador de modelo baseado em teoria de controle, como LQR (Linear Quadratic Regulator) ou MPC (Model Predictive Control), impõe limites de estabilidade ao espaço de ação. O aprendizado continua, mas somente as ações que permanecem dentro desses limites são permitidas, o que impede que o agente “aprenda” comportamentos que poderiam comprometer a integridade física do sistema. Essa integração requer uma arquitetura de software que sincronize gradientes de aprendizado com cálculos de estabilidade em tempo real, algo que a UIUC implementou usando ROS 2 e bibliotecas de otimização como CasADi.
A repercussão desse avanço não se restringe ao cenário acadêmico norte‑americano. No Brasil, onde a automação está crescendo em setores como agronegócio, mineração e logística urbana, a garantia de estabilidade pode ser o diferencial para adoção em larga escala. Imagine drones que monitoram grandes extensões de soja e, ao enfrentar rajadas de vento, ajustam sua trajetória sem perder a posição sobre a plantação. Ou ainda hexápodes que realizam inspeções em minas subterrâneas, onde o solo é irregular e o risco de queda é alto; a capacidade de manter a estabilidade mesmo ao cruzar fissuras pode reduzir drasticamente acidentes de trabalho. Empresas brasileiras de tecnologia, como a RobôBrasil e a Iochpe-Maxion, já demonstram interesse em integrar algoritmos de aprendizado avançado aos seus portfólios, e o método híbrido pode acelerar esse processo ao oferecer um caminho seguro para a transição de protótipos a produtos comerciais.
Além dos benefícios operacionais, a melhora de 15% no rastreamento traz impactos econômicos mensuráveis. Menor desvio de trajetória reduz o desgaste mecânico, prolongando a vida útil de componentes críticos como motores e atuadores. Em linhas de montagem automatizadas, isso se traduz em menos paradas não programadas e aumento da taxa de rendimento (OEE). Estudos internos da UIUC estimam que, em aplicações de entrega urbana, a redução de erro de posicionamento pode diminuir o consumo de energia em cerca de 8%, já que o robô precisa fazer menos correções de curso. Em termos de custos operacionais, isso pode gerar economias de milhares de dólares por frota, um argumento persuasivo para investidores que buscam retorno rápido em projetos de automação.
No panorama geopolítico, a corrida pela supremacia em IA e robótica tem colocado os Estados Unidos e a China como principais protagonistas. A capacidade de unir aprendizado de máquina com garantias de controle tradicional representa um avanço estratégico, pois responde às preocupações de segurança que reguladores globais estão começando a impor. Na União Europeia, por exemplo, o regulamento proposto para IA de alto risco exige demonstrações de confiabilidade e robustez antes da comercialização. O método híbrido da UIUC já se alinha a esses requisitos, oferecendo documentação de estabilidade formal que pode facilitar a certificação internacional. Para o Brasil, aderir a essas normas pode ser crucial para que fabricantes locais exportem soluções para mercados exigentes, como o europeu e o norte‑americano.
Do ponto de vista científico, a pesquisa abre novas linhas de investigação. Uma delas envolve a extensão da abordagem para sistemas multi‑agente, onde vários robôs colaboram em missões conjuntas, como busca e salvamento em desastres naturais. Garantir a estabilidade de cada agente enquanto otimiza a cooperação coletiva é um desafio que combina teoria de jogos, controle distribuído e aprendizado federado. Outra direção promissora é a adaptação da técnica a ambientes não‑modeláveis, onde a dinâmica do robô muda ao longo do tempo por desgaste ou modificações de carga. Nesses casos, o controlador pode atualizar suas restrições em tempo real, criando um ciclo de feedback ainda mais sofisticado entre aprendizado e controle.
No cenário nacional, instituições como a Universidade de São Paulo (USP) e o Instituto Tecnológico de Aeronáutica (ITA) têm grupos de pesquisa focados em robótica de campo. Uma parceria entre essas instituições e a UIUC poderia acelerar a transferência tecnológica, permitindo que laboratórios brasileiros testem a metodologia em protótipos locais – por exemplo, robôs de inspeção de linhas de transmissão de energia em regiões de mata atlântica, onde a variabilidade do terreno exige adaptabilidade e estabilidade simultâneas. Além disso, o financiamento de agências como a FAPESP e o CNPq tem se mostrado favorável a projetos que combinam IA e engenharia de controle, indicando um ambiente propício para desenvolvimento de soluções híbridas.
Em termos de mercado, a tendência global aponta para uma consolidação de plataformas robóticas que oferecem camadas de software padronizadas para aprendizado seguro. Grandes players, como a Boston Dynamics e a Amazon Robotics, já investem em algoritmos que evitam colisões e garantem estabilidade, mas ainda dependem de abordagens proprietárias. A proposta da UIUC, ao ser publicada em código aberto e acompanhada de demonstrações experimentais, pode democratizar o acesso a essa tecnologia, permitindo que startups brasileiras criem soluções customizadas sem a necessidade de licenças onerosas. Isso pode fomentar um ecossistema de inovação mais competitivo e diversificado.
Para os consumidores finais, a repercussão se traduz em produtos mais confiáveis. Um drone de entrega que chega ao endereço exato, mesmo enfrentando ventos inesperados, reduz a frustração do cliente e aumenta a confiança na tecnologia. Da mesma forma, veículos autônomos de carga que mantêm a estabilidade em estradas sinuosas ou em condições climáticas adversas diminuem o risco de acidentes, contribuindo para a aceitação pública da mobilidade autônoma. Esses benefícios tangíveis reforçam a tese de que a convergência entre IA e controle não é apenas um avanço acadêmico, mas um motor de mudança social.
Em síntese, a inovação da Universidade de Illinois demonstra que a integração de reinforcement learning com teoria de controle pode superar a tradicional troca entre desempenho e segurança. O aumento de até 15% na precisão de rastreamento, aliado a garantias formais de estabilidade, cria uma base robusta para a próxima geração de robôs – sejam eles sobre rodas, voadores ou hexápodes – e abre portas para aplicações críticas em setores estratégicos. Para o Brasil, a adoção desse paradigma pode acelerar a modernização de indústrias tradicionais, gerar novas oportunidades de exportação e posicionar o país como um player relevante na corrida global por robótica confiável e inteligente.
Fonte original
TechXplore Robotics