Músculo Artificial Contínuo Revoluciona a Agilidade de Robôs Flexíveis
A nova tecnologia permite controle local preciso, inspirada no braço de polvo, abrindo caminho para aplicações médicas, de pesquisa e de consumo
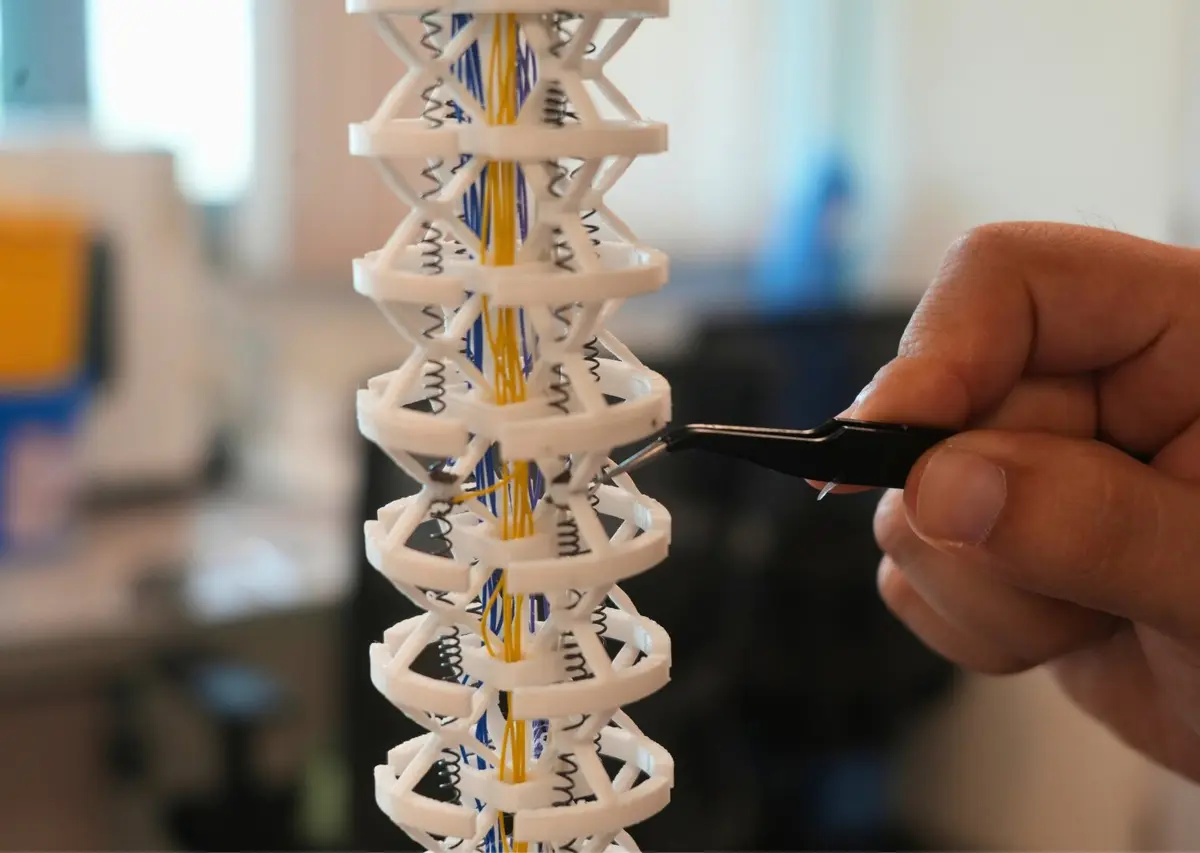
O recente anúncio de um músculo artificial contínuo, capaz de gerar movimentos precisos em robôs flexíveis, desperta entusiasmo na comunidade de robótica. A proposta, que se inspira diretamente na capacidade de um polvo de dobrar partes do braço para contornar obstáculos enquanto outra parte alcança uma fenda estreita, promete resolver um dos maiores obstáculos do campo: a coordenação de múltiplos atuadores em um sistema compacto e leve.
Para compreender a importância dessa inovação, vale a pena lembrar que o braço de polvo pode, simultaneamente, segurar objetos delicados e explorar ambientes complexos graças a centenas de músculos flexíveis distribuídos por seu esqueleto. Reproduzir tal capacidade em dispositivos robóticos exige não apenas atuadores eficientes, mas também um método de montagem que minimize peso e volume. Até agora, a maioria dos projetos de robótica suave dependia de atuadores pneumáticos discretos ou de pequenos cilindros de força, que geravam limitações de velocidade, precisão e densidade de controle.
O novo músculo artificial contínuo – composto por polímeros eletroactivos que expandem e contraem sob tensão elétrica – supera esses obstáculos ao oferecer uma força de tração contínua e controlável. Ao contrário de atuadores de bloqueio ou de varredura, o dispositivo pode ser ajustado em tempo real, permitindo que um braço robótico execute movimentos de preensão delicados, como o ato de pegar um ovo sem quebrá‑lo, enquanto simultaneamente dobra um segmento para atravessar um espaço estreito.
Este avanço tem implicações diretas em setores onde a flexibilidade e a precisão são cruciais. Na medicina, robôs de cirurgia assistida podem usar músculos artificiais para manipular tecidos sensíveis, reduzindo o risco de lesões. Em aplicações de reabilitação, dispositivos de prótese com músculos contínuos podem oferecer movimento mais natural, ajudando pacientes a recuperar a mobilidade.
O mercado global de robótica suave está projetado para crescer de US$ 4,5 bilhões em 2023 para mais de US$ 12 bilhões até 2030, impulsionado em grande parte por demandas em setores de saúde, agricultura e inspeção de infraestruturas. O desenvolvimento de músculos contínuos representa um divisor de águas, pois reduz a complexidade de montagem e o consumo de energia, fatores que tradicionalmente limitam a adoção de sistemas de atuadores em escala industrial.
No cenário brasileiro, a inovação encontra terreno fértil em universidades como o Instituto Nacional de Pesquisas Espaciais (INPE), o Instituto de Aeronáutica e Espaço (IAE) e universidades federais de ponta, como a USP e a UFRJ. O Instituto de Ciência e Tecnologia de Sistemas e Computação (ICTS) já conduziu experimentos com atuadores de polímeros flexíveis em dispositivos de auxílio à mobilidade. Além disso, a FAPESP tem financiado projetos de robótica biomimética que exploram a biomecânica de animais marinhos como base de novas soluções de design.
Empresas globais que podem se beneficiar incluem Soft Robotics Inc., que já comercializa braços de pré‑ensão flexíveis, e Boston Dynamics, que desenvolve robôs de quadrúpede com articulação avançada. No entanto, a presença de músculos contínuos pode abrir portas para novos players, como a startup brasileira RoboticSoft, que está desenvolvendo braços de manipulação para ambientes de mineração subterrânea.
Para além da precisão e da mobilidade, o novo músculo oferece vantagens em termos de segurança. Como os atuadores não geram calor intenso – um problema comum em motores elétricos de alta potência – o risco de queimaduras e incêndios é significativamente reduzido. Isso é especialmente relevante em ambientes de trabalho onde humanos e robôs coexistem, como em fábricas de montagem de eletrônicos ou em laboratórios de biotecnologia.
Em termos de sustentabilidade, o uso de materiais poliméricos de baixo consumo energético se alinha com a tendência global de reduzir pegada de carbono na produção industrial. Além disso, os músculos contínuos podem ser integrados a sistemas de energia renovável, como painéis solares de pequeno porte, tornando-os adequados para aplicações remotas em zonas rurais ou em expedições de pesquisa.
Do ponto de vista técnico, a inovação depende de avanços em processos de fabricação de polímeros eletricamente ativos. A produção em escala requer a deposição precisa de camadas de polímero de alta elasticidade e a aplicação de eletrodos que garantam distribuição uniforme de tensão. A engenharia de montagem precisa otimizar a fixação desses músculos em suportes flexíveis, minimizando atrito e perda de energia.
Os desafios não param por aí. Para que um robô possa aproveitar a capacidade de um músculo contínuo, os controladores precisam interpretar dados de sensores em tempo real, ajustar a tensão de forma precisa e garantir estabilidade no movimento. A interface cérebro‑máquina, embora ainda em fase de pesquisa, pode ser a próxima fronteira para permitir que usuários controlem robôs com pensamentos ou sinais musculares.
No cenário latino‑americano, além do Brasil, países como Argentina e México investem em centros de pesquisa em materiais avançados. A Argentina possui a empresa La Plata Robotics, que desenvolve sistemas de manipulação suave para agricultura de precisão. No México, a Universidad Nacional Autónoma de México (UNAM) tem projetos de robótica assistiva que poderiam se beneficiar do novo músculo contínuo.
A adoção em larga escala, no entanto, exige ainda a padronização de protocolos de controle e a redução de custos de produção. Em 2024, a expectativa é que os custos de fabricação de músculos artificiais caia em 30% graças à adoção de processos de impressão 3D de polímeros avançados, o que tornaria o acesso a tecnologias de alto desempenho mais viável para startups e universidades.
Ao considerar as possíveis implicações geopolíticas, vale notar que a robótica suave pode ser empregada em missões de busca e resgate em áreas de risco, como zonas de desastre natural ou instalações nucleares. Países que investem em tecnologias de resgate robótico ganham vantagem estratégica ao reduzir a exposição humana a ambientes perigosos.
Para os consumidores, a promessa de robôs domésticos que podem manusear objetos delicados com destreza natural pode transformar a interação homem‑máquina. Imagine um robô de cozinha que consegue mexer um ovo sem quebrá‑o ou um assistente pessoal que coloca itens em prateleiras sem danificar embalagens sensíveis.
Em suma, o músculo artificial contínuo representa não apenas uma melhoria incremental em atuadores, mas uma mudança de paradigma na maneira como os robôs são projetados e aplicados. A convergência de biologia, materiais avançados e inteligência artificial cria um ecossistema propício para inovações disruptivas. O próximo passo natural será a integração desses sistemas em plataformas comerciais, com testes de campo que validem a robustez e a eficiência em cenários reais.
A trajetória futura pode incluir o desenvolvimento de músculos que respondam a estímulos de luz ou calor, ampliando o espectro de aplicações. Se a indústria conseguir superar os obstáculos de fabricação em massa e integração de controle, podemos esperar uma nova geração de robôs que combinem a flexibilidade de animais marinhos com a precisão de dispositivos mecânicos, trazendo benefícios tangíveis para setores que vão desde a saúde até a segurança pública.
Fonte original
TechXplore Robotics