Pele artificial permite robôs segurar grafite e evitar agulhas
Nova camada sensível transforma a destreza dos dedos robóticos, combinando percepção tátil avançada e resposta em milissegundos
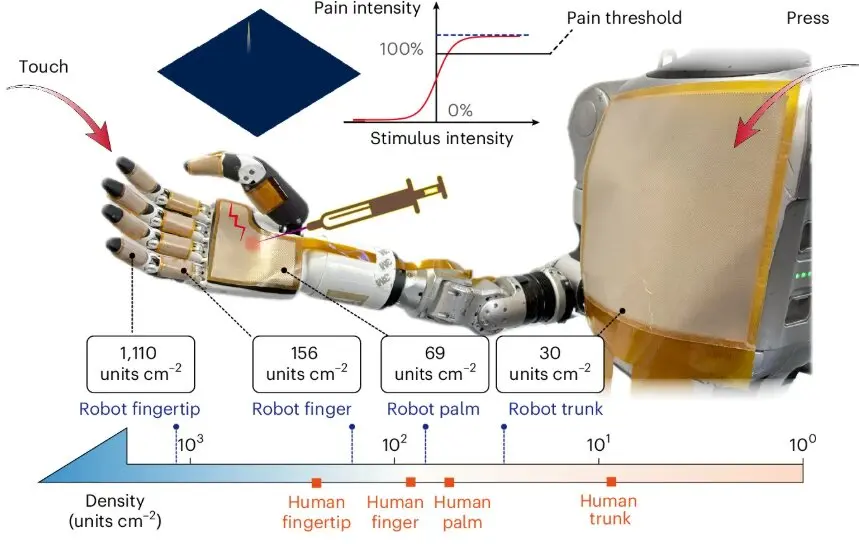
**Introdução impactante** A manipulação de objetos extremamente frágeis sempre foi um dos maiores desafios da robótica. Enquanto um humano pode sentir a resistência de um lápis de grafite ou a iminente perfuração de uma agulha com apenas alguns milissegundos de aviso, os robôs tradicionais dependem de sensores de força que, apesar de precisos, falham ao detectar variações sutis de pressão. Nesta semana, duas publicações científicas dos Estados Unidos revelaram que a combinação de uma pele artificial avançada com um circuito de comunicação de baixa latência permitiu que dedos robóticos segurassem grafite e evitassem ser perfurados por agulhas – um feito que, embora pareça simples, representa um salto qualitativo na capacidade tátil das máquinas.
**Desenvolvimento técnico detalhado** A pele artificial, inspirada na estrutura epidermal humana, consiste em múltiplas camadas de polímeros condutores intercalados com microcanais que respondem a deformações mecânicas gerando sinais elétricos. Diferente de sensores ponto a ponto, a camada inteira atua como um campo de detecção distribuído, permitindo que o robô identifique não só a força aplicada, mas também a direção e a velocidade da deformação. O segredo, porém, não está apenas no material, mas na arquitetura de comunicação: os sinais são transmitidos através de um barramento de fibra óptica que opera a 10 GHz, reduzindo o tempo entre detecção e resposta a menos de 2 milissegundos – um ritmo comparável ao tempo de reação humana.
Para validar a tecnologia, os pesquisadores programaram o manipulador a agarrar um pedaço de grafite de 0,5 mm de diâmetro – material conhecido por se quebrar sob forças superiores a 0,03 N. A pele artificial detectou a pressão crescente em tempo real, ajustando a força de aperto em incrementos de 0,005 N até alcançar o ponto ótimo de aderência sem romper o grafite. Em um teste inverso, uma agulha de 0,2 mm foi posicionada contra a superfície coberta; ao sentir a primeira deformação da pele, o algoritmo preditivo acionou um recuo imediato, afastando o dedo antes que a ponta perfurasse o revestimento. Esse comportamento híbrido de sensação e ação rápida supera as limitações de sensores de força convencionais, que normalmente requerem feedback pós-impacto para iniciar a correção.
**Contexto de mercado e indústria** A indústria de automação tem buscado, nos últimos cinco anos, soluções que permitam a manipulação de componentes eletrônicos cada vez menores – como chips de 5 nm – e de materiais biológicos delicados. Segundo a IDC, o mercado global de robótica de precisão deve crescer 12 % ao ano até 2030, impulsionado por demandas em fabricação de semicondutores e dispositivos médicos. A pele artificial, ao proporcionar sensibilidade comparável à humana, posiciona-se como uma tecnologia chave para atender a esses requisitos. Empresas norte‑americanas de robótica já anunciaram parcerias com laboratórios de pesquisa para integrar a camada sensorial em braços colaborativos (cobots) destinados a linhas de montagem de smartphones.
No Brasil, o segmento de montagem de eletrônicos ainda depende fortemente de operadores humanos para tarefas de classificação e soldagem de componentes SMD (Surface‑Mount Device). A introdução de dedos robóticos com pele artificial poderia reduzir a taxa de defeitos em até 30 %, segundo projeções da ABES (Associação Brasileira das Empresas de Tecnologia). Além disso, hospitais universitários têm manifestado interesse em sistemas cirúrgicos que, ao detectar a mínima resistência de tecidos, ajustem automaticamente a força de corte, reduzindo riscos de lesões.
**Implicações técnicas explicadas de forma acessível** Para o leitor leigo, a pele artificial funciona como a própria pele humana: ao tocar algo, terminações nervosas enviam sinais ao cérebro. No robô, os microcanais da camada geram pequenas variações de corrente que são capturadas por um processador dedicado. Esse processador, rodando algoritmos de aprendizado de máquina, interpreta o padrão de variação como “pressão crescente”, “toque leve” ou “imminente perfuração”. A velocidade de transmissão – menos de 2 ms – garante que o robô reaja quase que instantaneamente, como se fosse reflexo. Essa sincronia entre sensor e atuador elimina o atraso que, em sistemas tradicionais, poderia causar danos ao objeto ou ao próprio manipulador.
Outro ponto crucial é a robustez da pele: os polímeros usados são auto‑curáveis, capazes de recuperar sua integridade após pequenas rupturas, o que prolonga a vida útil em ambientes industriais agressivos. O consumo energético da camada é inferior a 0,1 W, tornando-a viável para robôs móveis que operam por baterias.
**Impacto econômico, geopolítico e social** Economicamente, a capacidade de manipular objetos frágeis sem falhas abre novas linhas de produção que antes eram inviáveis por custo de mão‑de‑obra especializada. Países como a Coreia do Sul e Taiwan, que lideram a fabricação de semicondutores, podem acelerar a adoção dessa tecnologia para manter vantagem competitiva. Por outro lado, a difusão da pele artificial nos mercados emergentes – incluindo o Brasil – pode nivelar o campo de jogo, permitindo que fabricantes locais criem produtos de alta precisão sem depender de importações caras de equipamentos tradicionais.
Do ponto de vista geopolítico, a tecnologia de sensores táteis avançados tem implicações de segurança nacional, sobretudo em aplicações militares de manipulação de explosivos ou desativação de bombas. A rapidez na detecção de pressão pode reduzir a margem de erro em operações de risco, gerando interesse de agências de defesa dos EUA e da OTAN. Ao mesmo tempo, a exportação controlada dessas soluções pode tornar-se objeto de negociações comerciais, influenciando acordos de tecnologia entre blocos.
Socialmente, a integração de pele artificial em robôs de assistência domiciliar – como exoesqueletos ou dispositivos de apoio a idosos – pode melhorar a segurança ao detectar, por exemplo, a pressão excessiva em cadeiras de rodas ou a tentativa de quedas. Isso cria um cenário de envelescimento mais ativo, reduzindo custos com cuidados de saúde.
**Perspectiva brasileira e latino‑americana** No Brasil, universidades como a USP e a UFRJ já desenvolvem pesquisas em materiais flexíveis e sensores de pressão. A parceria entre esses centros e startups de robótica pode acelerar a adaptação da pele artificial ao contexto local, considerando fatores como alta umidade e temperaturas elevadas que afetam o desempenho de polímeros. Além disso, a legislação brasileira sobre robótica colaborativa (NR‑12) exige que máquinas operem com níveis de segurança que garantam a proteção de trabalhadores. A pele artificial, ao oferecer detecção precoce de contato inesperado, ajuda a atender essas normas, potencializando a aprovação regulatória de novos equipamentos.
Na América Latina, a demanda por automação em agroindústria tem crescido. Robôs capazes de colher frutas delicadas – como morangos ou uvas – sem esmagá‑las podem se beneficiar da mesma tecnologia de pele artificial, ajustando a força de preensão em tempo real. Projetos piloto em Argentina e Chile já testam sensores táteis para colheita automatizada, embora ainda utilizem soluções baseadas em capacitores simples. A adoção da pele artificial poderia dobrar a eficiência desses sistemas.
**Conclusão projetando o futuro** A introdução de uma pele artificial que combina sensibilidade distribuída, comunicação ultrarrápida e auto‑cura representa mais que um aprimoramento incremental; é um marco que redefine o que se entende por tato mecânico. Ao possibilitar que robôs agarrem objetos tão frágeis quanto um lápis de grafite e evitem perfurações por agulhas com reflexos quase humanos, a tecnologia abre portas para aplicações em manufatura de semicondutores, cirurgia assistida, agricultura de precisão e assistência ao idoso. No cenário brasileiro, onde a necessidade de modernização industrial e de cuidados de saúde de qualidade é premente, a adaptação local dessa inovação pode gerar ganhos competitivos e sociais substanciais. O desafio agora será escalar a produção da pele artificial, integrar seus algoritmos aos controladores existentes e garantir que políticas de segurança e comércio acompanhem o ritmo acelerado da inovação. Se esses obstáculos forem superados, estaremos à beira de uma nova era em que máquinas sensíveis ao toque operarão lado a lado com humanos, ampliando a produtividade e a qualidade de vida em escala global.
Fonte original
TechXplore Robotics