Perseverance ultrapassa recorde histórico de distância em Marte impulsionado por autonomia avançada
Rover da NASA percorre 45,22 km em solo marciano, graças a software de condução autônoma, hardware robusto e lições de missões anteriores
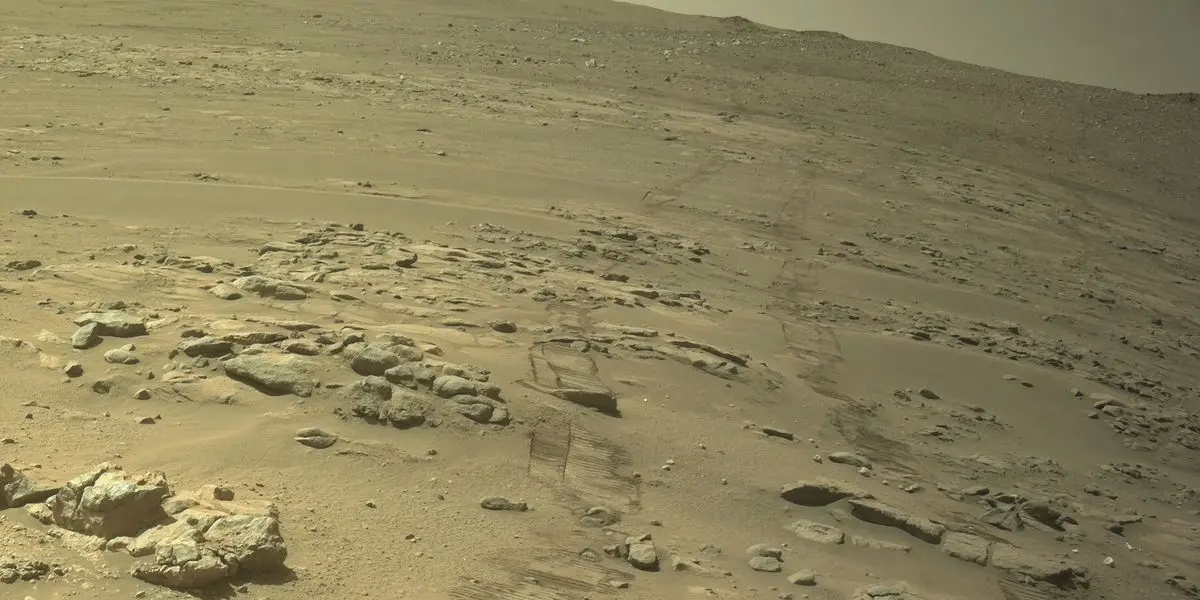
A conquista de 45,22 quilômetros percorridos – 28,10 milhas – pelo rover Perseverance não é apenas um número de placa. Trata‑se de um marco que demonstra como a autonomia robótica, desenvolvida ao longo de quase três décadas, está se tornando o eixo central das missões de exploração planetária. Em um cenário onde o controle direto da Terra sofre atrasos de até 20 minutos, a capacidade de um veículo decidir, em tempo real, a rota mais segura e eficiente abre caminho para missões mais ambiciosas, como exploração de cavernas marcianas, coleta de amostras e, futuramente, missões tripuladas. O recorde, batido em 11 de outubro, foi possível graças a um conjunto integrado de avanços de hardware, software e arquitetura de missão que merece ser analisado em detalhe.
## De Sojourner a Perseverance: a evolução da autonomia
A trajetória da autonomia em rovers marcianos começou com o modesto Sojourner, da missão Mars Pathfinder de 1997. Mesmo com um processador de menos de 1 MHz, o rover utilizava quatro feixes de laser para medir a altura de 20 pontos à sua frente, permitindo desviar de obstáculos grosseiros. Essa solução rudimentar já mostrava que o hardware limitado poderia ser complementado por algoritmos de percepção simples. O próximo salto veio com Spirit e Opportunity (2004‑2019). Mark Maimone, que liderou a autonomia dessas missões, introduziu o uso de pares estéreo de 256 × 256 px para gerar mapas de profundidade em tempo real. Spirit chegou a conduzir de forma autônoma 23 % do tempo, aumentando sua velocidade média em 50 % comparado ao modo manual. Contudo, Opportunity e Curiosity mantiveram a autonomia em torno de 5 % devido a restrições de processamento e a uma estratégia mais conservadora de missão.
Perseverance, lançado em 2020, incorpora todas as lições anteriores e vai além: 90 % dos quilômetros percorridos são fruto de condução totalmente autônoma. Esse salto foi viabilizado por um segundo processador dedicado, equipado com um FPGA (Field‑Programmable Gate Array) que acelera operações de visão computacional, permitindo analisar imagens estéreo de alta resolução em frações de segundo. O rover também conta com um Inertial Measurement Unit (IMU) de alta precisão, que, combinada com dados de velocidade das rodas e ângulos de direção, alimenta um modelo de navegação tridimensional que é atualizado a cada 0,1 m de avanço.
## O hardware que sustenta a autonomia
Do ponto de vista mecânico, as rodas de Perseverance foram reforçadas com gomas de maior dureza e um design que distribui melhor a carga, reduzindo o risco de ficar preso em solo rochoso ou areia fina. O rover mantém o gerador termoelétrico radioativo (RTG) que alimenta tanto os sistemas de ciência quanto o subsistema de navegação, garantindo energia constante independentemente da incidência solar – uma limitação que afligiu Opportunity, cuja bateria dependia de painéis solares. Essa autonomia energética é crucial para missões de longa duração, pois elimina a necessidade de planejar janelas de iluminação ou de lidar com tempestades de poeira que podem comprometer a geração de energia.
A integração do FPGA representa um ponto de inflexão. Enquanto processadores tradicionais lidam com instruções sequenciais, o FPGA permite paralelizar o processamento de imagens estéreo, reduzindo o tempo de geração de mapas de terreno de minutos para segundos. Essa velocidade é essencial quando o rover precisa reagir a desníveis inesperados ou a rochas que surgem subitamente no horizonte de alguns metros.
## Software de condução: da estratégia ao aprendizado de máquina
O algoritmo de autonomia de Perseverance combina técnicas clássicas de planejamento de caminho – como A* e D* Lite – com módulos de avaliação de risco baseados em aprendizado de máquina. O sistema avalia a “custo” de cada segmento de trajeto, levando em conta a inclinação, a textura do solo (determinada por análise de sombras nas imagens estéreo) e a probabilidade de escorregamento. Quando o risco ultrapassa um limiar predefinido, o rover interrompe o movimento e solicita intervenção humana, mas isso acontece em menos de 10 % dos casos.
Além da condução, o rover pode executar manobras de autoparceria, como a recolha de amostras de rocha usando o braço robótico, que também opera de forma semi‑autônoma: sensores de força e visão confirmam o contato antes de iniciar a perfuração, minimizando falhas que poderiam danificar o equipamento.
## Impacto para missões futuras e para a indústria de robótica
O sucesso de Perseverance tem repercussões imediatas em vários níveis. Primeiro, abre caminho para missões que exigem navegação em terrenos ainda mais desafiadores, como o cânion Valles Marineris ou as cavernas de lava que podem abrigar biossignaturas preservadas. Segundo, demonstra que a maior parte da carga computacional pode ser deslocada para o próprio veículo, reduzindo a necessidade de comunicação contínua com a Terra e, portanto, o custo de largura de banda nas redes Deep Space Network.
Na indústria terrestre, as mesmas tecnologias – FPGA para visão em tempo real, algoritmos de planejamento de caminho e sensores inerciais avançados – são aplicáveis a veículos autônomos, drones de inspeção e robôs de mineração. Empresas como Boston Dynamics, Waymo e Tesla já investigam soluções inspiradas nas missões espaciais, pois o ambiente marciano impõe requisitos extremos de confiabilidade e eficiência que são o ponto de partida ideal para aplicações em ambientes hostis na Terra.
## Repercussões econômicas, geopolíticas e sociais
Do ponto de vista econômico, o desenvolvimento de autonomia robótica gera um efeito multiplicador: cada dólar investido em P&D na JPL tem retorno em patentes e spin‑offs que alimentam startups e indústrias de alta tecnologia. O Brasil, através da Agência Espacial Brasileira (AEB) e do Instituto Nacional de Pesquisas Espaciais (INPE), tem interesse em transferir parte desse know‑how para projetos de exploração lunar ou para a construção de veículos autônomos que operem em regiões amazônicas de difícil acesso. Parcerias internacionais – como o programa Artemis – podem incluir empresas brasileiras em cadeias de suprimentos de componentes críticos, como sensores LIDAR e processadores de baixa potência.
Geopoliticamente, a liderança dos EUA em exploração autônoma reforça sua posição no cenário espacial, pressionando outras potências (China, União Europeia, Índia) a acelerar seus programas de robótica interplanetária. O recorde de Perseverance demonstra que a supremacia tecnológica não está apenas na capacidade de lançar foguetes, mas também na habilidade de operar veículos de forma independente por longos períodos.
Socialmente, a narrativa de um rover que se “guia sozinho” alimenta o imaginário público e inspira a próxima geração de engenheiros. As imagens divulgadas – como a reconstrução 3D de um trajeto de 246 m ao longo de 2 h 35 min – mostram a complexidade do processo e tornam a ciência espacial mais acessível, incentivando estudantes a seguir carreiras em STEM.
## Perspectiva brasileira e latino‑americana
Para o Brasil, o avanço da autonomia robótica tem duas vertentes estratégicas. Primeiro, a adaptação de softwares de navegação autônoma para sondas de pequeno porte que podem ser lançadas a baixo custo, aproveitando a crescente indústria de CubeSats. Segundo, a aplicação dos mesmos princípios em projetos de agricultura de precisão e monitoramento ambiental na Amazônia, onde a conectividade limitada torna a autonomia essencial.
Além disso, a colaboração com a NASA em programas de treinamento – como o Summer Intern Program – pode acelerar a capacitação de engenheiros brasileiros em desenvolvimento de FPGA, visão computacional e IA embarcada. A participação em missões como a Mars Sample Return, que requer robôs capazes de coletar, selar e transportar amostras, pode abrir portas para empresas brasileiras fornecedoras de componentes eletrônicos robustos.
## O futuro da autonomia em Marte e além
Com a autonomia já consolidada em Perseverance, a próxima geração de rovers – como o planejado rover de carga para a missão Mars Sample Return – deverá operar quase que totalmente de forma independente, realizando tarefas complexas como a construção de estruturas temporárias e o manejo de ferramentas de escavação avançada. O uso de aprendizado por reforço, onde o robô aprende a otimizar rotas através de simulações extensas, está sendo testado em ambientes terrestres e deverá ser implementado em missões futuras.
Além de Marte, missões lunares da iniciativa Artemis também se beneficiam desse legado. A superfície lunar, com ciclos de iluminação de duas semanas e ambientes de radiação intensa, exige rovers que possam adaptar suas estratégias de energia e navegação sem intervenção humana constante.
## Conclusão
O recorde de 45,22 km percorridos por Perseverance representa mais que um marco de distância; ele sintetiza décadas de inovação em autonomia robótica, integração de hardware avançado como FPGA e RTG, e estratégias de missão que priorizam a independência operacional. O sucesso abre caminho para missões mais ousadas, fomenta a indústria de robótica terrestre e cria oportunidades de colaboração para países emergentes, como o Brasil, que podem se inserir na cadeia de valor da exploração espacial. À medida que a inteligência embarcada se torna cada vez mais sofisticada, o futuro das missões interplanetárias será definido pela capacidade dos robôs de pensar, adaptar‑se e agir por conta própria – e Perseverance já mostrou que esse futuro está ao nosso alcance.
Fonte original
IEEE Spectrum Robotics