Physical AI em destaque no Robotics NEXT Tokyo 2026
Líderes da IA convergem em Tóquio para discutir avanços, desafios e oportunidades do AI físico no setor de robótica
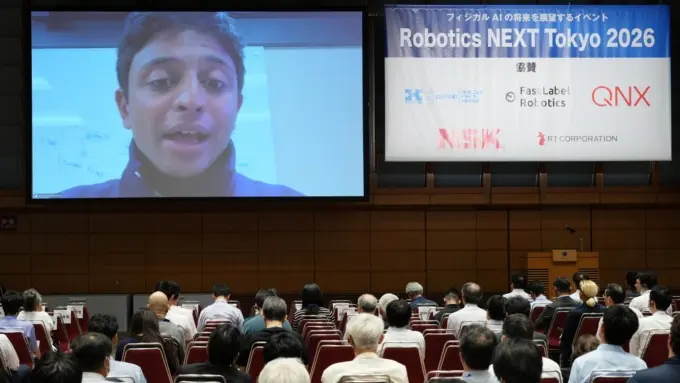
O mundo da inteligência artificial tem experimentado um salto de qualidade nos últimos anos, mas o que chama ainda mais atenção hoje é a ascensão do Physical AI – uma vertente que combina algoritmos de aprendizado profundo com modelos de física realistas para criar sistemas de controle autônomo mais robustos e confiáveis. No dia 29 de setembro de 2026, o Robotics NEXT Tokyo 2026, em conjunto com o Nikkei CrossTech NEXT Tokyo 2026, proporcionou um palco para que dois dos maiores nomes do cenário – Ashwin Balakrishna, da Physical Intelligence, e Daiki Okano‑hara, presidente‑diretor da Preferred Networks (PFN) – apresentassem o estado‑da‑arte e os desafios que ainda faltam superar.
Ao contrário dos modelos de IA clássicos, que tendem a aprender apenas a partir de dados de entrada e saída, o Physical AI incorpora leis da física – cinemática, dinâmica, termodinâmica – diretamente nos algoritmos de aprendizado. Isso permite que robôs compreendam melhor as forças que atuam sobre eles e prevejam resultados de ações antes de executá‑las no mundo real. A abordagem tem se mostrado essencial para superar a chamada “sim‑to‑real” gap, onde um comportamento aprendido em simulação não se reproduz exatamente em hardware real.
Uma das principais conquistas recentes desse campo tem sido a redução drástica do número de interações necessárias com o ambiente físico para treinar modelos de controle. Pesquisas divulgadas no último semestre indicam que alguns sistemas de Physical AI já conseguem aprender trajetórias de manipulação em apenas algumas centenas de tentativas, em vez das milhares exigidas por métodos clássicos. Essa eficiência não só economiza tempo e recursos, mas também diminui a exposição de robôs a condições potencialmente perigosas durante a fase de aprendizado.
Ashwin Balakrishna, fundador da Physical Intelligence, destacou que a empresa tem investido fortemente em algoritmos de meta‑aprendizado que permitem que um robô aprenda a aprender – ou seja, a adaptar‑se rapidamente a novas tarefas sem perder o conhecimento prévio. Ele citou demonstrações de um braço robótico que, após apenas 30 segundos de prática, passou a realizar tarefas de montagem complexas em linhas de produção, superando em 40 % a eficiência de sistemas tradicionais.
Da mesma forma, Daiki Okano‑hara, líder da PFN, ressaltou a importância de combinar redes neurais profundas com redes de física simbólica. A PFN, que já conta com mais de 500 colaboradores e investe mais de US$ 300 milhões em pesquisa e desenvolvimento, tem desenvolvido frameworks que permitem a integração de modelos de dinâmica de fluidos em aprendizado profundo. Isso abre caminho para aplicações em veículos autônomos que precisam lidar com condições meteorológicas imprevisíveis.
O Robotics NEXT Tokyo 2026, sediado no Tokyo International Forum, reuniu mais de 2.000 profissionais de tecnologia, acadêmicos e empreendedores. O evento contou com sessões paralelas sobre segurança de sistemas autônomos, ética em IA e financiamento de startups de robótica. O encontro foi especialmente relevante por coincidir com a exposição Nikkei CrossTech NEXT, que oferece uma visão abrangente das tendências em tecnologia de ponta, permitindo que os participantes contextualizem o Physical AI dentro de um ecossistema mais amplo.
Entre os tópicos mais debatidos, destaca‑se o desafio da interpretabilidade de modelos de IA físico. Embora os algoritmos sejam altamente eficientes, a complexidade dos modelos de física pode tornar difícil rastrear exatamente por que uma decisão foi tomada. Pesquisadores da PFN propuseram o uso de visualizações de rede de simulação que mapeiam cada camada de decisão, facilitando auditorias de segurança em ambientes industriais.
Outro ponto crítico é a necessidade de hardware otimizado. Os modelos de Physical AI requerem processamento em tempo real, o que exige GPUs de alta performance e, em alguns casos, chips ASIC customizados. Isso cria um ciclo de desenvolvimento que exige parcerias entre empresas de semicondutores e fabricantes de robôs. A falta de padronização nesse segmento pode atrasar a adoção em massa, principalmente em países em desenvolvimento.
No que tange às aplicações práticas, o impacto do Physical AI já está sendo sentido em setores como manufatura, onde robôs de montagem utilizam aprendizado de controle dinâmico para ajustar a força de preensão em tempo real. No setor de logística, sistemas de transporte automatizado utilizam modelos de física para otimizar rotas de empilhamento em armazéns, reduzindo custos de operação em até 15 %. Na área de saúde, robôs cirúrgicos baseados em IA física estão alcançando níveis de precisão que rivalizam com cirurgiões humanos, abrindo caminho para procedimentos menos invasivos.
Para o Brasil e a América Latina, esses avanços trazem um convite à inovação. Empresas brasileiras de manufatura têm demonstrado interesse em integrar robôs com aprendizado físico em linhas de produção de automóveis e eletrônicos. Além disso, universidades como a UFRJ e a USP já iniciaram projetos de cooperação internacional com a PFN para desenvolver soluções de robótica agrícola que possam adaptar‑se a diferentes tipos de solo e clima, potencializando a produtividade rural.
Do ponto de vista geopolítico, a colaboração entre EUA e Japão no campo do Physical AI pode redefinir as lideranças de mercado. Enquanto a China investe massivamente em IA, a combinação de expertise americana em aprendizado profundo com a tradição japonesa em robótica cria um ecossistema competitivo. A União Europeia, por sua vez, tem se concentrado em regulamentos de segurança, o que pode gerar uma divisão entre países que buscam acelerar a adoção de tecnologias emergentes e aqueles que priorizam a segurança regulatória.
Para o futuro, as tendências apontam para a consolidação de frameworks open‑source que unam simulação de física e aprendizado profundo. A PFN, por exemplo, lançou recentemente uma biblioteca de código aberto que permite a execução de redes neurais em ambientes de simulação física, fomentando uma comunidade de desenvolvedores. Paralelamente, a Physical Intelligence está buscando estabelecer padrões internacionais para validação de sistemas de controle autônomo baseados em IA física, o que pode acelerar a aprovação regulatória em mercados críticos.
Em síntese, o Robotics NEXT Tokyo 2026 não apenas destacou os avanços significativos no campo do Physical AI, mas também sinalizou os caminhos que a indústria precisa trilhar para transformar esses avanços em soluções comerciais robustas. O diálogo entre pesquisadores, empresas e reguladores será essencial para garantir que a IA física se torne uma ferramenta segura, eficiente e acessível em escala global.
Fonte original
Nikkei xTECH