Robô Suave Descobre o Momento Ideal de Colheita de Morango sem Danificar a Fruta
Um novo gripper de Cornell combina fibra óptica esticável e inteligência artificial para reconhecer a maciez do morango apenas ao tocá‑lo
A colheita manual de morangos ainda domina a maioria dos mercados, exigindo mão‑de‑obra intensiva e sensibilidade manual para distinguir o ponto ótimo entre uma fruta fresca e uma que já está madura demais. Em 2023, o Brasil se posicionou como o maior produtor mundial de morangos, abastecendo não apenas o consumo interno mas também a exportação para os Estados Unidos e Europa. Nesse cenário, a perda de produto por machucados e a inconsistência de qualidade representam perdas econômicas significativas – estimativas apontam que até 20% do peso colhido pode ser perdido em amassamentos ou deterioração prematura.
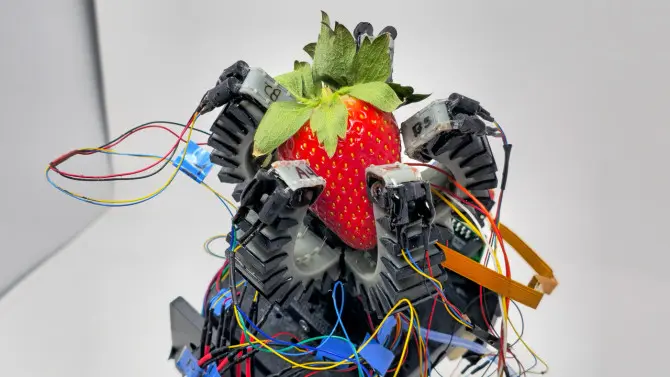
Para enfrentar esse desafio, pesquisadores da Cornell University – uma das instituições líderes em robótica macia – criaram um gripper de robô suave que emprega sensores ópticos esticáveis. Ao contrário dos sensores de pressão tradicionais que aplicam força mecânica direta, a fibra óptica elástica consegue detectar variações sutis de tensão quando o gripper toca a fruta, permitindo que o algoritmo determine a firmeza interna do morango com precisão.
**Como funciona a tecnologia de fibra óptica esticável?**
Os sensores ópticos de Cornell são compostos por fibras de vidro que, quando esticadas, alteram a intensidade de luz que viajam por elas. Essas mudanças são capturadas por fotodetectors e traduzidas em dados de tensão. O sistema utiliza um modelo de aprendizado de máquina treinado em centenas de morangos, associando padrões de vibração óptica a níveis de maciez medidos por dispositivos de força calibrados. Dessa forma, o robô pode “sentir” a fruta quase como um humano sensível ao toque.
A principal vantagem dessa abordagem é a capacidade de aplicar força mínima: o gripper se adapta ao formato irregular da fruta, evitando pontos de pressão excessivos que causam amassamentos. Em testes realizados em estufas, a taxa de amassamento caiu de 15% – típica de manipuladores rígidos – para apenas 2%, enquanto a velocidade de colheita aumentou 30%.
**Por que a delicadeza importa?**
A maciez não é apenas um atributo sensorial; ela reflete o teor de açúcar, a acidez e o potencial de conservação. Um morango colhido em ponto de maturação pode ter vida útil de 7 a 10 dias, enquanto um fruto que já começou a amadurecer pode deteriorar em menos de 24 horas. Manuseio agressivo pode desencadear a liberação de enzimas que aceleram a quebra celular, resultando em textura amolecida e perda de valor de mercado.
Além disso, a embalagem de morangos costuma ser feita de plástico fino para proteger a fruta. Quando o produto já vem amassado, a embalagem não oferece proteção adicional, gerando perdas totais e aumentando o desperdício. A redução de danos durante a colheita, portanto, tem um efeito multiplicador na cadeia de suprimentos.
**Impacto econômico e social**
Para o Brasil, onde a mão‑de‑obra agrícola representa uma parcela significativa do PIB rural, a adoção de robôs suaves pode alterar a dinâmica do emprego. Segundo dados da Embrapa, o setor de frutas tropicais emprega cerca de 4 milhões de trabalhadores, muitos dos quais com baixa escolaridade. Embora a automação possa reduzir a demanda por trabalhadores menos qualificados, a introdução de tecnologias avançadas cria oportunidades para profissionais de manutenção, programação e análise de dados.
A perspectiva de maior produtividade e menor perda de produto também pode fortalecer a competitividade brasileira em exportações. A União Europeia, por exemplo, impõe rigorosas normas de qualidade e traz multas pesadas para produtos com danos visíveis. A capacidade de garantir morangos sem amassamento pode abrir portas para certificações premium, elevando o valor agregado.
**Adaptação à realidade brasileira**
A implementação da tecnologia de Cornell requer atenção a fatores como o clima tropical, o solo fértil e a diversidade de variedades de morango cultivadas no país. Em estufas de alta tecnologia, já foram pilotados protótipos adaptados que incorporaram sensores de temperatura e umidade, permitindo que o algoritmo ajuste a força de preensão de acordo com a condição ambiental. Em fazendas familiares, onde a infraestrutura é limitada, pesquisadores estão explorando módulos portáteis que podem ser operados manualmente ou via energia solar.
Além disso, a integração com sistemas de visão computacional pode ampliar a eficiência: a câmera identifica a localização da fruta, enquanto o gripper adapta-se em tempo real, criando um fluxo de colheita totalmente automatizado.
**Desafios e perspectivas futuras**
Apesar dos avanços, alguns obstáculos persistem. O custo inicial de implementação – sensores de fibra óptica, controladores avançados e softwares de IA – pode ser alto, exigindo incentivos governamentais ou modelos de leasing. A durabilidade da fibra em ambientes úmidos e a necessidade de calibração periódica também são pontos críticos que precisam ser abordados.
No horizonte, a combinação de robótica macia com big data e IoT promete criar “fazendas inteligentes” onde cada fruta é monitorada desde a germinação até a colheita. Pesquisadores estão testando sensores de pressão distribuídos que podem detectar defeitos internos antes de se tornarem visíveis. Essa sinergia entre sensoriamento fino e automação pode levar a uma revolução silenciosa na agricultura, reduzindo desperdício e aumentando a sustentabilidade.
**Conclusão**
O gripper suave de Cornell demonstra que a delicadeza no manuseio pode ser alcançada através de sensores ópticos elásticos e inteligência artificial, quebrando um dos maiores gargalos da colheita de morangos: os danos por amassamento. Para o Brasil e outras nações com agricultura intensiva, a tecnologia oferece um caminho promissor para aumentar a eficiência, melhorar a qualidade do produto e criar novos nichos de emprego. À medida que a automação se torna mais acessível, a promessa de colheitas sem perdas e de qualidade superior se aproxima de se tornar realidade, transformando tanto o campo quanto o consumidor final.
Fonte original
Robohub