Robôs que se entrelaçam: o coletivo que se comporta como matéria fluida
Engenheiros da Cornell criam o Cross‑Link Collective, uma frota de micro‑robôs que se movimentam sem controle centralizado, abrindo caminho para materiais programáveis e novas aplicações industriais
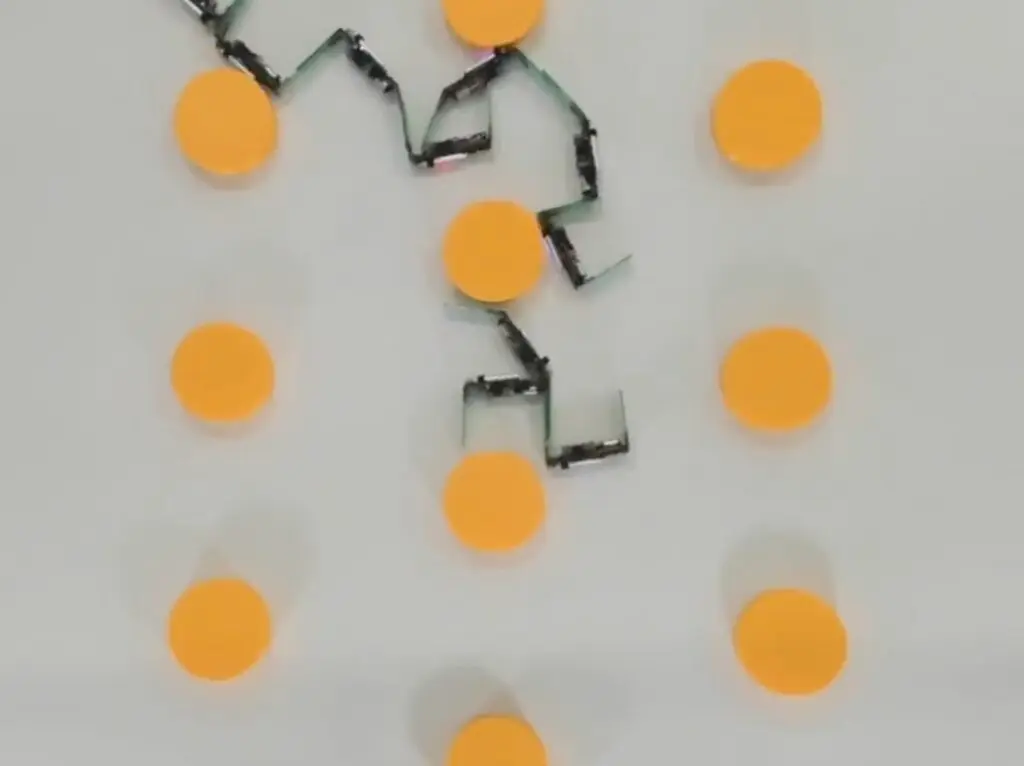
**Introdução: uma nova fronteira na robótica coletiva**
Em um laboratório de Cornell University, nos Estados Unidos, engenheiros liderados por Syl Kacapyr anunciaram uma descoberta que pode mudar a forma como entendemos a relação entre máquinas e materiais. O projeto, denominado *Cross‑Link Collective*, reúne dezenas de pequenos robôs – cada um com capacidade de deslocamento extremamente limitada – que, ao se conectarem entre si, criam um comportamento coletivo que lembra o de um fluido viscoso. Essa "matéria robótica" não depende de um controlador central; ao contrário, cada unidade executa um algoritmo simples que, em conjunto, gera movimentos complexos, adaptáveis e sustentados. O anúncio chega em um momento em que a indústria busca cada vez mais soluções flexíveis, autônomas e capazes de operar em ambientes imprevisíveis.
**Do conceito de enxame à matéria programável**
A ideia de robôs que cooperam em enxames não é nova. Desde os primeiros trabalhos de Craig Reynolds sobre “boids” na década de 1980, pesquisadores têm explorado algoritmos de comportamento emergente para drones, veículos autônomos e microrrobôs. Contudo, a maioria desses sistemas ainda depende de sensores de longo alcance ou de uma comunicação hierárquica para coordenar ações. O *Cross‑Link Collective* rompe esse paradigma ao introduzir a noção de "entrelaçamento físico" – os robôs se ligam por meio de ganchos magnéticos ou mecânicos, formando estruturas temporárias que se deformam como se fossem moléculas de um polímero. Essa abordagem permite que a energia mecânica seja transmitida diretamente entre unidades, reduzindo a necessidade de comunicação eletrônica de alta frequência e tornando o sistema mais robusto a falhas individuais.
**Arquitetura tecnológica: hardware e software em harmonia**
Cada micro‑robô do coletivo mede poucos centímetros de diâmetro, contém um pequeno motor de vibração, um conjunto de ímãs reversíveis e um processador de baixa potência capaz de executar regras de decisão baseadas em seu estado local (por exemplo, número de conexões ativas, força de vínculo e orientação). O algoritmo central – ainda confidencial – segue o princípio de "regra de consenso local": se um robô detecta que está conectado a menos de três vizinhos, ele tenta buscar novos parceiros; se está sobrecarregado, ele libera um vínculo. Essas decisões são tomadas em milissegundos e resultam em movimentos que, quando observados em conjunto, dão a impressão de um fluxo contínuo, capaz de contornar obstáculos, se dividir e recombinar.
O diferencial está na ausência de um controlador central. Em vez de enviar instruções a cada agente, o sistema depende de uma rede de feedback físico: a tensão nos ímãs, a deformação da estrutura e a vibração gerada pelos motores criam um campo de informação que se propaga instantaneamente. Essa estratégia reduz o consumo energético – crucial para aplicações onde a autonomia é limitada – e aumenta a tolerância a falhas, já que a perda de um robô não compromete o funcionamento global.
**Contexto de mercado: da manufatura flexível à logística de última milha**
A capacidade de se comportar como um material fluido oferece oportunidades em setores que demandam adaptabilidade. Na manufatura avançada, por exemplo, linhas de produção tradicionais são rígidas e caras para reconfigurar. Um coletivo de robôs como o *Cross‑Link* poderia ser inserido em uma linha, assumir temporariamente a função de transportadora de peças, adaptar seu formato para contornar máquinas em manutenção e, em seguida, se dissolver quando a tarefa for concluída. Empresas de automação industrial, como a Siemens e a ABB, já investem em robótica colaborativa; a adição de materiais programáveis pode acelerar a transição para fábricas inteligentes (Smart Factories) previstas no modelo da Indústria 4.0.
Além disso, a logística urbana – especialmente em grandes centros como São Paulo e Rio de Janeiro – enfrenta desafios de congestionamento e acesso a áreas restritas. Um enxame de micro‑robôs capaz de se mover através de ralos, canalizações ou mesmo sobre superfícies irregulares poderia ser empregado para entregar pequenos pacotes, inspecionar infraestruturas subterrâneas ou realizar reparos emergenciais em redes de energia. Empresas de entregas rápidas, como iFood e Loggi, poderiam explorar essas tecnologias para reduzir tempos de entrega em regiões de difícil acesso.
**Implicações técnicas: desafios e caminhos de pesquisa**
Apesar das promessas, a transição de um protótipo de laboratório para aplicações industriais exige superar obstáculos significativos. Primeiro, a escalabilidade: o experimento atual funciona com dezenas de unidades; multiplicar para centenas ou milhares requer otimizações de energia, miniaturização de componentes e controle térmico. Segundo, a robustez dos mecanismos de enlace – ímãs ou ganchos – precisam resistir a ambientes agressivos (umidade, poeira, vibrações). Terceiro, a integração com sistemas de supervisão existentes: embora o coletivo não precise de comando central, as empresas precisarão de interfaces que permitam definir metas de alto nível (por exemplo, "criar uma ponte temporária entre ponto A e B").
Outro ponto crítico é a segurança. Em ambientes industriais, robôs que se entrelaçam livremente podem representar risco de aprisionamento de peças ou trabalhadores. Estratégias de desligamento rápido, monitoramento de força de vínculo e limites de energia são essenciais para garantir conformidade com normas de segurança (ISO 10218). Pesquisadores da ETH Zurich e da Universidade de Tóquio já investigam algoritmos de "desconexão segura" que podem ser incorporados ao *Cross‑Link*.
**Impacto econômico e geopolítico: quem lidera a corrida**
Os Estados Unidos mantêm liderança tradicional em robótica avançada, mas a competição está se intensificando. A China, através de programas como o "Made in China 2025", tem investido pesado em robótica modular, enquanto a União Europeia canaliza recursos via Horizon Europe para projetos de matéria programável. O Brasil, embora ainda atrás em infraestrutura de P&D, possui um ecossistema de startups de robótica (por exemplo, Softbank Robotics Brasil, InovRob) que podem se beneficiar da transferência de tecnologia. Políticas de incentivo à inovação, como a Lei de Inovação 2022, podem facilitar parcerias entre universidades brasileiras e laboratórios como o de Cornell, criando filiais de pesquisa no país.
Além da competitividade industrial, há implicações estratégicas. Sistemas de robótica coletiva podem ser empregados em missões de exploração espacial – a NASA já considera enxames de micro‑robo para inspeção de superfícies lunares – ou em operações de desminagem em zonas de conflito. O domínio dessa tecnologia pode, portanto, influenciar tanto a economia quanto a segurança nacional.
**Perspectiva brasileira e latino‑americana**
No cenário nacional, a adoção de coletivos robóticos pode acelerar a modernização de setores como mineração, agronegócio e energia. Em Minas Gerais, por exemplo, a mineração subterrânea poderia usar enxames para mapear galerias, detectar fissuras e transportar amostras sem expor trabalhadores a ambientes perigosos. No agronegócio, robôs que se unem para formar estruturas temporárias poderiam facilitar a colheita de frutas em pomares irregulares, adaptando-se ao relevo e ao crescimento das plantas.
A América Latina tem desafios logísticos únicos – estradas precárias, áreas remotas e infraestrutura de comunicação limitada. Um sistema descentralizado, que não depende de redes de alta velocidade para coordenar movimentos, pode operar em regiões onde a conectividade é esporádica. Projetos piloto em países como Chile (para inspeção de minas de cobre) e Argentina (para monitoramento de vinhedos) já demonstram interesse em robótica distribuída, o que abre portas para a implementação de tecnologias como o *Cross‑Link*.
**Futuro próximo: da pesquisa ao produto comercial**
A trajetória esperada para o *Cross‑Link Collective* inclui três fases principais. Na primeira, os pesquisadores vão otimizar a eficiência energética, incorporando baterias de estado sólido e algoritmos de controle de baixa potência. Na segunda, pretendem escalar o número de unidades para centenas, testando a robustez em ambientes industriais reais, como fábricas de componentes eletrônicos. Por fim, a fase de comercialização envolverá parcerias com fabricantes de hardware (por exemplo, Bosch Rexroth) e a criação de kits de desenvolvimento (SDK) que permitam a empresas programar comportamentos de alto nível sem necessidade de entender a complexidade do algoritmo interno.
Especialistas como a professora Daniela Rus, do MIT, apontam que "a convergência entre materiais inteligentes e robótica distribuída é a próxima revolução da manufatura". Essa visão reforça a ideia de que, nos próximos cinco a dez anos, veremos robôs que não são apenas ferramentas, mas constituintes de novos materiais capazes de mudar forma, dureza e funcionalidade sob demanda.
**Conclusão: um salto rumo a materiais vivos artificiais**
O *Cross‑Link Collective* representa um marco na transição de sistemas robóticos centralizados para estruturas que se comportam como matéria viva. Ao combinar hardware simples, algoritmos distribuídos e ligações físicas, os engenheiros de Cornell criaram uma plataforma que pode transformar indústrias, melhorar a segurança de operações críticas e abrir caminhos para aplicações ainda não imaginadas. Para o Brasil e a América Latina, a tecnologia oferece uma oportunidade estratégica de acelerar a modernização produtiva, adaptar-se a desafios logísticos e participar da corrida global por robótica avançada. O sucesso dependerá de investimentos em pesquisa, parcerias internacionais e políticas que fomentem a inovação. Se bem conduzida, essa matéria robótica pode, em breve, deixar de ser laboratório e se tornar parte integrante do cotidiano industrial e urbano.
Fonte original
Robohub