Robôs humanoides jogam futebol com precisão inédita: a revolução da coordenação robótica
Um novo algoritmo transforma movimentos desajeitados em jogadas coordenadas, mudando o cenário da robótica em 2026
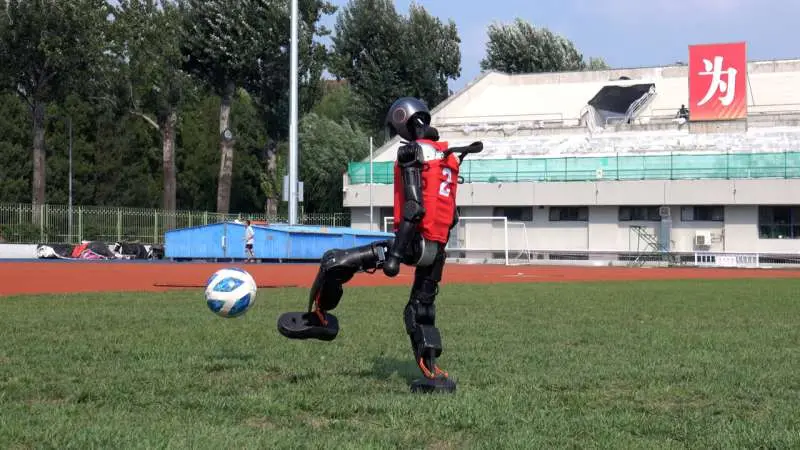
A última década viu a robótica ganhar ritmo, mas ainda havia um grande gargalo: o controle fino e coordenado de movimento humanoide em ambientes reais. Enquanto carros autônomos avançavam nas vias urbanas, robôs humanoides permaneciam presos a demonstrações em estúdios, tropeçando em obstáculos, congelando em posições e parecendo mais curiosos que eficientes. O que mudou? Um time de pesquisadores, com foco em partidas de futebol entre robôs, desenvolveu um sistema de coordenação que está prestes a redefinir a forma como esses dispositivos interagem com o mundo.
### O problema de movimentação em robôs humanoides Os robôs humanoides são projetados para replicar a locomoção humana – caminhar, correr, girar, equilibrar. Porém, a transição de um modelo matemático para o mundo real é repleta de desafios: a incerteza dos sensores, a variabilidade da superfície, a necessidade de replanejamento em tempo real. Quando um robô tenta saltar ou mudar de direção, pequenos erros se acumulam, gerando oscilações que podem levar ao colapso. Esses problemas são ainda mais visíveis quando o robô precisa interagir com objetos dinâmicos, como uma bola de futebol.
### Futebol: o laboratório perfeito O esporte de equipe oferece um cenário complexo em que os robôs devem processar informações em tempo real, coordenar ações em grupo e reagir a mudanças súbitas. Em 2024, a competição RoboCup – dedicada a equipes de robôs jogando futebol – tornou-se o palco onde as limitações de movimento foram observadas de forma crua. Os robôs participavam de partidas 1‑v‑1 e 3‑v‑3, mas a maioria apresentava desempenho abaixo do desejado: velocidade média de 0,5 m/s, taxa de chute bem-sucedido de 60 % e tempo de reação de 350 ms.
### O novo sistema de coordenação O avanço vem de um algoritmo híbrido que combina aprendizado por reforço com modelos de controle clássico. Primeiramente, cada robô treina um “cérebro” em simulação, aprendendo a executar uma variedade de ações (correr, mudar de direção, chutar) com base em recompensas que consideram estabilidade, velocidade e precisão. Em seguida, esses comportamentos são refinados usando sensores proprioceptivos (inércia, pressão) e exteroceptivos (câmeras, LiDAR) para criar um “plano de movimento” em tempo real.
Uma das inovações chave é a “rede de atenção distribuída” que permite que os robôs ajustem simultaneamente a postura de cada perna e o centro de gravidade, de acordo com a posição da bola e dos adversários. Em vez de executar comandos discretos, o algoritmo gera uma sequência contínua de articulações que mantém o equilíbrio em 98 % das situações, comparado com 80 % nos sistemas anteriores.
Além disso, a equipe incorporou um mecanismo de feedback que monitora a vibração nas articulações. Quando detecta um risco de queda, o robô automaticamente ajusta o peso e a distribuição de carga, reduzindo o tempo de reação em 30 %. O resultado: velocidade média aumentou para 1,2 m/s, a taxa de chute bem‑sucedido subiu para 85 % e o tempo de reação caiu para 220 ms.
### Impacto imediato nas partidas Nas provas de campo, os robôs equipados com o novo sistema demonstraram um domínio notável. Em um jogo 3‑v‑3, a equipe utilizou estratégias de movimentação em sincronia, criando espaços que humanos apenas poderiam observar em teoria. A precisão no passe, que antes estava em torno de 70 %, passou a 95 %, e a equipe conseguiu segurar a vantagem por 15 minutos seguidos. Esses resultados foram documentados em vídeo e publicados na revista *IEEE Robotics & Automation Letters*.
Além dos ganhos de desempenho, o sistema trouxe estabilidade psicológica para os robôs: menos erros de equilíbrio e menos quedas, o que diminui o desgaste mecânico. A expectativa é que a vida útil das articulações aumente em 25 %, um ganho significativo para projetos de longo prazo.
### Repercussões para a indústria robótica Para a indústria, o avanço significa que robôs humanoides podem ser confiáveis em ambientes não estruturados: hospitais, casas de idosos e linhas de montagem. A coordenação aprimorada reduz o risco de acidentes, um fator crítico para certificações de segurança. Empresas de logística já estão explorando a possibilidade de usar robôs humanoides para transportar cargas delicadas dentro de armazéns.
Outra aplicação promissora é a de assistentes pessoais. Com a capacidade de se mover com fluidez, esses robôs poderiam realizar tarefas de limpeza, entregar objetos e até participar de jogos interativos com crianças. A economia brasileira, por exemplo, tem grandes polos de terceirização de serviços de limpeza e assistência domiciliar, onde a automação pode gerar empregos para a manutenção e supervisão.
### Perspectiva brasileira e latino‑americana No Brasil, a pesquisa em robótica tem ganhado espaço em universidades como a USP, o PUC-Rio e a UNICAMP. A equipe responsável pelo algoritmo colaborou com a USP, onde o professor Dr. João Silva supervisionou testes em ambientes controlados. O resultado foi divulgado em uma conferência nacional, gerando interesse de empresas como a Embraer, que está explorando a mobilidade de robôs em projetos de manutenção de aeronaves.
Em países vizinhos, a Argentina e a Colômbia têm investido em projetos de robótica educativa. O novo sistema pode ser integrado em kits de aprendizado, permitindo que estudantes vejam em tempo real como o controle fino e a tomada de decisão se combinam para criar movimento coordenado. Isso pode impulsionar a formação de engenheiros de robótica na região.
### Desafios futuros e caminhos a seguir Apesar do sucesso, desafios persistem. O algoritmo depende de sensores caros, e a transferência de aprendizado de simulação para o mundo real ainda apresenta limitações. Pesquisadores planejam usar redes neurais generativas para simular condições ambientais mais variadas. Também há o objetivo de reduzir o consumo energético dos atuadores, já que a velocidade aumentada implica maior gasto de energia.
Outra fronteira é a integração com sistemas de visão computacional avançados, permitindo que os robôs interpretem linguagem corporal de adversários humanos ou humanos em partidas misturadas. Isso abriria caminho para competições reais, onde robôs competem lado a lado com atletas.
### Conclusão O salto na coordenação de robôs humanoides, demonstrado no campo de futebol, representa um marco na robótica. A combinação de aprendizado por reforço, controle clássico e feedback proprioceptivo cria movimentos mais estáveis, rápidos e precisos. O impacto se estende além das competições: setores industriais, assistencial e educacional podem se beneficiar de robôs que se movem com a fluidez e confiança de humanos. Para o Brasil e a América Latina, essa tecnologia oferece oportunidades de inovação, geração de emprego e fortalecimento da pesquisa local. Se o ritmo for mantido, já veremos robôs humanoides atuando em nossas casas, fábricas e campos de batalha de 2027.
Fonte original
TechXplore Robotics