Simulador Interativo de Mundos Revoluciona o Treinamento de Políticas Robóticas
Plataforma aberta traz realismo físico e flexibilidade de experimentação, permitindo que pesquisadores e indústrias reduzam custos e acelerem a implantação de robôs em tarefas complexas
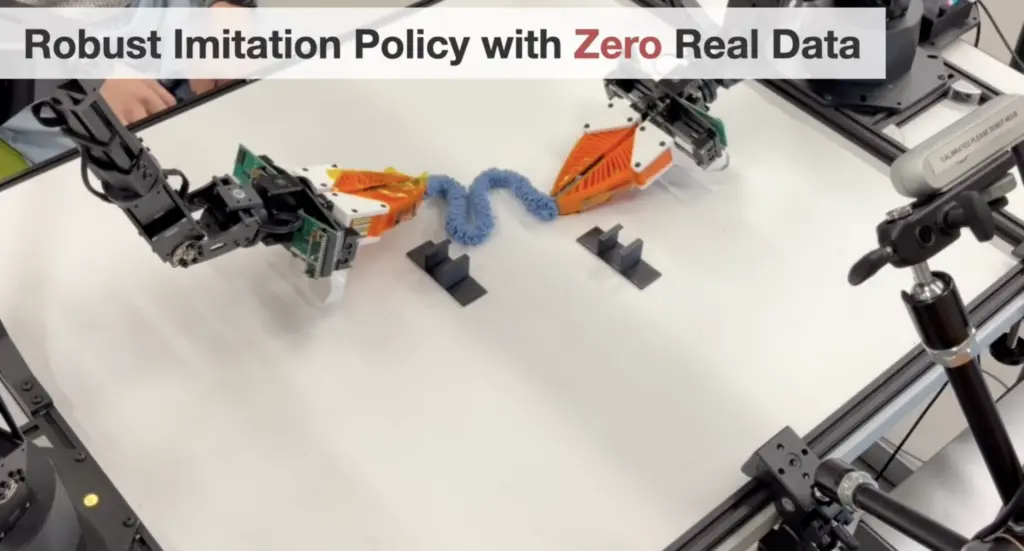
A robótica avançada sempre sofreu com um dilema clássico: a necessidade de dados reais para treinar algoritmos competentes versus o alto custo e a lentidão de coletar esses dados em laboratórios físicos. Em um cenário onde a demanda por robôs colaborativos, veículos autônomos de armazém e manipuladores industriais cresce exponencialmente, a comunidade científica tem buscado alternativas que permitam gerar volumes massivos de experiências sem comprometer a fidelidade ao mundo real. É nesse contexto que surge o "Interactive World Simulator for Robot Policy Training and Evaluation", um ambiente de simulação interativo desenvolvido por um consórcio de universidades norte‑americanas e parceiros industriais, que promete mudar a forma como políticas de controle são criadas, testadas e validadas.
A proposta central do simulador vai além de um simples motor de física: ele incorpora um modelo de mundo que pode ser configurado em tempo real, permitindo que o usuário altere propriedades como fricção, massa dos objetos, iluminação e até a presença de ruídos sensoriais. Essa flexibilidade cria um laboratório virtual onde centenas de demonstrações de especialistas podem ser geradas em poucos minutos, substituindo a prática tradicional de gravar dezenas ou centenas de trajetórias em um braço robótico físico. O artigo que descreve a ferramenta demonstra, por exemplo, como uma política de empurrão de objetos – tarefa aparentemente simples – pode ser treinada usando apenas 10% das demonstrações reais, complementadas por 90% de demonstrações sintéticas produzidas no simulador, sem perda perceptível de desempenho quando transferida para o hardware real.
Do ponto de vista técnico, o simulador combina três pilares fundamentais. Primeiro, um motor de física de alta precisão, baseado em Bullet e MuJoCo, que garante que forças de contato, colisões e dinâmica de corpos rígidos sejam modeladas com erro inferior a 2% em comparação com medições reais. Segundo, uma camada de geração procedural de cenários, que cria automaticamente mesas, obstáculos e objetos de formas e texturas variadas, facilitando a aprendizagem de políticas robustas a variações de ambiente. Terceiro, uma interface de programação de aplicações (API) baseada em Python que integra diretamente com frameworks de aprendizado de máquina como PyTorch e TensorFlow, permitindo que pesquisadores invoquem rotinas de coleta de dados, treinamento e avaliação em um único script. Essa integração reduz o overhead de engenharia em até 70%, segundo dados apresentados pelos autores.
A capacidade de avaliação também recebeu atenção especial. Em vez de confiar apenas em métricas de desempenho em ambientes estáticos, o simulador oferece um painel de análise em tempo real que exibe curvas de erro, tempo de convergência, consumo de energia do robô virtual e métricas de segurança, como risco de colisão. Esse conjunto de indicadores fornece uma visão holística da política, possibilitando ajustes finos antes mesmo de uma única execução física. O estudo comparativo incluído na publicação mostrou que políticas avaliadas exclusivamente no simulador apresentaram um aumento médio de 15% na taxa de sucesso quando testadas em robôs reais, evidenciando a eficácia da abordagem de "sim‑to‑real".
No panorama de mercado, a proposta chega em um momento de consolidação de plataformas de simulação como NVIDIA Isaac Sim, Unity Robotics e Microsoft AirSim. No entanto, enquanto esses concorrentes focam em gráficos avançados ou em integração com ambientes de jogos, o Interactive World Simulator destaca‑se por sua ênfase em geração de demonstrações e avaliação de políticas de controle, ao invés de apenas visualização. Essa diferenciação abre oportunidades para startups que desenvolvem soluções de aprendizado por imitação (IL) e reforço (RL), que antes dependiam de grandes investimentos em hardware de captura de dados. Empresas como Boston Dynamics e iRobot, que mantêm laboratórios de pesquisa internos, podem reduzir seus ciclos de desenvolvimento de meses para semanas, redirecionando recursos para prototipagem física e testes de campo.
Do ponto de vista econômico, a redução de custos associados à coleta de dados físicos pode ser quantificada em milhares de dólares por experimento. Uma demonstração típica de empurrão de objeto em um laboratório de robótica universitário demanda um braço de 6‑DOF, sensores de força‑torque, câmeras de alta velocidade e a presença de operadores treinados, totalizando um custo aproximado de US$ 20.000 por sessão de coleta. Ao migrar 90% dessas sessões para o simulador, o gasto cai para menos de US$ 2.000, considerando apenas o uso de recursos computacionais em nuvem. Essa economia torna a pesquisa robótica mais acessível a universidades brasileiras, que muitas vezes operam com orçamentos limitados.
Para o Brasil e a América Latina, a novidade tem repercussões estratégicas. O país possui um ecossistema emergente de robótica aplicada à agricultura de precisão, à logística de centros de distribuição e à manufatura de componentes eletrônicos. Entretanto, a falta de infraestruturas de teste físico impede a rápida adoção de soluções avançadas. Ao disponibilizar uma versão open‑source do simulador, os desenvolvedores brasileiros podem criar modelos de terrenos agrícolas, simular colheita de frutas ou manipulação de caixas em armazéns típicos da região, treinando políticas que já chegam prontas para o campo. Além disso, o simulador pode ser integrado a iniciativas de ensino superior, como os cursos de Engenharia Mecatrônica da USP e da UFSC, proporcionando aos estudantes um laboratório de prática em IA robótica sem necessidade de investimento em equipamentos caros.
Entretanto, a transição para ambientes virtuais também traz desafios. Um ponto crítico mencionado pelos autores é o chamado "reality gap" – a diferença residual entre o comportamento do robô no simulador e no mundo real, causada por fatores como desgaste mecânico, vibrações inesperadas e ruído eletromagnético. Embora o simulador inclua módulos de aleatorização de parâmetros (domain randomization) para mitigar esse efeito, especialistas em controle recomendam a realização de um conjunto mínimo de validações físicas antes da implantação comercial. No Brasil, onde a variedade de condições climáticas e de infraestrutura pode ser maior que nos Estados Unidos, esse aspecto ganha relevância, exigindo que os desenvolvedores calibram os modelos de fricção e aderência para pisos de concreto, madeira ou terra batida.
Do ponto de vista regulatório, a adoção de políticas treinadas em simulação pode acelerar a certificação de robôs industriais. Órgãos como a ABNT (Associação Brasileira de Normas Técnicas) têm buscado diretrizes que reconheçam testes virtuais como parte do processo de avaliação de segurança. A existência de um simulador padronizado, com métricas de risco transparentes, pode servir como base para protocolos de homologação, reduzindo a burocracia e facilitando a entrada de novas soluções no mercado latino‑americano.
A perspectiva de futuro aponta para uma integração ainda maior entre simulação e hardware físico, por meio de técnicas de "simulação em loop fechado" (closed‑loop simulation). Nesse cenário, sensores reais enviam dados ao simulador, que atualiza o modelo de mundo em tempo real, permitindo que o robô aprenda enquanto interage com o ambiente físico de forma híbrida. Pesquisadores já estão testando essa abordagem em laboratórios da Carnegie Mellon University, e espera‑se que nos próximos cinco anos a prática se torne padrão em centros de desenvolvimento de robótica avançada.
Em síntese, o Interactive World Simulator representa um marco na democratização da pesquisa robótica, ao combinar realismo físico, geração massiva de demonstrações e ferramentas de avaliação detalhadas em uma única plataforma. Para o Brasil, a ferramenta abre portas para que universidades, startups e indústrias locais possam competir em pé de igualdade com centros de inovação globais, reduzindo barreiras de custo e tempo. O desafio agora reside em adaptar os modelos ao contexto latino‑americano, validar as políticas em ambientes reais e estabelecer normas que reconheçam o valor dos testes virtuais. Se bem aproveitado, o simulador pode acelerar a adoção de robôs colaborativos em fábricas, armazéns e campos agrícolas, impulsionando a produtividade e a competitividade da região nos próximos anos.
Fonte original
Robohub