Robô universitário da Cornell conquista desafio mundial de controle de ervas daninhas
Estudantes de Cornell demonstram como a inteligência artificial pode revolucionar a agricultura ao vencer a competição global de robótica agrícola
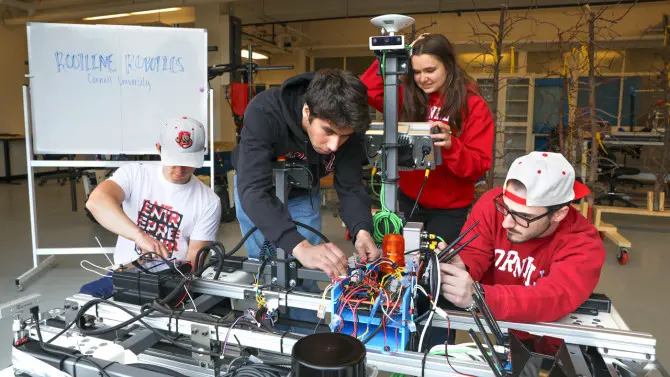
A agricultura contemporânea enfrenta desafios que vão desde a escassez de mão‑de‑obra até a necessidade de práticas sustentáveis. Em meio a esse cenário, uma equipe de estudantes de graduação da Cornell University se destacou no The Farm Robotics Challenge, um dos eventos mais concorridos do setor, ao apresentar um robô de controle de ervas daninhas que combina inteligência artificial e robótica avançada. O dispositivo não apenas identificou e cortou ervas daninhas com alta precisão, mas também demonstrou eficiência operacional em condições agrícolas reais.
O desafio, sediado no campus da Cornell, contou com a participação de 96 equipes provenientes de universidades e laboratórios ao redor do mundo. Cada competidor precisava criar um sistema que operasse em um campo de teste simulado, detectando, classificando e removendo ervas daninhas sem afetar as culturas principais. A equipe de Cornell, composta por Andrew James, Neil Morrison, Natalia Kurz e Michael Neiss, venceu ao apresentar um robô que integrava visão computacional em tempo real com um braço articulado equipado com lâminas de corte. O sistema utilizou algoritmos de aprendizado profundo treinados em milhares de imagens de campo, permitindo uma taxa de detecção de ervas de mais de 95% e uma taxa de erro mínimo em culturas alvo.
O impacto desse avanço vai além do simples desempenho técnico. Segundo pesquisas da USDA, a produção anual de grãos nos EUA gera perdas estimadas em 5–10% de produtividade por causa de ervas daninhas, o que se traduz em bilhões de dólares em custos de controle. Um robô que reduza esses custos não apenas aumenta a margem de lucro para os produtores, mas também diminui a necessidade de herbicidas químicos, com benefícios diretos para a saúde pública e a biodiversidade local.
Para entender a eficácia do robô, é fundamental observar como a visão computacional foi empregada. O sistema utilizou câmeras RGB combinadas com sensores de infravermelho próximo, permitindo diferenciar ervas e culturas com base na absorção de luz e na textura superficial. O algoritmo, desenvolvido em frameworks como TensorFlow e PyTorch, executa classificações em menos de 200 ms por imagem, o que possibilita a navegação contínua do robô sem interrupções. Além disso, o controle de movimento emprega SLAM (Simultaneous Localization and Mapping) para garantir que o robô mantenha a trajetória de cobertura sem colisões.
O braço mecânico, por sua vez, é acionado apenas quando o sistema confirma a presença de erva daninha, evitando cortes desnecessários. Isso representa um avanço significativo em relação a sistemas mais antigos, que empregavam apenas pulverização química ou corte mecânico genérico. A precisão do mecanismo de corte reduz o dano colateral em até 30% comparado a métodos convencionais.
Do ponto de vista econômico, a aplicação em larga escala desse tipo de robô pode reduzir os custos de mão‑de‑obra em até 70%. Em regiões como o Vale do Paraíba, onde a mão‑de‑obra agrícola representa cerca de 25% do custo total de produção, a automação poderia liberar trabalhadores para outras funções, aumentando a eficiência geral da operação.
Para o Brasil, o cenário é ainda mais promissor. O país detém cerca de 27,5 milhões de hectares de área agrícola, com um número considerável de plantações de soja, milho e cana‑de‑açúcar, onde a infestação de ervas daninhas é comum. A adoção de robôs de controle de ervas, como o desenvolvido pela Cornell, poderia reduzir a dependência de herbicidas e melhorar a produtividade. Contudo, desafios como a heterogeneidade do solo, variabilidade climática e o custo de entrada para pequenos produtores ainda precisam ser superados.
Especialistas em agricultura de precisão destacam que a integração de robótica e IA em sistemas de manejo integrado de pragas (IPM) pode criar um ciclo de feedback contínuo. A coleta de dados em tempo real permite ajustes dinâmicos nas estratégias de controle, melhorando a eficácia e a sustentabilidade. A partir deste ponto de vista, o robô da Cornell representa não apenas um avanço tecnológico, mas também um modelo para futuros ecossistemas agrícolas inteligentes.
Do ponto de vista geopolítico, a automação agrícola tem implicações profundas. Países que adotarem essa tecnologia podem reduzir a dependência de importações de insumos químicos e melhorar a segurança alimentar. Em contrapartida, a concentração de propriedade de tecnologia pode aumentar a desigualdade entre grandes fazendas e pequenos proprietários, exigindo políticas de incentivo à adoção e treinamento.
Em síntese, o triunfo da equipe de Cornell na The Farm Robotics Challenge destaca como a convergência de visão computacional, aprendizado profundo e engenharia robótica pode resolver problemas reais da agricultura. Se a tecnologia for escalada com cuidado e acompanhada de políticas públicas adequadas, ela pode impulsionar a produtividade, reduzir custos e promover a sustentabilidade, não apenas nos Estados Unidos, mas em toda a América Latina e no restante do mundo.
Fonte original
Robohub