Transferência de habilidades entre robôs: o novo desafio da flexibilidade nas linhas de produção
Como técnicas avançadas de aprendizagem de máquina e modelagem modular prometem reduzir custos e tempo ao treinar diferentes robôs para executar a mesma tarefa
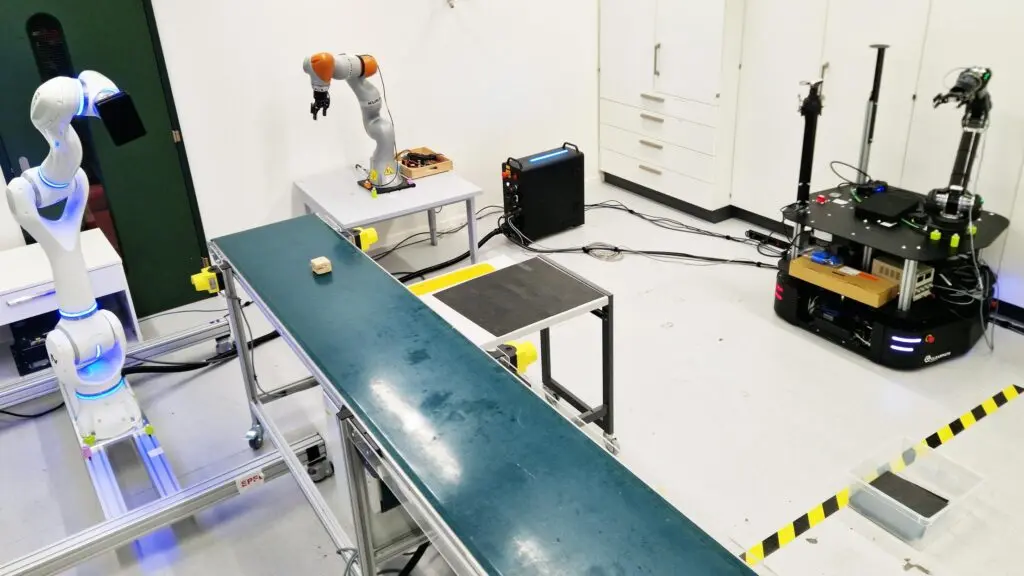
A indústria de manufatura está vivendo um momento de transição acelerada. À medida que a pressão por personalização de produtos cresce, as fábricas precisam atualizar rapidamente suas linhas de montagem, substituindo robôs antigos por modelos mais ágeis, precisos e conectados. No entanto, essa atualização costuma gerar um gargalo inesperado: a necessidade de reprogramar, do zero, cada tarefa para o novo conjunto de atuadores. Mesmo que dois robôs sejam projetados para realizar a mesma operação – por exemplo, montar um parafuso em um painel eletrônico – diferenças sutis na disposição das juntas, nos limites de rotação ou na dinâmica de controle podem tornar impossível a simples migração de um programa já existente. Esse fenômeno, descrito por Celia Luterbacher em um artigo recente da LASA (École Polytechnique Fédérale de Lausanne), revela que a padronização de hardware ainda está distante e que a solução pode estar no software inteligente que entende a tarefa independentemente da morfologia do robô.
### Por que a reprogramação tradicional falha? A abordagem convencional de programação de robôs industriais baseia‑se em sequências de pontos cartesianos (waypoints) ou em trajetórias definidas em coordenadas articulares. Quando um robô A tem seis graus de liberdade (DOF) configurados como "base‑ombro‑braço‑pulso‑punho‑garras" e o robô B possui uma arquitetura diferente – por exemplo, um braço colaborativo de sete DOF com articulação de ombro flexível – os pontos que funcionam para A podem estar fora do alcance ou gerar colisões para B. Além disso, limites de torque e velocidade variam entre modelos, exigindo ajustes finos que, na prática, demandam horas de testes e depuração. Segundo dados da International Federation of Robotics (IFR), o custo médio de reprogramação de uma tarefa em um novo robô pode chegar a US$ 12 mil, sem contar o tempo de parada da linha, que pode ultrapassar 8 horas para operações críticas.
### Aprendizagem por demonstração (Learning from Demonstration – LfD) como ponte entre diferentes plataformas Uma das respostas mais promissoras vem da comunidade de inteligência artificial: a Aprendizagem por Demonstração (LfD). Em vez de codificar trajetórias ponto a ponto, os operadores gravam uma demonstração humana ou de um robô mestre, capturando informações sobre força, posição e contexto da tarefa. Algoritmos de modelagem probabilística, como GMM (Gaussian Mixture Models) e GMR (Gaussian Mixture Regression), extraem padrões que descrevem a intenção da ação, não a sua execução exata. Quando esses modelos são transferidos para outro robô, o controlador reinterpreta a intenção dentro dos limites cinemáticos da nova máquina, gerando trajetórias factíveis.
Estudos recentes da Carnegie Mellon University mostraram que, usando LfD, foi possível treinar três tipos diferentes de braços – um ABB IRB 6700, um Universal Robots UR10e e um KUKA LBR iiwa – para montar uma caixa de componentes com uma precisão de ±0,5 mm, usando apenas duas demonstrações humanas. O tempo total de configuração caiu de 48 horas (método tradicional) para menos de 4 horas, evidenciando ganhos de produtividade de até 92%.
### Simulação avançada e a camada de abstração de tarefas Outra estratégia que vem ganhando tração é o uso de ambientes de simulação digital, como o NVIDIA Omniverse ou o ROS‑Industrial Sim, para criar uma camada de abstração entre a tarefa e o hardware. Nessa abordagem, a tarefa é modelada em um mundo virtual onde as propriedades físicas – massa, atrito, limites de movimento – são parametrizadas. O mesmo script de controle pode então ser “re‑compilado” para diferentes robôs ao ajustar apenas os parâmetros da cinemática. A vantagem é que o teste pode ser realizado milhares de vezes sem risco de danos reais, permitindo otimizar trajetórias antes mesmo de colocar o robô no chão da fábrica.
Empresas como a Siemens têm investido em plataformas de digital twin que, segundo relatório de 2025, reduziram o tempo de integração de novos robôs em linhas de montagem automotiva europeias de 72 para 12 horas, ao mesmo tempo que cortaram em 30% o consumo de energia por ciclo, graças à otimização de trajetórias gerada pela simulação.
### Padronização de interfaces e linguagens de descrição de tarefas Além das técnicas de IA, há um esforço conjunto da indústria para definir padrões que facilitem a portabilidade de programas. A iniciativa **Robotics API for Task Transfer (RATT)**, liderada por um consórcio de fabricantes (ABB, FANUC, Kawasaki) e pela ISO, propõe um formato XML que descreve tarefas em termos de “intenção” (ex.: "apertar parafuso M3 com torque 0,8 Nm") ao invés de movimentos específicos. Esse formato permite que softwares de planejamento de caminhos convertem a intenção para a melhor trajetória possível no robô alvo, considerando suas restrições.
Até o momento, mais de 150 fábricas nos EUA e Japão adotaram o RATT em projetos piloto, registrando diminuição de 40% no tempo de migração entre linhas de produção ao mudar de um modelo de robô a outro.
### Impactos econômicos e competitivos A soma dessas inovações tem implicações econômicas de grande escala. O custo direto de reprogramação, que representava cerca de 5% do investimento total em automação para empresas de médio porte (dados da Deloitte 2024), pode ser reduzido para menos de 1% com a adoção de LfD e digital twins. Esse ganho de eficiência torna a atualização de frotas mais viável financeiramente, estimulando investimentos em robôs mais avançados, como manipuladores colaborativos que operam ao lado de operadores humanos.
Do ponto de vista geopolítico, a capacidade de reconfigurar rapidamente linhas de produção reduz a dependência de fornecedores de software proprietário. Países que desenvolverem competências internas em IA para robótica podem acelerar sua transição para a chamada "Indústria 4.0" e melhorar sua balança comercial de bens de alta tecnologia.
### O cenário brasileiro e latino‑americano No Brasil, a adoção de robôs industriais tem avançado, mas ainda enfrenta desafios de custo e escassez de mão‑de‑obra especializada. Segundo a Associação Brasileira da Indústria de Robótica (ABIR), apenas 12% das indústrias de médio porte utilizam automação avançada. A introdução de tecnologias de transferência de habilidades pode mudar esse panorama. Startups como a **RobôFlex** e a **NeuroMec** já estão testando plataformas de demonstração por realidade aumentada (AR), onde operadores treinam robôs usando óculos HoloLens, gravando movimentos que são imediatamente convertidos para diferentes modelos de braços industriais.
Além disso, universidades brasileiras – USP, UNICAMP e ITA – participam de projetos de pesquisa financiados pela FAPESP que visam criar bibliotecas de habilidades genéricas para robôs agrícolas, como colheita de morangos ou poda de café. A ideia é que um único conjunto de habilidades seja reutilizável em diferentes plataformas, diminuindo a barreira de entrada para pequenos produtores que desejam automatizar tarefas sazonais.
### Desafios remanescentes e o caminho à frente Apesar dos progressos, ainda há obstáculos técnicos a serem superados. A transferência de habilidades entre robôs com diferentes sensores (visão 3D, força‑torque) requer algoritmos de fusão de dados que mantêm a robustez da tarefa em ambientes ruidosos. Outro ponto crítico é a garantia de segurança: quando um algoritmo gera trajetórias novas em tempo real, os sistemas de monitoramento de colisão precisam validar a viabilidade antes da execução, o que demanda poder computacional adicional.
Do ponto de vista regulatório, a ISO está trabalhando em normas específicas para "Software de Transferência de Tarefas" que garantam rastreabilidade e certificação de qualidade, especialmente em setores como aeroespacial e farmacêutico, onde a falha de um robô pode ter consequências graves.
### Conclusão: rumo a linhas de produção verdadeiramente flexíveis A necessidade de reprogramar cada robô ao atualizar uma frota está se tornando obsoleta à medida que a combinação de Aprendizagem por Demonstração, simulação digital e padrões abertos ganha maturidade. Essas soluções não apenas reduzem custos e tempos de parada, mas também criam uma camada de inteligência que permite que a mesma tarefa seja executada por qualquer braço robótico que respeite as restrições mínimas de força e precisão. Para o Brasil, a adoção precoce dessas tecnologias pode ser o diferencial que permitirá às indústrias nacionais competir em um mercado global cada vez mais automatizado, ao mesmo tempo em que democratiza o acesso à robótica avançada em setores como agricultura, energia renovável e saúde.
O futuro próximo deve trazer robôs capazes de aprender uma tarefa uma única vez, armazenar esse conhecimento em nuvem e disponibilizá‑lo para qualquer equipamento conectado, independentemente de sua arquitetura mecânica. Esse paradigma promete transformar a manufatura de um modelo rígido e custoso para um ecossistema ágil, adaptativo e economicamente sustentável.
Fonte original
Robohub