Como um Dispositivo Portátil Está Revolucionando a Coleta de Dados para Treino de Robôs
A tecnologia YUBI, usada pela AIRoA, demonstra o poder da coleta prática e humana na evolução da inteligência artificial robótica
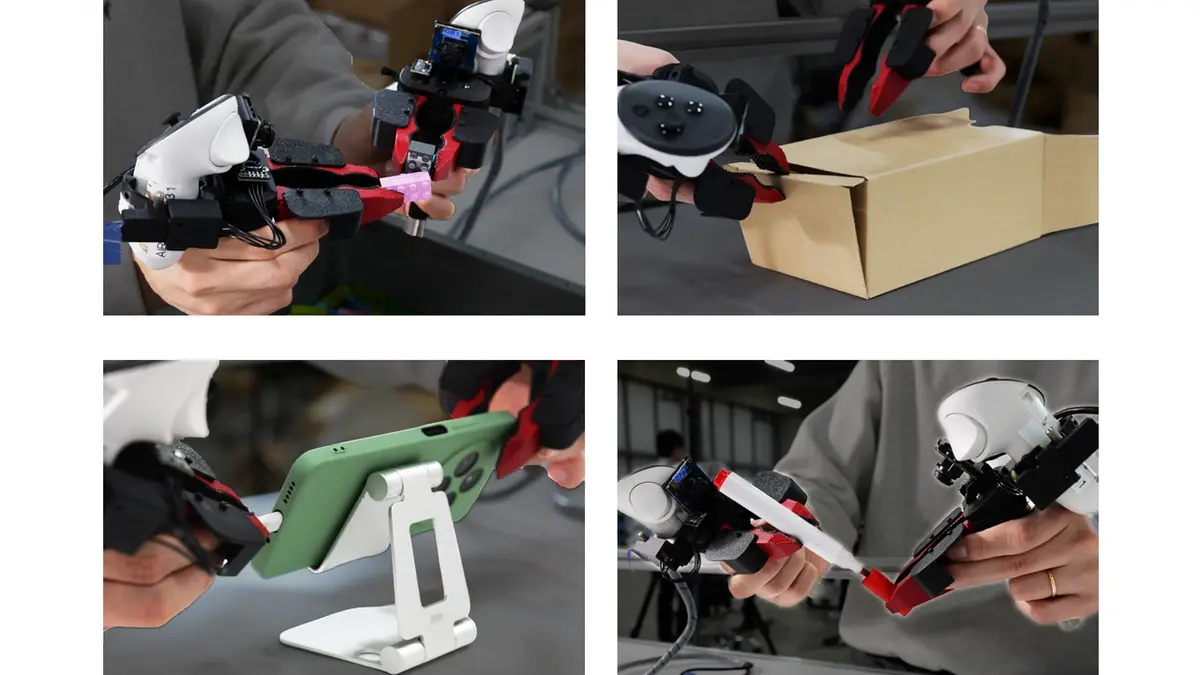
Em um mundo onde robôs estão cada vez mais presentes em linhas de montagem, armazéns inteligentes e até em casas particulares, o desafio de treinar esses sistemas para executar tarefas complexas permanece intenso. Embora algoritmos de aprendizado profundo tenham avançado, a qualidade dos dados de treinamento continua a ser o fator determinante para o sucesso real em ambientes reais. A AIRoA, empresa japonesa especializada em soluções robóticas, tem adotado uma abordagem prática e inovadora: o dispositivo portátil YUBI, que permite que operadores humanos manipulem diretamente os grippers dos robôs, gerando um fluxo contínuo de dados de alta fidelidade.
### O que é o YUBI?
O YUBI não é apenas um gadget; é um dispositivo de coleta de dados projetado para ser usado como uma extensão da mão humana. Ele se conecta ao gripper do robô – a parte que efetivamente realiza o trabalho de agarrar, mover e posicionar objetos – e é então segurado por um operador. Ao usar o YUBI, o operador pode executar tarefas típicas de montagem, empilhamento ou manipulação de peças com a mesma precisão e controle que um trabalhador humano teria em uma linha de produção.
O dispositivo incorpora sensores de força, torque e posição, além de câmeras de alta resolução que capturam a dinâmica do objeto em tempo real. Esses sensores enviam dados para um servidor central, onde são processados e anotados para treinamento de modelos de aprendizado de máquina. O YUBI, portanto, cria um ambiente híbrido em que a intuição humana combina com a precisão dos sensores, produzindo um conjunto de dados mais robusto que simula condições de operação real.
### Por que isso importa?
Na prática, treinar um robô exige milhares de exemplos de cada tarefa desejada. Se esses exemplos forem gerados de forma artificial, por simulação, o modelo pode falhar quando confrontado com variações não previstas. Por outro lado, a coleta de dados no mundo real é cara, demorada e pode ser perigosa se não for realizada com cuidado. O YUBI resolve esse dilema ao permitir que operadores humanos coletem dados em condições reais, mantendo a segurança e a eficiência.
Além disso, a coleta de dados humana gera variações de execução que são típicas de operadores reais – ligeiras diferenças na força aplicada, no ângulo do movimento ou no tempo de contato. Essas variações enriquecem o conjunto de dados, tornando o modelo final mais tolerante a ruídos e imprecisões do que seria em uma abordagem puramente automática.
### Como funciona na prática
O processo de coleta com o YUBI começa com a definição de uma tarefa específica – por exemplo, montar dois componentes de um motor. O operador recebe instruções detalhadas em um tablet conectado ao dispositivo. Enquanto segura o YUBI, ele move o gripper de forma a segurar, posicionar e alinhar os componentes. Cada movimento é registrado com alta frequência (cerca de 200 Hz), e os sensores de força detectam a interação entre o gripper e as peças.
Durante a execução, a câmera do YUBI grava a visão do objeto, permitindo que a equipe de desenvolvimento analise a trajetória e a posição do objeto em cada frame. No fim de cada sessão de coleta, os dados são automaticamente sincronizados com a nuvem e rotulados. O modelo de aprendizado de máquina então usa esses dados para treinar redes neurais que aprendem a prever a melhor força de atuação, a rota ideal de movimento e a sequência de ações.
Um aspecto notável é a facilidade de uso: o YUBI é projetado para ser leve, com ergonomia que minimiza a fadiga do operador. Ele também possui um modo de “auto‑calibração” que ajusta os sensores de acordo com o peso e a forma de cada objeto. Isso significa que o mesmo dispositivo pode ser usado para diferentes tipos de tarefas sem a necessidade de recalibração manual.
### Impacto no mercado de robótica
A indústria de robótica tem observado uma tendência crescente de “human‑in‑the‑loop” (HITL) em processos de treinamento e validação. O YUBI representa uma evolução dessa tendência, oferecendo uma solução comercial que pode ser rapidamente integrada a linhas de produção existentes. Empresas que utilizam robôs para montagem de automóveis, eletrônicos ou equipamentos médicos podem usar o YUBI para acelerar a adaptação de seus sistemas a novos produtos, reduzindo o tempo de ciclo de desenvolvimento de semanas ou meses para dias.
Além disso, ao reduzir a dependência de laboratórios de simulação caros, o YUBI abre oportunidades para pequenas e médias empresas que não têm recursos para investir em infraestruturas de treinamento sofisticadas. Isso democratiza o acesso à tecnologia robótica avançada, potencializando a inovação em setores tradicionalmente mais conservadores.
### Perspectiva brasileira e latino‑americana
No Brasil, a indústria de manufatura tem se esforçado para integrar a robótica como forma de aumentar a competitividade. Contudo, a falta de infraestrutura para treinamento de sistemas robóticos e a escassez de profissionais especializados têm sido barreiras significativas. O YUBI pode ser um divisor de águas nesse contexto.
Para empresas brasileiras que já contam com linhas de montagem de semicondutores, eletrodomésticos ou veículos, a adoção de um dispositivo portátil como o YUBI pode reduzir drasticamente o tempo de adaptação de novos robôs a novas linhas de produção. Ao permitir que técnicos já familiarizados com a operação humana forneçam dados de treinamento, as empresas podem superar a curva de aprendizado associada à robótica.
Além disso, o YUBI pode ser integrado a programas de capacitação técnica em universidades e escolas técnicas. Ao criar laboratórios práticos onde estudantes manipulam robôs reais, é possível formar profissionais com habilidades aplicáveis imediatamente ao mercado, alinhando a educação à demanda da indústria.
### Implicações técnicas
Do ponto de vista técnico, o YUBI incorpora um conjunto avançado de sensores que permitem a captura de dados de alta resolução em tempo real. O sensor de força, por exemplo, oferece precisão de 0,1 N, suficiente para distinguir diferenças sutis na força aplicada em tarefas delicadas, como manuseio de componentes eletrônicos sensíveis. A integração de câmeras 4K possibilita a análise de micro‑movimentos que poderiam passar despercebidos em resoluções mais baixas.
A arquitetura de software do YUBI utiliza técnicas de aprendizado por reforço, onde o algoritmo aprende a maximizar uma recompensa baseada na eficiência da tarefa (tempo, força, precisão). O uso de dados humanos permite que o algoritmo aprenda a replicar a variabilidade humana, melhorando a generalização para situações não previstas.
Outra inovação é a capacidade de “transfer learning” – o modelo treinado em uma tarefa pode ser reutilizado em tarefas similares, reduzindo a necessidade de coleta de dados do zero. Isso acelera o ciclo de desenvolvimento em novas linhas de produção.
### Desafios e perspectivas futuras
Embora o YUBI ofereça vantagens significativas, existem desafios a serem considerados. A dependência de operadores humanos implica em custos de mão‑de‑obra e potencialmente em variabilidade de dados se os operadores não forem consistentes. A AIRoA tem abordado isso através de treinamentos padronizados e feedback em tempo real para os operadores.
Além disso, a integração de YUBI em ambientes industriais exige conformidade com normas de segurança, como ISO 10218 para robótica industrial. A AIRoA garante que o dispositivo atende a esses requisitos, incluindo sistemas de parada de emergência e limites de força.
No futuro, é provável que a evolução do YUBI inclua inteligência embarcada que sugere ajustes de operação em tempo real, baseados no aprendizado contínuo. A integração com sistemas de visão computacional avançados pode permitir que o robô aprenda a partir de exemplos de manipulação em 3D, ampliando ainda mais a robustez do modelo.
### Conclusão
O YUBI da AIRoA exemplifica como a coleta prática de dados pode ser a chave para superar limitações tradicionais de treinamento de robôs. Ao combinar a intuição humana com sensores de alta precisão, a solução fornece dados de alta qualidade que aceleram o desenvolvimento de modelos de IA e reduzem custos. Para o mercado brasileiro, a adoção de dispositivos como o YUBI representa uma oportunidade concreta de avançar a competitividade industrial, capacitar profissionais e democratizar o acesso à tecnologia robótica. A tendência de integrar humanos no loop de treinamento, agora em forma prática e portátil, indica que a próxima fase da automação será tão dependente de colaboração humana quanto de algoritmos inteligentes.
Fonte original
Nikkei xTECH