TriOrb revoluciona a mobilidade de robôs industriais com três esferas independentes
A plataforma japonesa substitui rodas por bolas, oferecendo movimento omnidirecional e estabilidade para cargas pesadas em ambientes de produção cada vez mais exigentes
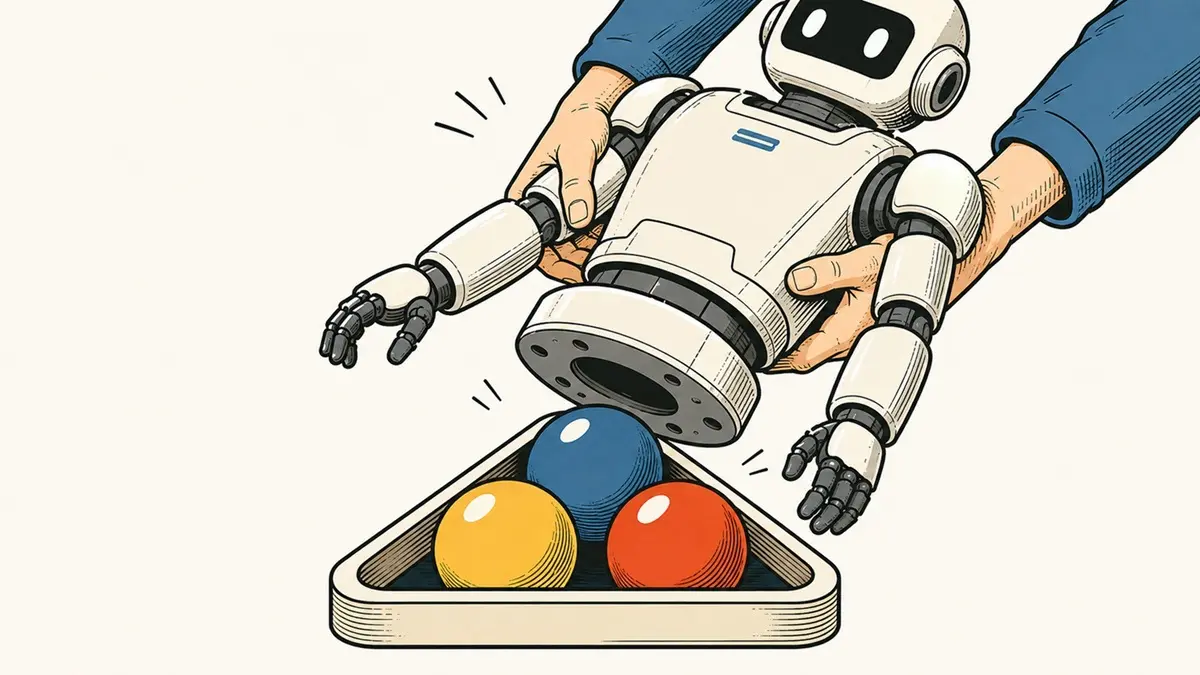
A mobilidade tem sido, desde os primórdios da robótica, um dos grandes gargalos para a adoção em larga escala de sistemas autônomos nas linhas de produção. As rodas, ainda que evoluídas com perfis mecanum ou omnidirecionais, permanecem vulneráveis a pisos irregulares, obstáculos baixos e a necessidade de curvas amplas para mudar de direção. Essa realidade ficou ainda mais evidente nas fábricas japonesas, onde o espaço é premium e a exigência por alta taxa de utilização dos equipamentos é constante. Foi nesse contexto que pesquisadores da Kyushu Institute of Technology (Kyushu Kogyo Daigaku) conceberam o TriOrb, um inovador plataforma de locomoção baseada em três esferas que podem ser comandadas de forma totalmente independente, proporcionando movimento em qualquer direção sem perder estabilidade nem capacidade de carga.
Ao contrário das soluções que utilizam múltiplas rodas ou pernas, o TriOrb aposta em um princípio mecânico simples, porém poderoso: cada esfera funciona como um pequeno rolo de apoio, capaz de girar em torno de seu próprio eixo e de transladar-se ao mesmo tempo. Três motores de alta precisão, acoplados a unidades de transmissão de torque, controlam individualmente a velocidade angular de cada bola. Algoritmos avançados de controle de coordenadas, desenvolvidos em conjunto com sensores de posição e aceleração, convertem comandos de deslocamento (por exemplo, "avançar 30 cm e girar 45 graus") em combinações específicas de rotações das esferas. O resultado é um movimento fluido, semelhante ao deslizamento de uma esfera sobre uma superfície plana, mas com a vantagem de poder mudar instantaneamente de direção, parar ou girar sobre o próprio eixo, tudo em frações de segundo.
A principal vantagem prática desse arranjo reside na sua capacidade de superar as limitações impostas pelos pisos típicos de fábricas: sulcos de drenagem, ranhuras para cabos e pequenas elevações que impediriam o avanço de um robô de rodas. Como as esferas podem rolar sobre pequenas irregularidades sem perder tração, o TriOrb consegue atravessar desníveis de até 20 milímetros, algo que exigiria complexos mecanismos de elevação em plataformas convencionais. Além disso, a distribuição de carga entre três pontos de contato gera um centro de gravidade mais baixo e mais estável, permitindo que a plataforma carregue objetos pesados – até 150 kg em versões de teste – sem risco de tombamento. Essa combinação de omnidirecionalidade e robustez abre caminho para aplicações que antes eram inviáveis, como a integração de braços robóticos pesados diretamente sobre a base móvel, facilitando a montagem de peças volumosas ou a manipulação de componentes sensíveis em áreas confinadas.
Do ponto de vista mercadológico, o TriOrb chega em um momento em que a Indústria 4.0 está consolidando a necessidade de flexibilidade nas linhas de produção. Fabricantes japoneses, chineses e norte‑americanos têm investido pesado em robôs colaborativos (cobots) que podem ser reprogramados rapidamente para diferentes tarefas. Entretanto, a maioria desses cobots ainda depende de trilhos ou de sistemas de movimentação fixa, limitando a reconfiguração física das fábricas. A capacidade de reposicionar rapidamente uma estação de trabalho inteira – incluindo o robô, a bancada e a ferramenta – sem necessidade de intervenções mecânicas complexas cria um valor agregado significativo. Empresas de logística também podem se beneficiar, pois o TriOrb pode deslocar cargas em armazéns com corredores estreitos, reduzindo o tempo de manobra e o consumo energético em comparação com veículos guiados por linhas (AGVs) tradicionais.
Para o Brasil, onde a automação ainda enfrenta desafios como infraestrutura de piso desigual, custo de adaptação de fábricas antigas e escassez de mão‑de‑obra qualificada, a tecnologia TriOrb representa uma oportunidade estratégica. Pequenas e médias indústrias podem instalar a plataforma em linhas de montagem existentes sem a necessidade de nivelar extensivamente o chão ou instalar guias permanentes. Além disso, a possibilidade de integrar a plataforma a sistemas de controle já adotados – como o padrão OPC UA ou protocolos de IoT industrial – facilita a implementação em ambientes de manufatura inteligente que já utilizam sensores de monitoramento de produção. Startups brasileiras de robótica, como a InovaRob e a RobôBrasil, podem ainda licenciar a tecnologia ou desenvolver versões adaptadas ao clima tropical, incorporando proteção contra poeira e umidade, fatores críticos para a operação em fábricas de alimentos ou de mineração.
Do ponto de vista técnico, o sucesso do TriOrb depende de três pilares: precisão de controle, robustez mecânica e integração de software. Os motores de torque precisam operar com alta fidelidade mesmo sob cargas variáveis, o que exige controladores de corrente e feedback de posição em tempo real, tipicamente implementados em unidades de processamento embarcadas (por exemplo, microcontroladores ARM Cortex‑M7). O design das esferas também requer materiais de alto desgaste, como aço endurecido ou cerâmica avançada, para garantir longevidade em ciclos de milhares de rotações diárias. Por fim, a camada de software deve oferecer APIs abertas que permitam a programadores de fábricas criar rotas complexas, combinar a movimentação com visão computacional e sincronizar a ação de múltiplas plataformas TriOrb em um ambiente de operação colaborativa. A Kyushu Institute of Technology já disponibilizou um kit de desenvolvimento (SDK) que inclui simulações em ROS (Robot Operating System), facilitando a adoção por equipes de engenharia que já utilizam essa pilha de código.
Em termos de perspectiva futura, o TriOrb pode servir como base para sistemas de robótica em enxame (swarm robotics). Várias plataformas, ao operar em um mesmo espaço com comunicação de baixa latência, poderiam coordenar tarefas de transporte de objetos pesados, dividindo a carga entre si e redistribuindo‑a dinamicamente conforme a necessidade. Essa abordagem reduziria o custo unitário de cada unidade enquanto aumentaria a flexibilidade operacional. Além disso, a integração com algoritmos de aprendizado de máquina poderia otimizar os perfis de movimento, aprendendo a evitar áreas de alta fricção ou a adaptar a velocidade às condições de piso em tempo real, reduzindo o consumo de energia em até 15% segundo testes preliminares realizados pelos pesquisadores japoneses.
Concluindo, o TriOrb não é apenas um novo tipo de roda, mas uma reinterpretação da locomotividade robótica que alinha liberdade de movimento, capacidade de carga e adaptabilidade ao ambiente físico. Seu desenvolvimento na Kyushu Institute of Technology demonstra como universidades podem liderar inovações que respondem diretamente às demandas da indústria 4.0. No Brasil, a adoção precoce dessa tecnologia pode acelerar a modernização de fábricas, melhorar a competitividade global e abrir novos nichos de mercado para empresas de robótica nacional. À medida que os desafios de integração forem superados – principalmente em termos de custo e de adequação ao clima local – o TriOrb tem tudo para se tornar um padrão de mobilidade para robôs industriais em todo o mundo.
Fonte original
ASCII.jp