Robô mole inspirado em besouro permite controle por dedos e transmite imagens e toque
A nova plataforma de robótica flexível combina bioinspiração, controle gestual e sensores avançados, ampliando a capacidade de manipulação remota e a sensação tátil em tempo real
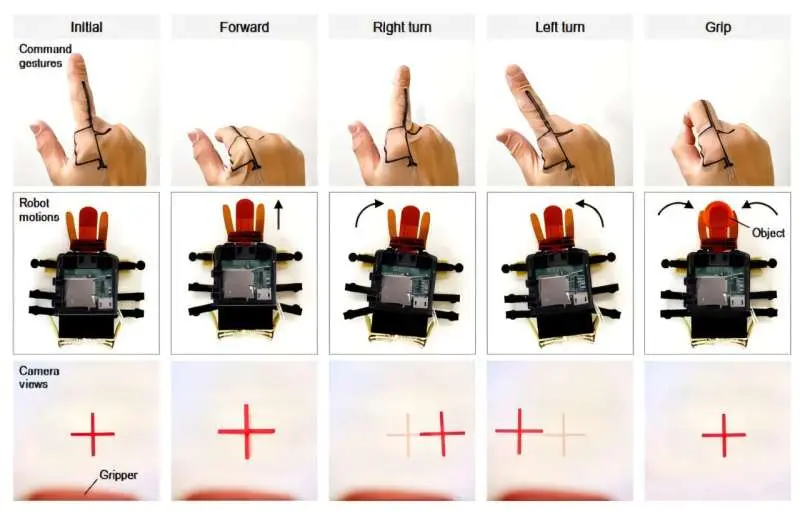
A pesquisa divulgada recentemente por um consórcio de laboratórios norte‑americanos trouxe à tona um avanço significativo na robótica flexível: um pequeno robô inspirado no exoesqueleto dos besouros, capaz de ser comandado exclusivamente pelos movimentos de um único dedo. Ao dobrar e estender o dedo, o operador aciona uma cadeia de atuadores pneumáticos que fazem o robô caminhar, agarrar objetos e, simultaneamente, enviar ao usuário imagens ao vivo e informações de contato tátil. Essa integração de controle gestual e retroalimentação sensorial supera barreiras históricas da teleoperabilidade, onde o operador frequentemente perde a percepção direta do ambiente manipulado.
A escolha do besouro como fonte de inspiração biológica não é aleatória. Besouros possuem corpos duros e segmentados que combinam rigidez estrutural e flexibilidade nas articulações, permitindo deslocamento ágil sobre terrenos irregulares. Os pesquisadores replicaram essa arquitetura usando polímeros elastoméricos de silicone reforçado com fibras de aramida, formando um exoesqueleto modular que pode ser inflado e desinflado de maneira controlada. Cada segmento contém microcâmaras pneumáticas conectadas a válvulas eletrônicas que respondem a variações de pressão geradas por um pequeno compressor externo. Quando o usuário curva o dedo, um sensor de flexão (flex sensor) detecta o ângulo e converte o movimento em um sinal de controle que regula a sequência de inflagem, produzindo um passo coordenado semelhante ao caminhar de um inseto.
Do ponto de vista da interação homem‑máquina, o método de controle baseado em gestos simples representa uma ruptura com interfaces complexas que exigem joysticks, teclados ou mesmo realidade virtual. O sensor de flexão, barato e de baixa latência, captura o movimento em milissegundos, permitindo ao operador comandar o robô com a mesma naturalidade com que move a própria mão. Essa simplicidade reduz a curva de aprendizado e abre portas para usuários não treinados, como trabalhadores de linha de montagem ou equipes de resgate que precisam operar dispositivos em situações de alta pressão.
Além da locomoção, o robô incorpora um pequeno módulo de visão composto por uma câmera CMOS de 1,3 megapixels, posicionada na "cabeça" do inseto mecânico. A câmera transmite imagens em tempo real via protocolo Wi‑Fi para um tablet ou óculos de realidade aumentada, proporcionando ao operador uma visão em primeira pessoa do ambiente. Simultaneamente, a garra do robô está equipada com sensores de pressão piezoresistivos que detectam a força de contato com objetos. Esses dados são convertidos em feedback tátil, que pode ser exibido ao usuário por meio de vibrações em um wearable ou por algoritmos que simulam sensações no próprio dedo que controla o robô. Essa retroalimentação bidirecional cria uma sensação de presença física, essencial para tarefas que exigem delicadeza, como a manipulação de peças frágeis ou a coleta de amostras biológicas.
Do ponto de vista técnico, o projeto demonstra a convergência de três frentes de pesquisa: materiais de robótica mole, controle por interface de usuário intuitiva e sistemas de percepção sensorial integrados. O uso de silicone reforçado garante que o robô mantenha sua forma ao ser inflado, ao mesmo tempo que permite deformações necessárias para o movimento. O controle pneumático, embora consuma energia para a compressão do ar, oferece vantagens de segurança em ambientes explosivos ou médicos, pois elimina componentes elétricos de alta tensão nas partes móveis.
No mercado global, a robótica flexível tem registrado crescimento acelerado. Segundo relatório da MarketsandMarkets de 2023, espera‑se que o setor atinja US$ 5,4 bilhões até 2028, com taxa de crescimento anual composta (CAGR) de 23,4%. Empresas como Soft Robotics Inc., que produz garras adaptativas para linhas de produção, e o Wyss Institute da Harvard University, pioneiro em bio‑inspirados, têm atraído investimentos multimilionários. O desenvolvimento do robô inspirado em besouro se insere nesse cenário como uma demonstração de viabilidade de sistemas de baixa complexidade mecânica, porém de alto nível de funcionalidade sensorial, potencializando a democratização da tecnologia.
As aplicações potenciais são amplas. Na indústria, operadores podem usar o robô para inspeção de áreas confinadas, como tubulações ou cavidades de máquinas, reduzindo a necessidade de interrupções de produção. Em ambientes de risco, equipes de resposta a emergências poderiam empregar unidades semelhantes para localizar e manipular objetos perigosos sem exposição direta. No campo médico, a mesma lógica pode ser aplicada a endoscópios flexíveis que, ao serem guiados por movimentos dos dedos do cirurgião, transmitem imagens e sensação de toque de tecidos internos, melhorando a precisão de procedimentos minimamente invasivos.
Para o Brasil, a tecnologia abre caminhos estratégicos em setores que ainda carecem de soluções avançadas de manipulação remota. Na agricultura de precisão, pequenos robôs flexíveis podem ser introduzidos em plantações de frutas de alto valor, como morangos, para colher frutos maduros sem danificar a planta, usando o controle gestual de operadores em vans de apoio. Na exploração de petróleo e gás, a capacidade de operar em ambientes submersos ou de difícil acesso pode otimizar manutenção de plataformas offshore, reduzindo custos de deslocamento de equipes humanas. Além disso, universidades brasileiras, como a USP e a UNICAMP, já desenvolvem pesquisas em materiais elastoméricos e sensores táteis; a parceria com grupos internacionais pode acelerar a transferência tecnológica e a formação de startups focadas em robótica mole.
A perspectiva geopolítica também merece atenção. A corrida por liderança em robótica avançada tem sido dominada por Estados Unidos, China e países europeus. A introdução de tecnologias acessíveis e de baixo custo, como o controle por dedos, pode nivelar o campo de competição, permitindo que países emergentes adotem rapidamente essas soluções para melhorar sua competitividade industrial. No entanto, a dependência de componentes específicos, como compressores miniaturizados e sensores de pressão de alta sensibilidade, ainda concentra parte da cadeia produtiva em regiões com forte base de microeletrônica, como Taiwan e Coreia do Sul.
Do ponto de vista científico, o estudo reforça a importância da bioinspiração como estratégia de design. Ao analisar a morfologia e a mecânica dos besouros, os pesquisadores identificaram princípios de otimização estrutural que foram transpostos para um sistema artificial. Essa abordagem contrasta com o design tradicional de robôs rígidos, que muitas vezes prioriza força em detrimento de adaptabilidade. O sucesso do projeto aponta para um futuro onde a maioria dos robôs operacionais será feita de materiais suaves, capazes de interagir com humanos e ambientes de forma segura e intuitiva.
Entretanto, desafios permanecem. A autonomia energética ainda é limitada; o compressor de ar requer uma fonte externa que, em cenários reais, pode ser volumosa. Pesquisas futuras devem focar em fontes de energia compactas, como baterias de alta densidade ou sistemas de energia cinética recuperada. Também há necessidade de melhorar a resolução e a latência dos sensores táteis, para que a sensação de toque seja indistinguível da manipulação direta. A integração com algoritmos de aprendizado de máquina para interpretar dados sensoriais em tempo real pode elevar ainda mais a performance, permitindo que o robô ajuste automaticamente sua força de preensão com base no tipo de objeto detectado.
Em síntese, o robô mole inspirado em besouro, controlado por gestos de um dedo e capaz de enviar imagens e informações de contato, representa um marco na evolução da interação humano‑robô. Ele demonstra que a combinação de materiais flexíveis, controle intuitivo e sensores avançados pode criar sistemas de manipulação remota mais seguros, eficientes e acessíveis. À medida que a tecnologia amadurece, espera‑se que sua adoção se expanda para múltiplos setores, impulsionando a produtividade industrial, aprimorando procedimentos médicos e fortalecendo a capacidade de resposta a emergências. No contexto brasileiro, a tecnologia oferece uma oportunidade estratégica para acelerar a inovação em robótica, contribuindo para a competitividade da indústria nacional e para a solução de desafios locais.
Fonte original
TechXplore Robotics