Robô subaquático inspirado em estrela-penacho conquista 3D com apenas dois atuadores
Equipe de pesquisadores cria nadador macio que imita equinodermos marinhos e obtém movimentação completa usando um design minimalista de controle
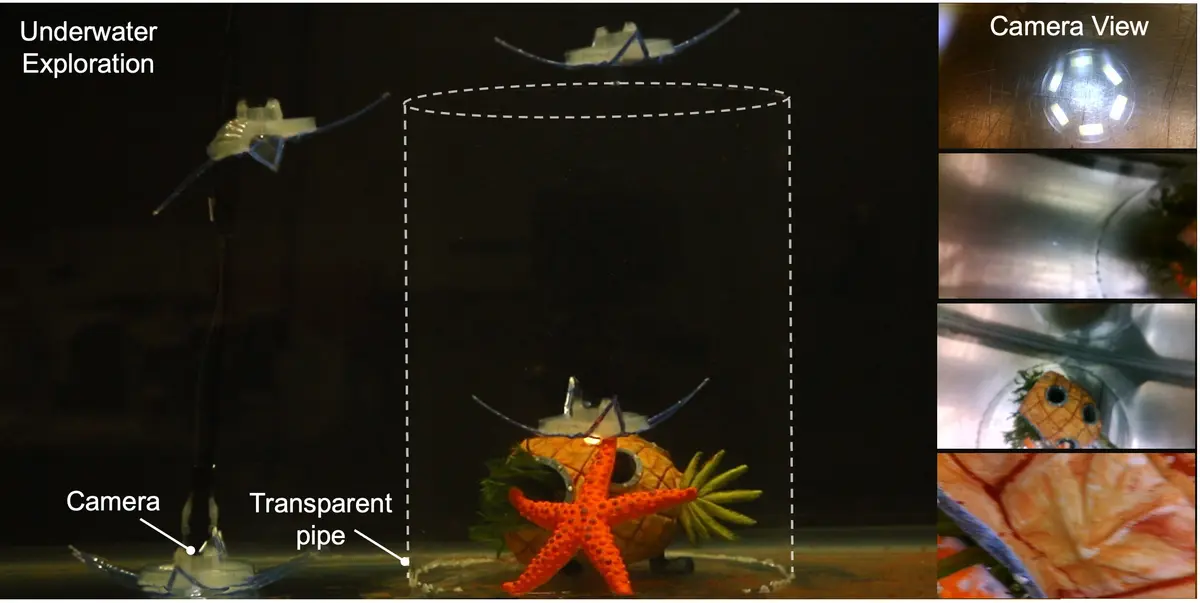
A corrida pela automação submersa tem sido marcada por desafios técnicos que vão desde a resistência à corrosão até a complexidade dos sistemas de controle. Nesse cenário, a mais recente descoberta de um robô macio inspirado nos feather stars – equinodermos de cinco braços que habitam recifes tropicais – surge como um divisor de águas. Publicado na renomada revista Science Advances, o artigo "Minimal-Actuation Feather Star–Inspired Soft Swimmers for Multimodal 3D Maneuverability" descreve como apenas dois atuadores podem conferir ao dispositivo a capacidade de se deslocar livremente em três dimensões, algo que tradicionalmente exigiria dezenas de mecanismos.
A escolha do feather star como modelo biológico não é aleatória. Esses animais conseguem se posicionar e se mover com surpreendente precisão usando uma rede de fibras musculares que controlam a flexão dos braços. Essa arquitetura distribuída permite que eles alterem a forma do corpo de maneira contínua, adaptando-se a correntes e capturando alimento. Os pesquisadores transcrevem essa estratégia para o campo da soft robotics, adotando materiais elásticos que imitam a flexibilidade dos tecidos biológicos e, ao mesmo tempo, incorporam atuadores lineares que atuam como "cerebro" simplificado do sistema.
Do ponto de vista técnico, o protótipo foi construído a partir de silicone de grau médico, escolhido por sua resistência à água salgada e por sua capacidade de ser moldado em geometrias complexas. Cada braço do robô possui uma seção de fibra flexível integrada a uma câmara de ar controlada por pressão. Os dois atuadores – bombas de ar de alta frequência – alternam a inflagem e desinflagem das câmaras, gerando ondas de curvatura que se propagam ao longo dos braços. Essa sequência de curvaturas produz forças de propulsão que, combinadas, permitem ao robô subir, descer, girar e avançar lateralmente. A elegância do design reside no fato de que, ao variar apenas a fase e a amplitude das pulsações, o mesmo hardware pode gerar um espectro completo de movimentos tridimensionais.
A economia de atuadores tem implicações diretas na eficiência energética. Cada bomba consome, em média, 0,8 watts, permitindo que o robô opere por mais de quatro horas em modo de patrulha contínua, algo que supera os limites de muitos veículos autônomos submersos (AUVs) que dependem de baterias de alta densidade e múltiplos motores. Essa redução de peso e consumo também facilita o transporte e o lançamento de múltiplas unidades simultâneas, abrindo a possibilidade de enxames robóticos para mapeamento de grandes áreas oceânicas.
Do ponto de vista científico, o estudo oferece uma plataforma experimental para investigar o controle distribuído em sistemas macios. Enquanto a maioria dos robôs submersos tradicionais utiliza algoritmos centralizados que exigem comunicação constante com a superfície, o feather star‑inspirado demonstra que a modulação local de pressão pode gerar comportamentos emergentes sem a necessidade de sensores complexos. Essa abordagem tem ressonância com a teoria de morfologia computacional, que preconiza que a forma física pode ser parte integrante do processamento de informações.
No mercado de robótica subaquática, a inovação pode transformar setores que ainda dependem de equipamentos volumosos e caros. A indústria de inspeção de infraestruturas offshore, por exemplo, poderia utilizar esses nadadores macios para acessar cavidades estreitas em turbinas eólicas marítimas, reduzindo custos de manutenção. Da mesma forma, organizações de conservação marinha poderiam empregar enxames desses robôs para monitorar coral reefs, coletando dados de temperatura, pH e presença de poluentes de forma não invasiva, graças à sua estrutura flexível que minimiza perturbações ao ambiente.
Para o Brasil, cujas águas abrigam a maior biodiversidade marinha do planeta, a tecnologia tem potencial de alavancar iniciativas de pesquisa costeira e de exploração sustentável. Institutos como o Instituto Nacional de Pesquisas Oceanográficas (INPO) e universidades federais que mantêm laboratórios de robótica subaquática já demonstraram interesse em sistemas bio‑inspirados. A adaptação do design para materiais locais, como elastômeros produzidos por startups brasileiras de polímeros, poderia reduzir ainda mais o custo de produção e fomentar cadeias de valor nacionais.
Além das aplicações práticas, a solução minimalista abre discussões sobre regulação e segurança. Menos componentes eletrônicos significam menor risco de falhas catastróficas que possam deixar resíduos no ambiente marinho. No entanto, a necessidade de bombas de ar pressurizadas ainda requer protocolos de certificação para operação em águas profundas, onde a pressão externa pode comprometer a integridade das câmaras. As autoridades brasileiras, como a Agência Nacional de Águas (ANA), precisarão atualizar diretrizes para incluir veículos macios em seus marcos regulatórios.
Do ponto de vista econômico, a produção em escala desses robôs pode gerar oportunidades de emprego em áreas de design de materiais, impressão 3D e desenvolvimento de firmware. Estimativas preliminares indicam que a fabricação de um lote de 100 unidades custaria cerca de US$ 150 mil, significativamente inferior ao preço de um AUV convencional, que pode ultrapassar US$ 1 milhão. Essa diferença de custo pode democratizar o acesso a tecnologias de monitoramento oceânico para universidades e ONGs, ampliando a base de dados científicos e a capacidade de resposta a desastres ambientais, como derramamentos de óleo.
Geopoliticamente, o avanço em robótica subaquática tem implicações estratégicas. Países com grandes zonas econômicas exclusivas (ZEEs), como os Estados Unidos, a China e o Brasil, buscam maneiras de proteger recursos minerais submarinos e garantir a soberania de suas águas. Um robô barato, discreto e altamente manobrável pode ser usado para inspeções de fronteira marítima, patrulhamento de áreas de pesca ilegal e avaliação de depósitos de minerais críticos, como nódulos polymetálicos.
Especialistas em biomimética, como a professora Daniela Souza da Universidade de São Paulo, apontam que a abordagem de “atuadores mínimos” representa um paradigma de design que pode ser extrapolado para outras áreas, como drones aéreos flexíveis e exoesqueletos médicos. "Quando a biologia nos ensina a fazer mais com menos, o impacto transcende a engenharia e influencia políticas públicas de sustentabilidade", afirma Souza.
Em síntese, o robô subaquático inspirado em feather stars demonstra que a convergência entre soft robotics, biomimética e engenharia de controle pode gerar soluções altamente eficientes e de baixo custo. Ao possibilitar movimentação tridimensional completa com apenas dois atuadores, o projeto não só reduz a complexidade mecânica, como também abre caminho para novos modelos de operação em enxames, monitoramento ambiental e inspeção de infraestruturas críticas. Para o Brasil, a adaptação e a produção local dessa tecnologia podem fortalecer a capacidade de pesquisa marítima, criar novos mercados e contribuir para a preservação dos ecossistemas costeiros.
O futuro apontado pelos autores do estudo é o de robôs cada vez mais autônomos, capazes de aprender a otimizar seus padrões de inflagem a partir de dados em tempo real, incorporando aprendizado de máquina diretamente em sua arquitetura física. Se essa visão se concretizar, veremos um oceano habitado por comunidades de máquinas macias que colaboram entre si, ampliando o alcance humano e oferecendo uma nova camada de compreensão dos mistérios que ainda guardam as profundezas marítimas.
Fonte original
TechXplore Robotics