Zebrafis simulados e robôs com visão desvendam circuitos cerebrais que guiam a locomoção na água
Estudos combinando biologia e robótica mostram como a forma corporal afeta a percepção visual e a tomada de decisões motoras em peixes
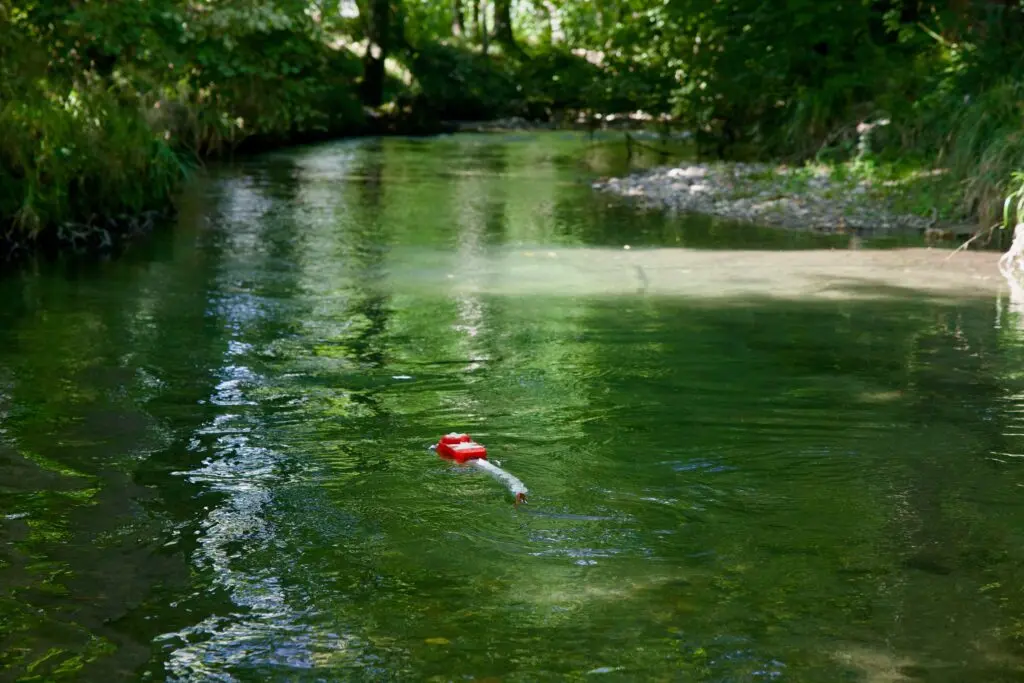
Quando um peixe se mantém parado em uma corrente de rio, ele está em constante negociação com a água: seu cérebro precisa decidir não apenas a velocidade do impulso, mas também a direção da propulsão para que o animal não seja sugado para o fundo ou para a margem. Tradicionalmente, estudos de locomocão aquática têm se concentrado em comportamentos observáveis, mas poucos investigam diretamente como os circuitos cerebrais convertem as informações sensoriais em comandos motores. A nova pesquisa da Biorobotics Laboratory da EPFL – liderada pelo Dr. Olivier Porchet – rompe com essa lacuna ao empregar tanto zebrafis biológicos quanto robôs aquáticos equipados com sensores de visão para decifrar o enigma.
### A ponte entre biologia e robótica
Para que o experimento fosse possível, os pesquisadores construíram duas plataformas paralelas. Em primeiro lugar, criaram simuladores digitais de zebrafis – um peixe amplamente estudado na neurociência por sua genética manipulável e seu cérebro de tamanho compatível com a tecnologia de registro de atividade neural em tempo real. Esses modelos computacionais incorporam morfologia corporal detalhada, dinâmica de fluxo de água e respostas neurais em tempo real. Em segundo lugar, desenvolviam robôs aquáticos – “robô-zebrafis” – com corpo esférico, nadadeiras artificiais e câmeras de alta resolução posicionadas de modo a captar o fluxo óptico que os peixes observam no mundo real.
O diferencial desse trabalho reside no fato de que ambos os sistemas – biológico e robótico – são alimentados por dados sensoriais equivalentes. Quando um robô se move dentro de um túnel de fluxo controlado, a câmera captura imagens que são processadas em tempo real para gerar um mapa de fluxo óptico, replicando a visão dos zebrafis. Em seguida, esses mapas são usados como entrada em algoritmos de controle que simulam a atividade dos neurônios do cérebro do peixe. Da mesma forma, os zebrafis biológicos são monitorados por sistemas de eletroencefalografia (EEG) que registram padrões de atividade neural enquanto o peixe tenta permanecer estático em correntes simuladas.
### O que o fluxo óptico revela?
Fluxo óptico descreve a velocidade e direção relativa de objetos na cena quando o observador se move. Para um peixe, o fluxo óptico é a principal fonte de informação sobre a velocidade da corrente. A pesquisa mostra que, quando a velocidade da corrente aumenta, os zebrafis alteram rapidamente a atividade de um conjunto específico de neurônios no cérebro, o que, por sua vez, estimula uma resposta de nado mais vigorosa. Intrigantemente, a pesquisa também demonstra que a forma do corpo do peixe – por exemplo, a curvatura das nadadeiras ou o tamanho da cauda – altera a estrutura desses circuitos. Pequenas variações na forma corporal geram diferenças nas projeções neuronais, modificando a forma como o cérebro interpreta o fluxo óptico.
Esses efeitos são evidentes tanto no modelo digital quanto no robô. Quando o robô é alterado para ter uma nadadeira mais larga, a mesma intensidade de fluxo óptico gera um ângulo de inclinação diferente na direção de nado. Esse resultado sugere que as relações entre morfologia corporal e percepção sensorial são profundas: o cérebro não processa os dados de visão de forma abstrata, mas sim em conformidade com as propriedades físicas do corpo que está sendo controlado.
### Implicações para a engenharia de robôs submarinos
Os robôs subaquáticos autônomos (AUVs) têm sido cada vez mais empregados em tarefas de inspeção, monitoramento ambiental e exploração oceânica. Tradicionalmente, a maioria desses dispositivos depende de sensores de pressão, GPS e sensores de câmeras de visão monocular para navegar. O estudo de Porchet e colaboradores mostra que incorporar sensores de fluxo óptico e adaptar os algoritmos de controle de acordo com a morfologia do robô pode melhorar significativamente a eficiência de energia e a estabilidade em correntes marítimas.
Uma das aplicações práticas já em desenvolvimento envolve AUVs de pequeno porte que utilizam este princípio para manter a posição estática sobre um ponto de interesse – como um buraco de petróleo ou uma estação de monitoramento de temperatura. Ao ajustar a velocidade de propulsão com base no fluxo óptico medido pela câmera, o robô pode compensar a corrente em tempo real, economizando energia que seria desperdiçada em ajustes manuais.
Além disso, a pesquisa abre caminho para a criação de robôs com “cérebro virtual” que pode ser treinado em ambientes simulados antes de ser implementado no mundo real. Isso reduz custos de prototipagem física e acelera o desenvolvimento de dispositivos especializados.
### Perspectivas na neurociência comparada
O uso de zebrafis biológicos em conjunto com modelos computacionais oferece uma nova perspectiva para estudar circuitos cerebrais que são difíceis de acessar em vertebrados mais complexos. O cérebro de zebrafis contém regiões equivalentes às áreas sensoriais e motoras dos mamíferos, permitindo a aplicação de técnicas de optogenética e gravação de múltiplos neurônios simultaneamente.
Os resultados apontam que circuitos específicos – os chamados circuitos de fluxo óptico – são plasticamente ajustados em resposta a mudanças de forma corporal. Essa plasticidade sugere que, durante a evolução, os peixes adaptaram sua percepção visual para maximizar a eficiência de locomoção em diferentes ambientes. No contexto brasileiro, onde a biodiversidade de rios e lagos exige adaptações fisiológicas, tais descobertas podem ser cruciais para a conservação e manejo de espécies aquáticas.
### Contexto de mercado e indústria
A indústria de biotecnologia e robótica aquática tem investido fortemente em soluções que combinam sensores avançados e algoritmos de inteligência artificial. Empresas como a Kongsberg Maritime e a Teledyne Benthos já comercializam AUVs equipados com sensores de fluxo, mas a integração de percepção visual e morfologia corporal ainda está em fase de prototipagem. O trabalho da EPFL fornece um roteiro teórico e prático para a criação de dispositivos mais autônomos e energeticamente eficientes.
No Brasil, startups como a Oceanic Robotics, que desenvolve sistemas de inspeção de infraestrutura portuária, podem se beneficiar de abordagens inspiradas na biologia, especialmente para operar em regiões com correntes fortes, como a costa do Rio de Janeiro e as águas profundas do Atlântico.
### Impacto social e ambiental
Com a crescente necessidade de monitoramento ambiental e conservação de ecossistemas aquáticos, a tecnologia emergente tem o potencial de reduzir custos e aumentar a precisão das operações de inspeção. A capacidade de manter AUVs estáticos em correntes sem usar energia excessiva pode prolongar a vida útil das baterias, diminuindo a frequência de recarga e, consequentemente, a emissão de carbono associada à produção de energia.
Além disso, a compreensão de como o cérebro de peixes processa informação visual pode inspirar novas estratégias de design de dispositivos que se adaptam automaticamente a variações de carga e fluxo, o que é especialmente relevante em cenários de desastre, como inundações fluviais e tsunamis, onde sistemas de vigilância precisam operar em ambientes dinâmicos.
### Conclusão
A fusão entre modelos computacionais de zebrafis, robôs aquáticos equipados com visão e neurociência experimental abriu um novo campo de pesquisa que vai além da biologia básica. Descobrindo que a forma corporal influencia diretamente os circuitos cerebrais responsáveis pela interpretação do fluxo óptico, os pesquisadores da EPFL estabelecem uma base sólida para o desenvolvimento de robôs subaquáticos mais autônomos, eficientes e adaptativos. Este avanço tem repercussões que atravessam desde a engenharia de sistemas de inspeção até a conservação de ecossistemas, destacando a importância da interdisciplinaridade no avanço científico e tecnológico.
O futuro promete que os princípios descobertos aqui possam ser aplicados a dispositivos de tamanhos variados – de pequenos sensores implantáveis em organismos marinhos a grandes submarinos de pesquisa – ampliando nossa capacidade de entender e interagir com os ambientes aquáticos de forma inteligente e sustentável.
Fonte original
Robohub