Mão robótica que anda com os dedos: a revolução silenciosa da ETH Zurich
Um braço robótico que não depende de um corpo inteiro promete novas possibilidades em manutenção, resgate e exploração de espaços confinados
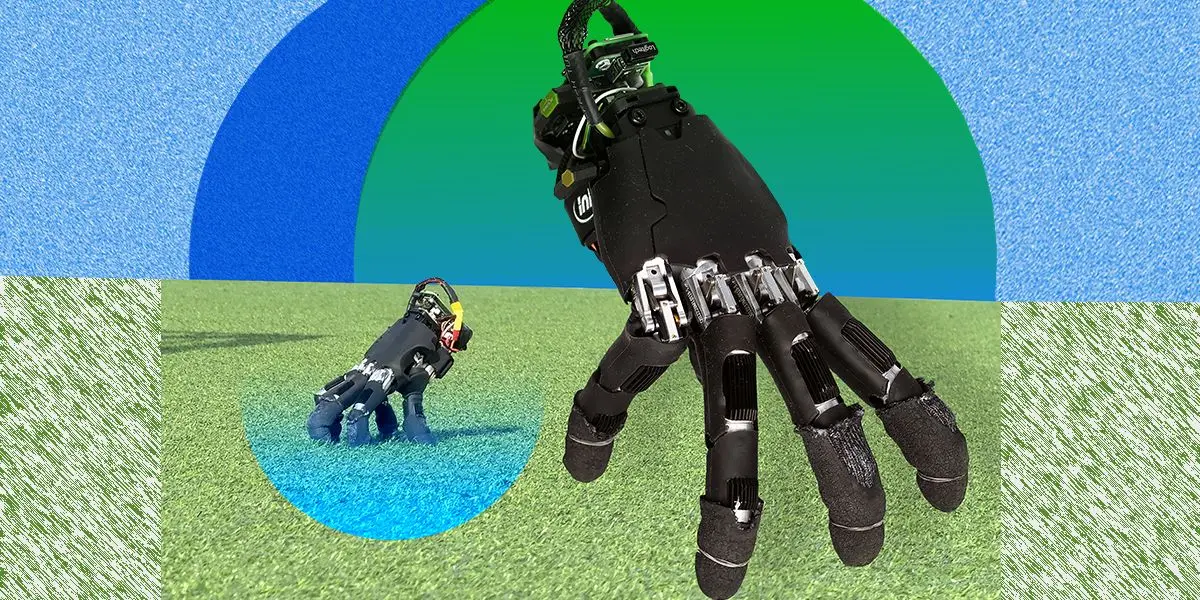
Um dos primeiros passos da ciência da computação e engenharia de materiais em direção a robôs mais versáteis foi a criação de braços e mãos que pudessem manipular objetos com a delicadeza de um ser humano. Entretanto, até recentemente, a ideia de que uma mão, isolada de um corpo, pudesse caminhar e, simultaneamente, pegar objetos parecia mais ficção científica do que possibilidade tecnológica. A ETH Zurich, através do Soft Robotics Lab, acabou de provar que essa hipótese pode se tornar realidade.
O projeto, liderado pelo candidato ao Ph.D. Amirhossein Kazemipour, utiliza uma mão robótica de varejo fabricada pela Wuji Technology, a qual é equipada com um pequeno “colete” contendo bateria, Unidade de Medição Inercial (IMU) e um Raspberry Pi Zero. O conjunto pesa apenas 80 gramas, demonstrando o quão leve e portátil pode ser um robô quando se tira proveito de componentes já disponíveis no mercado.
Ao contrário de braços robóticos tradicionais que são projetados para se moverem em torno de um eixo central e manterem contato com superfícies planas, a mão de Kazemipour precisa se equilibrar sobre seus próprios dedos. Isso exigiu um novo paradigma de controle: o aprendizado por reforço (Reinforcement Learning) em simulação. O algoritmo treina a mão a mover cada dedo de forma que a soma das forças geradas permita a locomoção, ao mesmo tempo em que garante que a mão permaneça estável e possa interagir com objetos.
Um dos grandes desafios era a geometria assimétrica da mão: dedos de comprimentos variados, um polegar oposto e a falta de simetria que facilita a modelagem de locomoção em quadrúpedes ou bipedes. Para contornar isso, a equipe introduziu “springs” virtuais que mantêm cada dedo próximo à posição de apoio desejada. Penalidades menores são aplicadas à movimentação de avanço e recuo, enquanto a movimentação lateral, que pode desequilibrar o robô, recebe penalizações mais severas. Esse ajuste fino permite que o robô dê passos precisos em superfícies variadas.
Além da locomoção, a equipe desenvolveu modelos separados que permitem à mão virar quando cai, apertar teclas em um teclado e empurrar objetos até uma posição alvo. Todos esses modelos são carregados no Raspberry Pi Zero, que alterna entre eles de acordo com a tarefa. Em testes no mundo real, a mão foi capaz de cruzar 14 tipos de superfícies, desde pisos lisos até gramado, pedregulhos e grades metálicas, demonstrando a robustez do sistema.
O potencial de uso prático dessa tecnologia é vasto. Em manutenção industrial, por exemplo, as máquinas costumam ter compartimentos pequenos e de difícil acesso. Um braço robótico que possa “desprender” sua mão e caminhar nos dedos para alcançar esses espaços seria uma revolução. No campo de resgate, onde estruturas colapsadas criam corredores estreitos, uma mão robótica pode infiltrar-se, tocar sensores, apertar botões e até mesmo levar pequenos itens de volta ao resgatador.
Para o Brasil, que tem um setor industrial crescente e desafios urbanos únicos, essa tecnologia pode ser adaptada para inspeções de infraestrutura em locais de difícil acesso, como dutos, pontes e prédios históricos. Além disso, com o aumento da demanda por robôs de manutenção autônoma em fábricas brasileiras, a possibilidade de utilizar mãos robóticas já existentes, apenas adicionando um colete e um controlador, pode reduzir custos e acelerar a adoção.
A escolha de usar hardware de consumo, ao invés de projetos personalizados, também tem implicações econômicas significativas. O custo inicial diminui, a manutenção fica mais simples (pois peças de reposição são de mercado) e o desenvolvimento de software pode ser mais rápido, pois se baseia em componentes já testados.
Do ponto de vista acadêmico, o trabalho de Kazemipour representa uma mudança de paradigma. Em vez de considerar cada parte do robô como uma função fixa (peito, pernas, braços), o conceito de “robô modular” surge: partes podem desempenhar múltiplas funções dependendo da tarefa. Essa visão tem ressonância com a tendência global de robôs híbridos, onde braços, pernas e até cabeças podem ser trocados conforme a necessidade.
A influência da tecnologia brasileira não está longe. Empresas de startups como a Robotech Brasil já exploram soluções de manipulação com braços robóticos, mas a integração de locomover com a mão ainda não foi explorada. A adoção dessa tecnologia poderia impulsionar um novo segmento de mercado, com empresas brasileiras oferecendo kits de mão robótica “pronta para andar” adaptados ao idioma, a bateria local e a compatibilidade com sistemas de controle brasileiros.
A pesquisa também abre portas para futuras integrações com IA de visão e sensores avançados, permitindo que a mão não apenas caminhe, mas também reconheça padrões no ambiente, ajuste sua trajetória em tempo real e interaja de forma mais inteligente. Imagine um robô que pode caminhar em um corredor, reconhecer uma etiqueta de segurança e ajustar sua postura para evitar riscos.
Em síntese, o salto da ETH Zurich de transformar uma simples mão robótica em um agente autônomo que pode andar, manipular e interagir com o ambiente é um marco que reflete a convergência de hardware acessível, algoritmos avançados de aprendizado por reforço e uma visão de futuro em que os componentes de robôs desempenham papéis múltiplos. Para o Brasil, a tecnologia oferece caminhos promissores para indústrias que buscam eficiência, segurança e inovação em ambientes desafiadores.
Fonte original
IEEE Spectrum Robotics