Pulso Inteligente: Como uma Pulseira Revoluciona o Controle de Mãos Robóticas
Tecnologia vestível permite que gestos humanos dirijam robôs para tocar piano, arremessar bolas e interagir em ambientes virtuais, abrindo portas para novas aplicações assistivas e de entretenimento
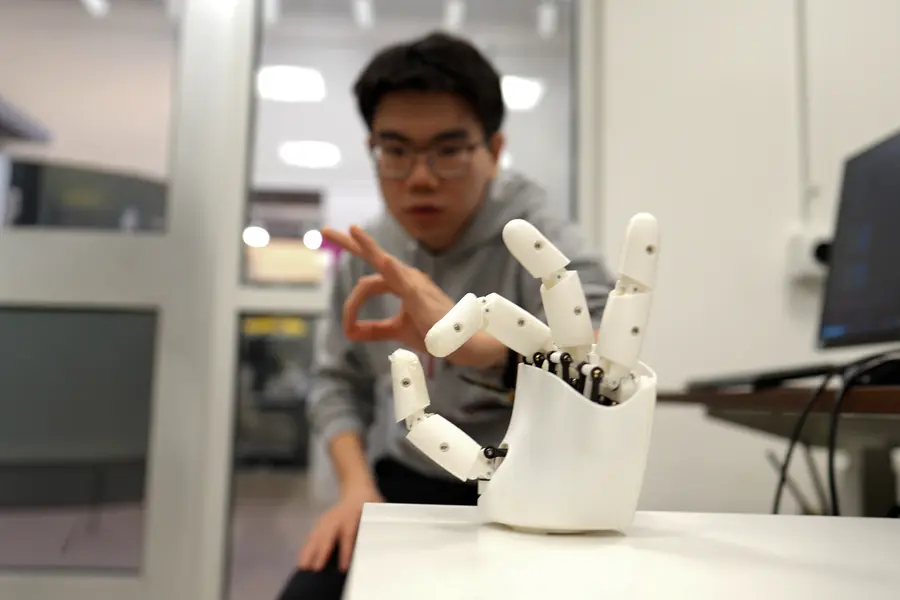
A primeira demonstração pública de uma pulseira capaz de transformar gestos em ações de uma mão robótica chocou a comunidade de tecnologia ao mostrar que o controle fino de manipuladores mecânicos não precisa mais depender de interfaces volumosas ou de treinamento exaustivo. O protótipo, desenvolvido por um consórcio de pesquisadores de engenharia biomédica e ciência da computação de uma universidade americana, captura em tempo real a posição dos dedos, a velocidade dos movimentos e a força aplicada, enviando esses parâmetros a um manipulador robótico que replica a ação com latência inferior a 50 milissegundos. Essa sincronia quase instantânea abre espaço para aplicações que antes eram exclusivas de ambientes de laboratório altamente controlados.
O coração da solução está em um conjunto de sensores inerciais miniaturizados – acelerômetros, giroscópios e sensores de flexão – integrados a uma pulseira de silicone flexível. Cada sensor gera um fluxo de dados de alta frequência que, após ser pré‑processado por um microcontrolador de borda, alimenta redes neurais treinadas para reconhecer padrões de movimento específicos, como a extensão dos dedos ao tocar uma tecla de piano ou a flexão rápida necessária para arremessar uma bola. Ao contrário de abordagens anteriores que exigiam marcadores ópticos ou câmeras externas, o sistema funciona de forma autônoma, permitindo que o usuário se mova livremente em ambientes domésticos ou ao ar livre.
Do ponto de vista da inteligência artificial, o desafio foi criar modelos de aprendizado que não apenas reconhecessem gestos, mas também inferissem a intenção por trás deles. Para isso, os pesquisadores coletaram milhares de demonstrações de usuários executando tarefas distintas, anotando não só a trajetória dos dedos, mas também o contexto – por exemplo, se o objetivo era produzir um som musical ou gerar força para lançar um objeto. Algoritmos de aprendizado por reforço foram então empregados para otimizar a resposta da mão robótica, ajustando a velocidade, a força de preensão e a trajetória da ferramenta de acordo com o feedback tátil simulado. O resultado é um controle adaptativo que se refina com o uso continuado, reduzindo a necessidade de recalibração manual.
A aplicação mais emblemática apresentada foi a de tocar piano. Ao movimentar os dedos como se estivesse pressionando teclas reais, o usuário fez a mão robótica disparar martelos micro‑actuados que pressionavam teclas virtuais em um teclado MIDI conectado a um software de produção musical. A latência imperceptível permitiu que músicos amadores e profissionais experimentassem performances em tempo real, criando a possibilidade de novos instrumentos híbridos onde a destreza humana é ampliada por atuadores mecânicos. Além da música, a mesma tecnologia foi usada para arremessar uma bola de basquete em um aro virtual, demonstrando que a força e a precisão do gesto humano podem ser traduzidas para movimentos de alta energia sem risco de lesões.
Do ponto de vista da realidade virtual, a pulseira atua como uma ponte sensorial entre o mundo físico e o digital. Em ambientes de VR, onde a ausência de feedback tátil costuma limitar a imersão, a mão robótica funciona como um “avatar físico” que pode tocar objetos virtuais, permitindo que os usuários sintam resistência ao empurrar uma parede ou ao segurar um objeto pesado. Essa capacidade de feedback háptico é particularmente valiosa para treinamentos industriais, simuladores de cirurgia e jogos que exigem interação realista com objetos tridimensionais.
O impacto econômico da tecnologia pode ser mensurado em várias camadas. Primeiro, há o potencial de mercado para dispositivos de assistência a pessoas com limitações motoras. Estimativas da World Health Organization indicam que mais de 65 milhões de pessoas vivem com algum tipo de paralisia ou deficiência motora grave nos Estados Unidos; expandindo a análise para a América Latina, esse número sobe para aproximadamente 120 milhões. Uma pulseira que permita controlar uma prótese ou um manipulador robótico com gestos simples pode reduzir custos de reabilitação, melhorar a autonomia e gerar demanda por dispositivos de baixo custo e alta escalabilidade. Segundo, no setor de entretenimento, a integração de controle gestual em consoles de videogame e plataformas de streaming de jogos pode criar novas fontes de receita, já que desenvolvedores buscam experiências mais imersivas para atrair consumidores pós‑pandemia.
Entretanto, a adoção no Brasil enfrenta desafios específicos. A infraestrutura de produção de sensores de alta precisão ainda depende em grande parte de importação, o que eleva o preço final dos dispositivos. Além disso, a regulamentação da Anvisa para dispositivos médicos que interfiram na função motora ainda está em fase de consolidação, exigindo estudos clínicos robustos para aprovação. Por outro lado, programas de inovação como o Programa Nacional de Apoio à Inovação (PNI) e incentivos fiscais para startups de tecnologia assistiva podem acelerar a criação de parcerias entre universidades brasileiras e laboratórios estrangeiros, permitindo a adaptação local da pulseira.
Na perspectiva geopolítica, a tecnologia representa mais um ponto de convergência entre o avanço da inteligência artificial e a indústria de hardware de consumo. Países que lideram a fabricação de semicondutores avançados – como Taiwan, Coreia do Sul e Estados Unidos – detêm a capacidade de produzir os chips de processamento de borda necessários para a análise de dados em tempo real. O Brasil, ao buscar maior autonomia tecnológica, pode investir em iniciativas de design de chips de baixo consumo, como o programa de microeletrônica do Ministério da Ciência, Tecnologia e Inovações (MCTI), para criar soluções customizadas que reduzam a dependência de importação.
Do ponto de vista social, a democratização de interfaces homem‑máquina tem potencial de reduzir desigualdades de acesso a tecnologias de reabilitação. Em comunidades periféricas, onde clínicas de fisioterapia são escassas, uma pulseira de preço acessível combinada a um manipulador robótico de baixo custo pode ser utilizada em programas comunitários de reabilitação, apoiada por telemedicina. Entretanto, surge a necessidade de políticas de privacidade robustas: os sensores coletam dados biométricos detalhados que, se mal geridos, podem ser explorados para fins comerciais ou de vigilância. A LGPD (Lei Geral de Proteção de Dados) já estabelece diretrizes para o tratamento desses dados, mas a aplicação prática ainda requer conscientização dos usuários e padrões de segurança por parte dos fabricantes.
A tecnologia também inspira discussões éticas sobre a extensão da capacidade humana. Se um usuário pode, por meio de um simples gesto, controlar um braço robótico capaz de manipular objetos pesados ou delicados, surge a questão de responsabilidade em caso de falhas – quem responde por um acidente causado por um comando errôneo? A jurisprudência ainda está em formação, mas especialistas em direito digital recomendam a implementação de mecanismos de fail‑safe que interrompam a ação do robô ao detectar anomalias nos sinais de controle.
Em termos de competitividade industrial, grandes players como a Boston Dynamics, a Shadow Robot e a empresa de tecnologia vestível Meta (antes Facebook) já investem em sistemas de controle gestual avançado. A entrada de startups focadas em nichos de reabilitação, como a Open Bionics, indica que o ecossistema está se diversificando. No Brasil, empresas como a StoodiTech e a startup paulista HapticsLab já anunciaram projetos de integração de sensores de pulso com braços robóticos educacionais, sinalizando que a adoção local está em fase de experimentação.
O futuro imediato aponta para a miniaturização ainda maior dos sensores, a integração de redes 5G para transmissão de dados em nuvem e a evolução de algoritmos de aprendizado federado que permitam melhorar os modelos de reconhecimento de gestos sem expor dados sensíveis. A combinação desses elementos pode resultar em dispositivos que funcionam offline, com atualização de software via OTA (over‑the‑air), ampliando a confiabilidade em ambientes sem conectividade constante.
Em síntese, a pulseira que converte movimentos da mão em comandos para uma mão robótica representa um salto qualitativo na interface humano‑máquina, cruzando fronteiras entre saúde, entretenimento e produção industrial. Seu sucesso dependerá não apenas da excelência técnica, mas também da capacidade de adaptar a tecnologia às realidades econômicas e regulatórias brasileiras, de garantir a privacidade dos usuários e de criar modelos de negócio sustentáveis que tornem a inovação acessível a quem mais necessita. Se esses fatores forem alinhados, a solução pode redefinir como interagimos com o mundo digital e físico, colocando o Brasil em posição de protagonismo na próxima onda de robótica vestível.
Fonte original
Robohub